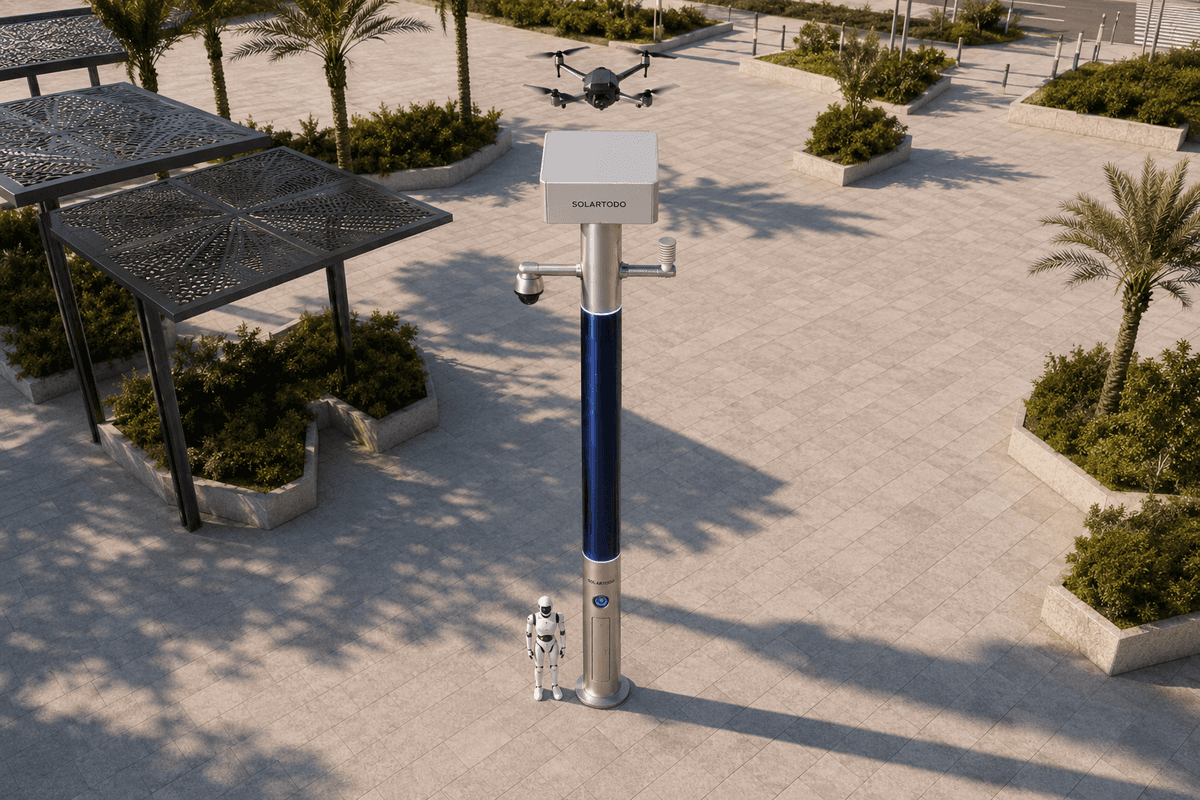
Un poteau IA urbain est un nœud edge d’IA physique sans éclairage qui combine énergie hors réseau, calcul local, capteurs, opérations de drones et opérations robotiques dans un même poteau urbain. Dans ce déploiement proposé à Nairobi, SOLARTODO Sentinel Sky Hub soutient la couverture événementielle de saison des crues en zone portuaire en traitant les données localement et en coordonnant les interventions terrain autorisées.
Contexte d’achat
La fonction portuaire de Nairobi n’est pas un quai maritime ; c’est un environnement logistique intérieur où se rencontrent parcs à conteneurs, entrepôts sous douane, portes d’accès pour camions, routes industrielles, fret connecté au rail et circulation urbaine. Pendant la saison des crues, un grand événement ajoute une couche de pression supplémentaire : flux de visiteurs, contrôles temporaires de voirie, livraisons d’approvisionnement et accès d’urgence doivent tous être coordonnés sans transformer la zone logistique en mosaïque de postes de commandement déconnectés.
Pour la gestion municipale, le problème d’achat ne consiste pas simplement à « acheter un drone » ou à « ajouter plus de caméras ». La difficulté principale réside dans les frictions entre silos départementaux. Les équipes transport surveillent les flux routiers, les équipes d’urgence suivent l’exposition aux inondations, les opérateurs portuaires et industriels contrôlent portes et parcs, les équipes sécurité observent les périmètres, et les opérations événementielles gèrent les itinéraires de foule et de services. Chaque groupe peut disposer d’une vision partielle, mais aucun nœud terrain edge unique ne transforme la détection locale en action autorisée et enregistrée.
Ce cas présente un déploiement pilote unique de SOLARTODO Sentinel Sky Hub comme élément d’achat de poteau IA urbain pour une cellule opérationnelle de la zone portuaire de Nairobi. Le pilote est proposé pour une fenêtre de grand événement pendant la saison des crues, avec la couverture comme principale famille de KPI : couverture de patrouille, couverture d’itinéraires, couverture d’observation des portes et du périmètre, et continuité de couverture sur des sorties répétées. Toutes les valeurs de KPI doivent être considérées comme des données cibles d’évaluation, sous réserve de confirmation technique finale après étude de site, autorisations aériennes, procédures opérationnelles locales et validation des parties prenantes.
Sky Hub est un pur poteau intelligent sans système d’éclairage. C’est un nœud edge urbain d’IA physique : entièrement hors réseau, soutenu par batterie et rechargé par un film solaire mince CIGS flexible enveloppant à 360 degrés le corps du poteau. Son rôle est d’héberger l’intelligence locale, les opérations autonomes de drones, le support aux robots au sol, la détection environnementale et une vue de commandement permettant à la gestion municipale de décider et de coordonner les services à partir d’une image opérationnelle commune.
Configuration du pilote unique
Le mode de déploiement proposé est volontairement modeste : un Sky Hub installé à un point d’observation logistique à forte valeur, à l’intérieur ou à proximité du périmètre opérationnel de la zone portuaire de Nairobi. L’objectif d’achat est de valider si un seul nœud edge d’IA physique peut réduire les écarts de coordination avant toute extension de l’empreinte. Il ne revendique pas une couverture à l’échelle de la ville, un déploiement national, une conformité certifiée ni des améliorations de réponse déjà obtenues.
Le site serait sélectionné pour trois raisons. Premièrement, il devrait couvrir plusieurs interfaces opérationnelles : files d’attente de camions, déplacements piétons liés à l’événement, routes d’approche du périmètre et voies d’accès sensibles au drainage. Deuxièmement, il devrait permettre des trajectoires autorisées de décollage et de retour des drones qui n’entrent pas en conflit avec l’espace aérien restreint ou les règles de sécurité publique. Troisièmement, il devrait offrir une base de poteau sécurisée où le robot au sol peut revenir pour la recharge sans fil et où l’accès de maintenance peut être contrôlé.
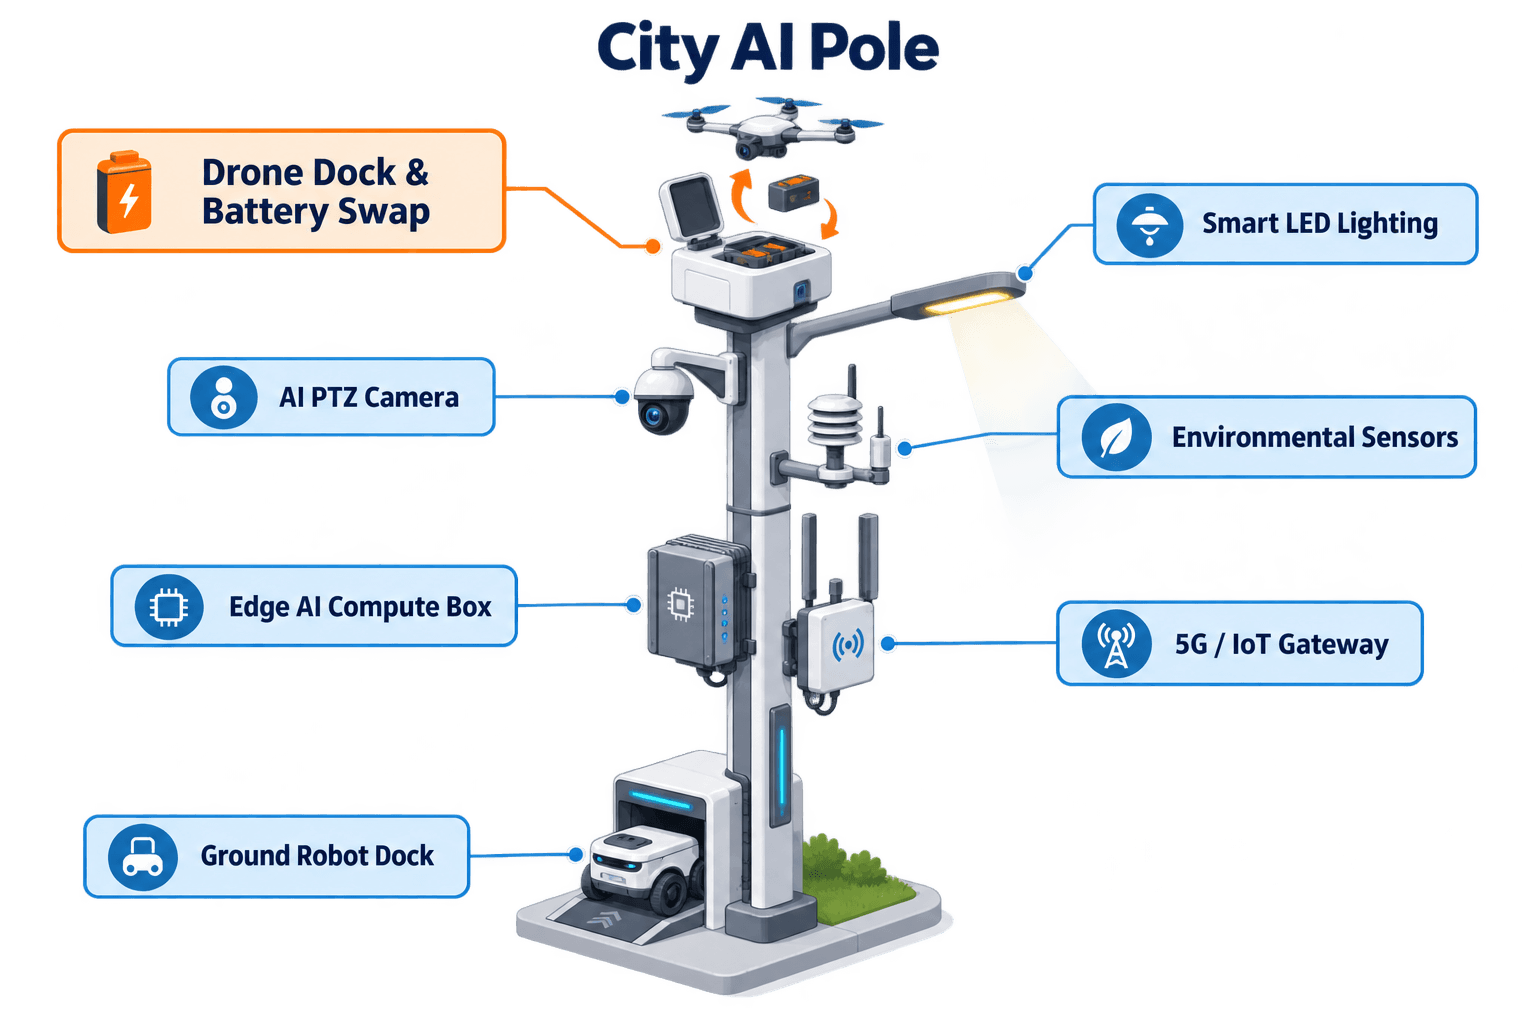
Le module prioritaire est le nid de drone et le flux d’échange de batteries. Un drone atterri revient au Sky Hub, s’aligne avec la baie de service arrière, reçoit un échange automatisé de pack chargé depuis un magasin de batteries multi-baies, puis redécolle pour la sortie autorisée suivante. La valeur pour la gestion municipale de Nairobi est la continuité de couverture. Au lieu de traiter chaque vol de drone comme une opération manuelle distincte, le poteau transforme les patrouilles, inspections, retours, échanges de batteries et redéploiements en une séquence gérée.
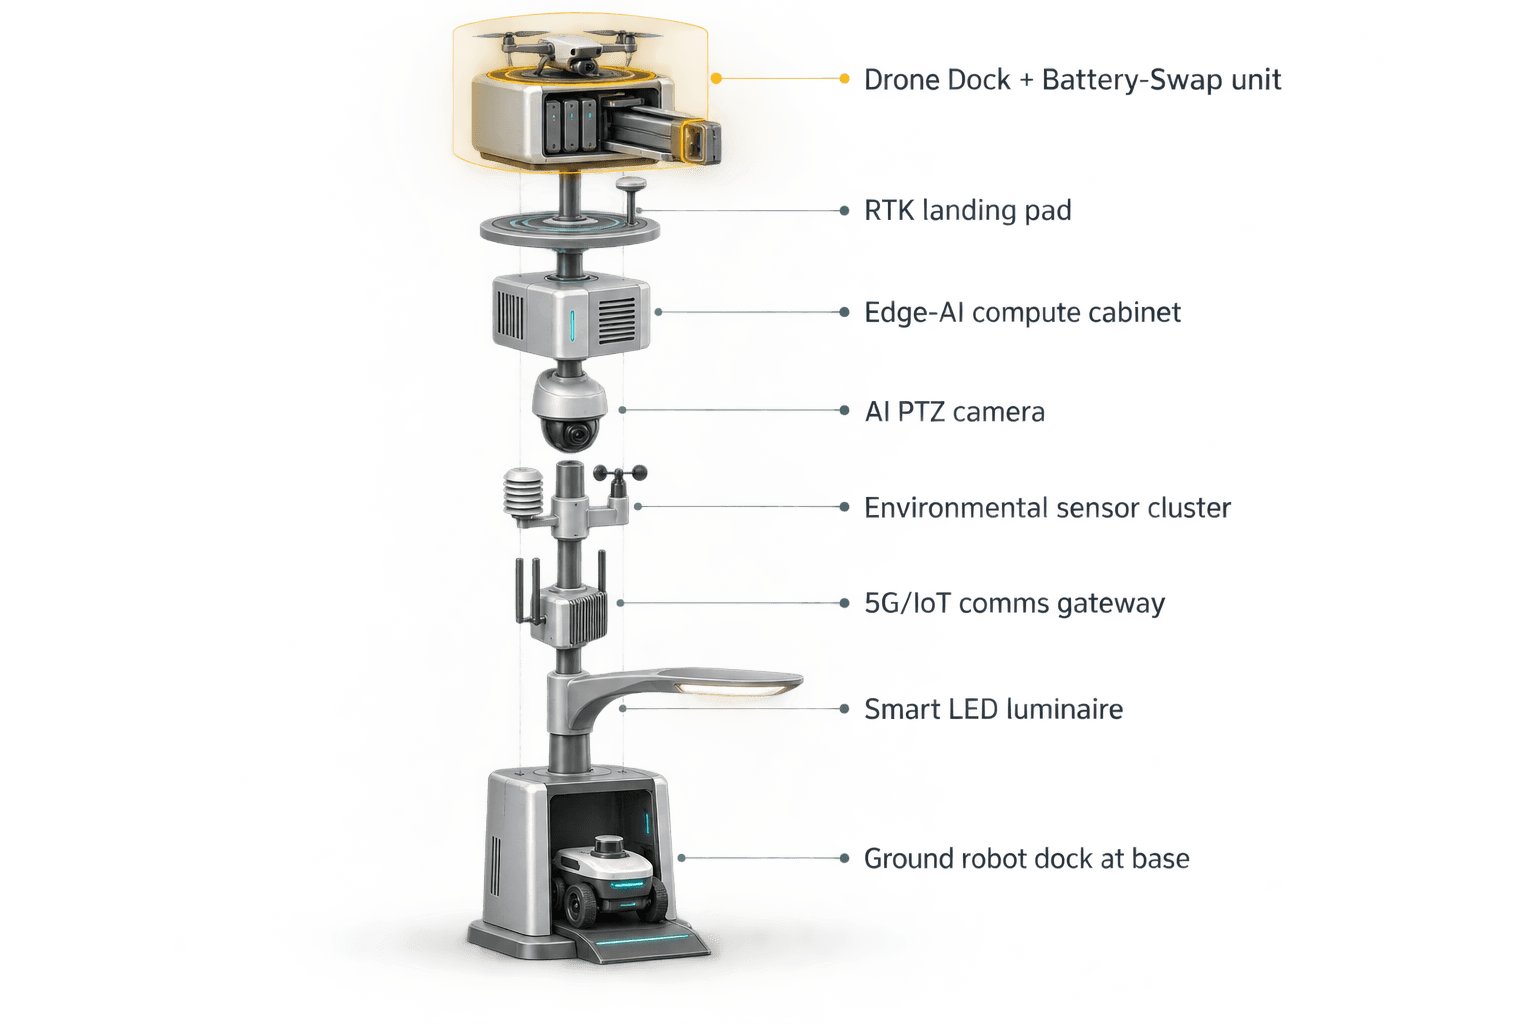
L’ensemble de capacités neuf-en-un reste ancré dans l’opérationnel. La caméra PTZ prend en charge le comptage anonyme de véhicules, la densité de foule, l’intrusion et la connaissance du périmètre. La surveillance environnementale mesure la vitesse du vent, la direction du vent, la température, l’humidité, la pression atmosphérique, le bruit, les PM10, les PM2.5 et l’éclairement. Le calcul IA edge exécute l’inférence locale et planifie les charges de travail sur le poteau. Les vidéos brutes et les données de capteurs restent sur le poteau ; seules des métadonnées d’événement ou d’état désidentifiées peuvent quitter le nœud côté site.
Opérations lors d’un grand événement
Lors d’un grand événement en saison des crues, la mission de la ville est de rendre le fret, l’accès d’urgence, les déplacements liés à l’événement et la sécurité du périmètre suffisamment visibles pour permettre la décision. La boucle opérationnelle suit la détection, l’évaluation et la réponse autorisées, la planification du calcul edge, ainsi que les opérations terrain et la maintenance. Dans la vue de commandement COP, la gestion municipale peut voir l’état du nœud, la file de tâches des drones, l’état d’échange, les alertes locales, les relevés environnementaux et les journaux de mission comme une seule couche opérationnelle.
Une séquence type commence lorsque la caméra PTZ du poteau ou les capteurs environnementaux signalent une anomalie : accumulation soudaine de files près d’une porte, hausse de la densité de foule à un point d’accès, risque d’eau stagnante près d’un itinéraire de service, ou mouvement dans une zone de périmètre restreint. Le module edge classe et note l’événement localement. Le système présente ensuite des métadonnées d’état désidentifiées et un parcours de réponse recommandé à l’opérateur autorisé.
Si une vérification aérienne est approuvée, le nid de drone assigne une sortie depuis la file de tâches. Le drone décolle, inspecte l’itinéraire ou le segment de périmètre, revient et entre dans le cycle d’échange à chaud de batterie. Le magasin multi-baies est important ici, car une journée d’événement en saison des crues peut nécessiter plusieurs patrouilles consécutives, et non un vol isolé. Le mécanisme d’échange de batteries soutient des cycles de couverture répétés pendant que le système de stockage principal absorbe les activités à forte puissance.
Les opérations de robot au sol complètent la couche aérienne. Un robot humanoïde ou de service peut effectuer une patrouille autonome, une réponse à une alarme, une inspection rapprochée, une coordination air-sol et un retour à la base du poteau pour la recharge sans fil. Le robot ne remplace pas l’autorité humaine ; il étend la présence terrain lorsque l’envoi répété de personnel dans des zones congestionnées ou affectées par l’eau est inefficace.
La coordination Counter-UAS est traitée avec des limites strictes. Le poteau peut détecter et suivre un drone non autorisé grâce à ses propres capteurs et, lorsqu’elles sont disponibles, à des entrées optionnelles de capteurs partenaires. Le radar n’est pas intégré au poteau. Toute atténuation est non létale et uniquement autorisée par un humain : le nœud peut commander son propre drone ami pour une capture douce par filet aérien ou une dissuasion par approche rapprochée après approbation de l’opérateur.
Modèle énergétique hors réseau
Pour l’achat à Nairobi, l’architecture entièrement hors réseau est importante, car le poteau ne devrait pas dépendre de l’alimentation électrique de la ville, du site ou du réseau au point de déploiement. Sky Hub utilise un stockage par batterie ainsi qu’environ 15 mètres carrés de recharge solaire par film mince CIGS flexible enveloppant à 360 degrés un corps cylindrique vertical d’environ 8 mètres de haut et 0,6 mètre de large. La plage de puissance nominale est d’environ 2,4 à 2,7 kWp.
La revendication énergétique doit être interprétée avec prudence. Un cylindre vertical ne capte pas la lumière directe du soleil sur toute sa surface enveloppée en même temps. Seule la projection orientée vers le soleil contribue fortement à un moment donné. Dans les régions à forte irradiation, la sortie réaliste par ciel clair est d’environ 0,8 à 1,1 kW DC en pointe, avec un maximum généralement en milieu de matinée ou en milieu d’après-midi plutôt qu’exactement à midi, et environ 6 à 9 kWh par jour. L’ingénierie à Nairobi devra confirmer les hypothèses de rendement local après analyse de l’ombrage, de la couverture nuageuse en saison des pluies et de l’orientation du site.
La couche CIGS est une couche de recharge complémentaire pour une micro-station soutenue par batterie, et non une promesse solaire pure illimitée. Les charges de travail à forte puissance des drones et robots sont amorties par un stockage de classe 5 à 20 kWh et gérées par cycle de service. Le planificateur peut prioriser la couverture essentielle, différer les sorties non urgentes et préserver une capacité de réserve pour les pics événementiels ou les alertes de crue.
C’est pourquoi le KPI d’achat ne devrait pas être formulé comme une « autonomie illimitée ». Une meilleure cible est la résilience de couverture : combien de fenêtres d’inspection planifiées restent disponibles, combien de segments d’itinéraire peuvent être vérifiés par période opérationnelle, combien de sorties consécutives le magasin d’échange de batteries peut soutenir dans un cycle de service sûr, et avec quelle clarté les opérateurs peuvent voir l’enveloppe énergétique restante avant d’autoriser des tâches supplémentaires.
Critères d’évaluation
Le pilote unique doit être évalué comme un actif opérationnel de gestion municipale, et non comme un gadget autonome. La première question d’évaluation porte sur la couverture : le Sky Hub crée-t-il une observation plus fiable des itinéraires sélectionnés de la zone portuaire, des portes, des zones de file d’attente, des points d’accès sensibles aux crues et des périmètres temporaires d’événement ? La deuxième porte sur la coordination : le COP réduit-il le temps passé par les services à réconcilier journaux, flux et rapports terrain séparés ? La troisième porte sur la discipline opérationnelle : les sorties de drones, échanges de batteries, patrouilles de robots, alertes et actions de maintenance sont-ils enregistrés de manière auditable par les équipes achats et opérations ?
Le cadre d’acceptation proposé doit utiliser des métriques de planification cibles, et non des résultats revendiqués comme déjà obtenus. La gestion municipale peut définir une carte de couverture avant le déploiement, marquer les segments d’observation prioritaires, assigner des fenêtres opérationnelles d’événement et fixer des seuils de décision pour les réponses autorisées. Chaque sortie, échange de batterie et déploiement de robot peut ensuite être journalisé par rapport à la carte cible.
Le traitement des données doit être décrit comme orienté PDPL/LGPD dès la conception. Les vidéos brutes et les données de capteurs restent sur le poteau et sont traitées localement. Seules des métadonnées d’événement ou d’état désidentifiées peuvent quitter le nœud, telles que la catégorie d’alerte, la bande de confiance, l’horodatage, l’état de santé de l’appareil, l’état énergétique ou l’état d’achèvement de la tâche. Cette posture soutient un achat soucieux de la confidentialité, mais ne doit pas être présentée comme une certification sauf vérification séparée.
Une décision pratique d’achat municipal après le pilote consisterait à déterminer si le nœud unique a suffisamment amélioré l’image opérationnelle commune pour justifier une ingénierie supplémentaire. Toute extension envisagée ultérieurement devrait suivre des études de site documentées, un examen aéronautique, des accords opérationnels entre parties prenantes, une modélisation énergétique et des tests d’acceptation. Le pilote de Nairobi devient ainsi un cas d’achat discipliné : un poteau IA urbain hors réseau, axé sur la couverture par échange de batteries dans un nid de drone, dans un scénario de grand événement en zone portuaire pendant la saison des crues.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Type de déploiement | Pilote unique SOLARTODO Sentinel Sky Hub pour les opérations de gestion municipale de la zone portuaire intérieure de Nairobi |
| Catégorie de poteau | Poteau IA urbain pur sans éclairage et sans système d’éclairage, hébergeant la détection, le calcul, l’énergie, les opérations de drones et les opérations robotiques |
| Nid de drone | Décollage, retour, mise en file des missions, journalisation de l’état de santé et échange à chaud automatisé de batteries multi-baies par service arrière |
| Calcul IA edge | Module d’inférence sur poteau de classe Jetson, de classe Orin ou Thor, planifiant la perception locale et les charges de travail de tâches |
| Détection de sécurité | Caméra PTZ IA pour le comptage anonyme de véhicules, la densité de foule, l’intrusion et la connaissance du périmètre |
| Détection environnementale | Vitesse du vent, direction du vent, température, humidité, pression atmosphérique, bruit, PM10, PM2.5 et éclairement |
| Système énergétique | Micro-station entièrement hors réseau soutenue par batterie, avec recharge CIGS flexible enveloppée d’environ 15 m² et stockage de classe 5-20 kWh |
Comment ça marche
- La détection sur poteau signale une anomalie de file d’attente, d’itinéraire de crue, de densité de foule ou de périmètre.
- L’IA edge classe l’événement localement et met à jour le COP avec des métadonnées désidentifiées.
- Un opérateur humain autorise depuis la vue de commandement une réponse par drone, robot ou observation uniquement.
- Le nid de drone lance, récupère, effectue l’échange à chaud de batterie et met en file la sortie suivante si elle est approuvée.
- Le système enregistre les journaux de mission, l’état énergétique, l’état d’échange, le résumé des capteurs et les actions de maintenance.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Fenêtres de couverture | Les patrouilles de drones sont planifiées autour des pics d’événement, des périodes de surveillance des crues et des intervalles de congestion aux portes | ~6-10 fenêtres de couverture planifiées/jour ciblées |
| Continuité d’échange de batteries | Le magasin multi-baies prend en charge des sorties répétées avant qu’un service manuel soit requis | ~3-5 cycles de sorties consécutives planifiés |
| Compensation d’inspection manuelle | Les contrôles aériens et robotiques réduisent les inspections routinières à pied ou en véhicule sur des itinéraires sélectionnés | ~5-8 équivalents patrouille/semaine ciblés |
| Visibilité interservices | Les opérations transport, événement, sécurité, urgence et zone portuaire consultent un même flux COP désidentifié | ~5 groupes de parties prenantes alignés |
| Minimisation des données | Les flux vidéo bruts et les flux de capteurs sont traités localement, seules des métadonnées désidentifiées quittant le nœud | Objectif de traitement local de 100% des données brutes |
Équipements déployés
- Corps de poteau SOLARTODO Sentinel Sky Hub avec film solaire mince CIGS flexible enveloppant
- Armoire électrique hors réseau soutenue par batterie avec stockage de classe 5-20 kWh
- Nid de drone avec décollage, atterrissage, échange à chaud de batterie par service arrière et magasin multi-baies
- Caméra PTZ IA pour la perception anonyme locale et la connaissance du périmètre
- Pack de surveillance environnementale à neuf paramètres
- Armoire de calcul IA edge de classe Jetson exécutant OTATODO
- Interface de recharge sans fil pour robot au sol à la base du poteau
- Console d’opérations COP pour les autorisations et journaux de gestion municipale
Questions fréquentes
Le pilote Sky Hub de Nairobi est-il un projet d’éclairage intelligent ?
Non. Le Sky Hub proposé est un pur poteau intelligent et un nœud edge d’IA physique sans système d’éclairage. Son objectif est d’héberger le calcul local, la détection, l’énergie hors réseau, les opérations de drones, l’échange à chaud de batteries, le support aux robots au sol et le flux de commandement pour la couverture de gestion municipale dans un contexte d’événement en zone portuaire.
Pourquoi l’échange à chaud de batteries est-il central dans ce cas d’achat ?
Le scénario de Nairobi correspond à une période de grand événement pendant la saison des crues, où une sortie de drone isolée est moins utile que des cycles de couverture répétés. Le magasin de batteries multi-baies permet à un drone atterri de recevoir un pack chargé via un échange automatisé par service arrière, puis de redécoller dans le cadre de la file de missions autorisées sans dépendre d’un opérateur sur site pour chaque cycle.
Le poteau téléverse-t-il des vidéos brutes ou des données brutes de capteurs vers un système cloud ?
L’architecture de données proposée conserve les vidéos brutes et les données de capteurs sur le poteau pour un traitement local. Seules des métadonnées d’événement ou d’état désidentifiées peuvent quitter le nœud, comme le type d’alerte, l’horodatage, l’état de tâche, l’état de batterie ou l’état de santé de l’appareil. Cette approche est orientée PDPL/LGPD dès la conception, sous réserve d’un examen juridique et technique final.
Comment la gestion municipale doit-elle évaluer la couverture sans inventer de résultats ?
Avant le déploiement, l’acheteur doit définir les segments d’itinéraires cibles, les zones de portes, les zones de périmètre, les fenêtres d’événement et les points d’accès sensibles aux crues. Pendant le pilote, chaque sortie de drone, échange de batterie, déploiement de robot, alerte et action de maintenance peut être journalisé par rapport à cette carte cible. Le cas doit être évalué sur la couverture cible, la continuité et la qualité de coordination, et non sur des revendications de résultats obtenus non étayées.
Comment le modèle énergétique entièrement hors réseau affecte-t-il les opérations ?
Le poteau est conçu pour fonctionner sans alimentation du réseau, de la ville ou du site. Le solaire CIGS enveloppant recharge la micro-station soutenue par batterie, mais il ne s’agit pas d’une revendication solaire pure illimitée. Les tâches à forte puissance des drones et robots sont amorties par un stockage de classe 5-20 kWh et planifiées par cycle de service, avec un rendement local soumis à l’ingénierie finale du site à Nairobi.
Quelles sont les limites de la coordination Counter-UAS ?
Le poteau peut détecter et suivre un drone non autorisé et, après autorisation humaine, coordonner son propre drone ami pour une capture douce par filet aérien ou une dissuasion par approche rapprochée. Le radar n’est pas intégré au poteau ; il ne peut être traité que comme une entrée optionnelle de capteur partenaire. Le concept d’atténuation est non létal et approuvé par l’opérateur.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie