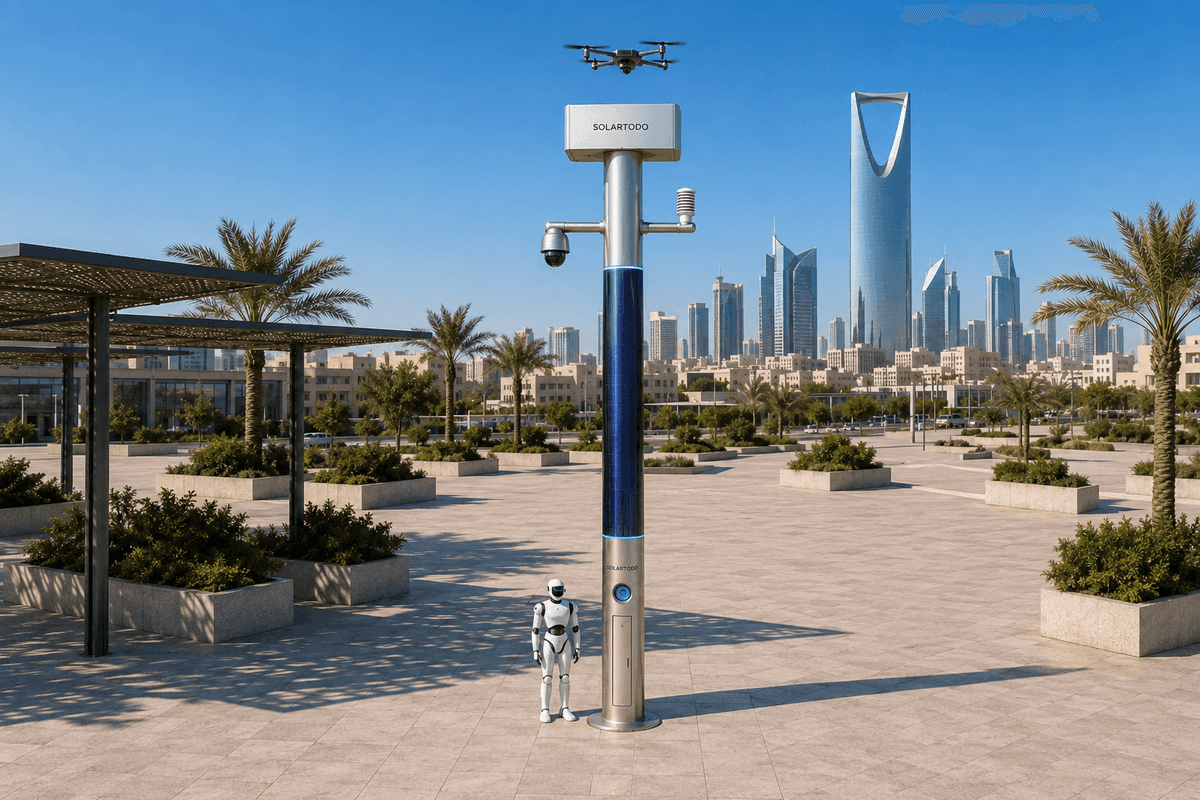
Un poteau IA urbain est un nœud périphérique d'IA physique, hors réseau et non destiné à l'éclairage, qui combine calcul local, détection, réapprovisionnement solaire avec batterie de secours, opérations de drones, support robotique et coordination des incidents. Dans cette configuration de corridor portuaire à São Paulo, SOLARTODO Sentinel Sky Hub maintient localement les patrouilles du périmètre du campus, l'évaluation, l'autorisation de réponse et les dossiers terrain pendant une perturbation réseau.
1. Contexte de l'incident : un corridor portuaire sous la pression d'un événement sportif
Le cadre opérationnel est un corridor logistique de São Paulo, adjacent au port, desservant des entrepôts, des zones de soutien douanier, des voies d'accès d'urgence et des portails périmétriques. Pendant une semaine de grand événement sportif, la ville absorbe des mouvements inhabituels de passagers, des fermetures de routes, des activités temporaires de vendeurs et une demande accrue sur les réseaux publics de communication. Pour les équipes de gestion des urgences, le problème n'est pas seulement la densité de foule dans le centre-ville. C'est la pression secondaire exercée sur les corridors de transport qui doivent maintenir en mouvement le fret lié au port, les prestataires de services, les patrouilles de sécurité et les véhicules d'urgence, tandis que les liaisons cellulaires deviennent moins prévisibles.
Cette étude de cas est rédigée comme une configuration proposée sous forme de revue d'incident, sous réserve de confirmation finale par l'ingénierie. L'incident supposé commence par une coupure réseau partielle sur le périmètre du campus. Les caméras, radios portatives et tableaux de bord centraux restent utiles là où ils sont connectés, mais les équipes terrain perdent un accès fiable à la vidéo distante continue et à l'attribution de tâches en direct. Les patrouilles manuelles peuvent encore parcourir ou longer la clôture en véhicule, mais elles prennent du temps, exposent le personnel à un travail de nuit évitable et créent des écarts entre l'observation, la décision et l'enregistrement de la réponse.
La partie prenante chargée de la gestion des urgences présente donc le déploiement comme un problème de remplacement de main-d'œuvre et de continuité : maintenir l'inspection périmétrique de routine, l'évaluation initiale des anomalies et les journaux de preuves d'incident, même lorsque le backhaul est dégradé. L'objectif n'est pas de construire un projet d'éclairage ni une mise à niveau générique de vidéosurveillance. L'objectif est de placer des nœuds périphériques d'IA physique le long d'un corridor afin que chaque nœud puisse détecter localement, calculer localement, coordonner un robot au sol ou un drone ami, et transmettre uniquement des métadonnées d'événement ou d'état désidentifiées lorsqu'une liaison est disponible.
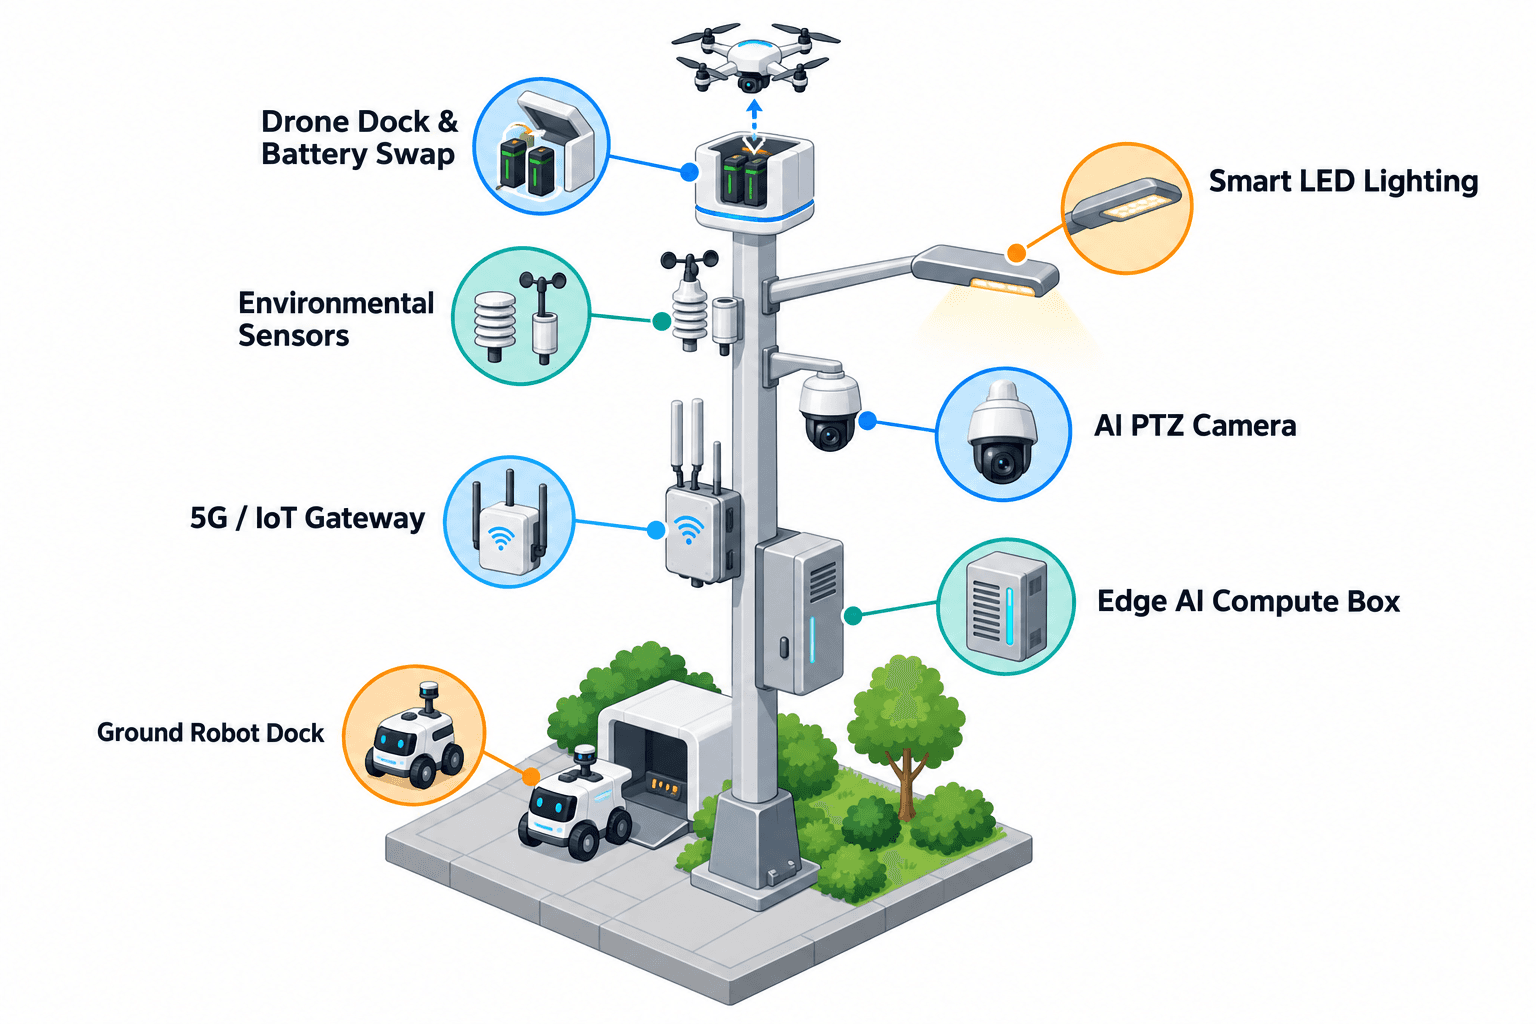
2. Déploiement dans le corridor : nœuds d'IA physique sans éclairage le long du périmètre du campus
Le déploiement proposé utilise SOLARTODO Sentinel Sky Hub comme forme de poteau d'un système de poteau IA urbain. Chaque Sky Hub est un poteau intelligent pur, sans système d'éclairage. Il héberge la détection, le calcul en périphérie, le stockage d'énergie, les opérations de drones, la coordination de la recharge des robots et la gestion locale des missions. Il est entièrement hors réseau, utilisant un stockage sur batterie ainsi qu'un réapprovisionnement solaire par film mince CIGS flexible enveloppé à 360 degrés autour du corps du poteau. La couche solaire est traitée honnêtement comme un réapprovisionnement, et non comme une autonomie illimitée.
Pour la planification, le corps du poteau comporte environ 15 mètres carrés de surface CIGS verticale enveloppée sur un corps cylindrique d'environ 8 mètres de hauteur et 0,6 mètre de largeur, soit environ 2,4 à 2,7 kWp de puissance nominale. Comme un cylindre vertical capte le soleil direct principalement sur sa projection orientée vers le soleil, et non sur l'ensemble de l'enveloppe en même temps, la production réaliste par ciel dégagé dans une région à forte irradiation est d'environ 0,8 à 1,1 kW DC en pointe et d'environ 6 à 9 kWh par jour. L'ingénierie de São Paulo devrait confirmer localement l'irradiance, l'ombrage, l'exposition au sel, le vent et le cycle d'utilisation saisonnier. Les activités de drones et de robots à forte puissance sont tamponnées par un stockage de classe 5 à 20 kWh et planifiées selon la politique opérationnelle.
Le schéma de corridor place les nœuds aux points de décision plutôt qu'à chaque mètre de clôture : approches de portails, virages sans visibilité, bords de piles de conteneurs, croisements de routes de service et zones de rassemblement d'urgence. Chaque nœud maintient une vue locale de situation opérationnelle commune pour son segment. Si le réseau tombe, le poteau poursuit l'inférence locale, la notation des événements, la mise en file des tâches, les journaux de mission, le séquençage de remplacement des drones et la logique de retour à la base pour la recharge des robots. Lorsque les communications reviennent, le nœud transmet des résumés désidentifiés et des enregistrements d'état, et non des vidéos continues brutes ni des flux de capteurs bruts.
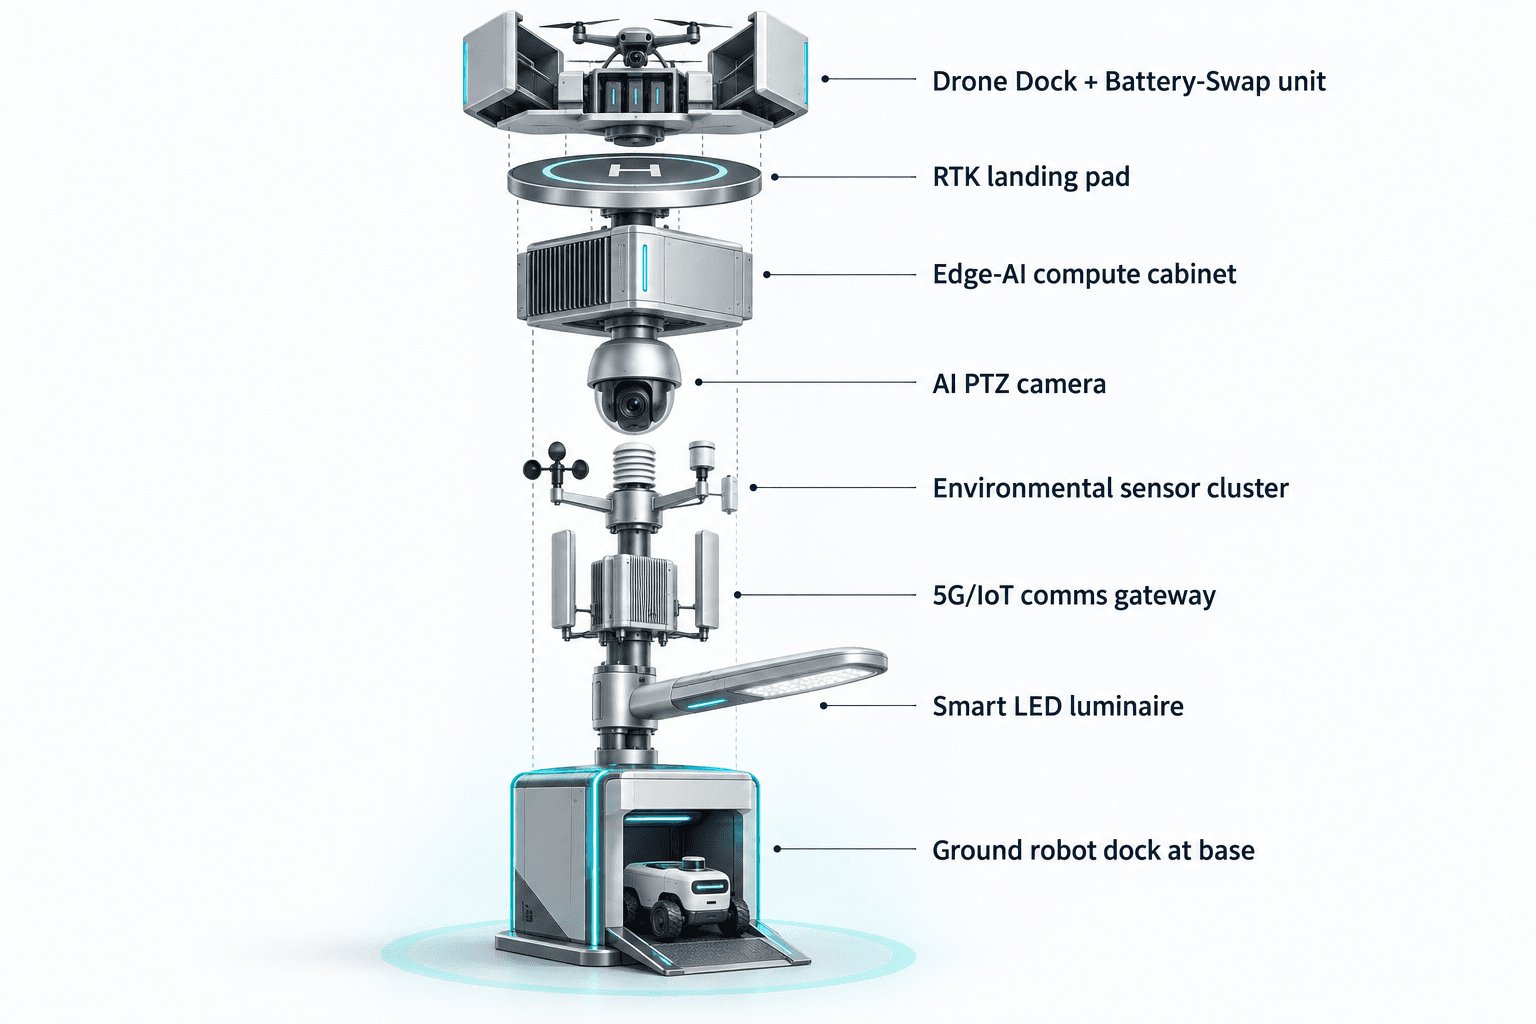
3. Ce que fait le nœud périphérique pendant l'incident de coupure réseau
La séquence de revue d'incident commence par la caméra PTZ sur poteau détectant un mouvement périmétrique inhabituel après les heures d'activité près d'un portail de service. La perception locale classe l'événement comme intrusion ou surveillance périmétrique, tout en vérifiant le comptage anonyme des véhicules, la densité de foule, le bruit, l'éclairement, le vent, la température, l'humidité, la pression, les PM10 et le contexte PM2.5. La reconnaissance faciale et la reconnaissance des plaques d'immatriculation ne font pas partie de cette déclaration de capacité déployée active.
Comme le réseau central est dégradé, le module de calcul en périphérie devient le centre opérationnel du segment de corridor. Un module périphérique de classe Jetson, de capacité Orin ou Thor, planifie l'inférence, le déploiement du robot, la disponibilité du drone, le budget de stockage et la priorité de mission sur le poteau. La vidéo brute et les données de capteurs restent sur le poteau pour le traitement local. Seules les métadonnées d'événement et d'état désidentifiées peuvent quitter le poteau selon la politique. Cette architecture orientée PDPL/LGPD réduit la nécessité de déplacer des données sensibles pendant un événement urbain chaotique, tout en préservant la piste d'audit nécessaire aux responsables de la gestion des urgences.
La boucle opérationnelle suit le principe de détection, d'évaluation et de réponse autorisées, de planification par calcul en périphérie, puis d'opérations et de maintenance terrain. La vue de commande COP affiche l'anomalie notée, la météo et la visibilité locales, l'état de la batterie, l'état du magasin de drones, l'état de recharge du robot et les options de réponse disponibles. Un opérateur humain autorise l'action suivante. Le nœud peut alors envoyer un robot de service au sol inspecter la ligne du portail, demander à un drone ami de décoller pour une courte patrouille régionale, ou maintenir la position pendant qu'une patrouille humaine est dirigée vers le point d'accès sûr le plus proche.
Si un drone non autorisé est détecté par les capteurs du poteau ou par une entrée optionnelle de capteur partenaire, le poteau peut le suivre et coordonner le drone ami du nœud pour une réponse non cinétique, telle qu'une capture souple par filet aérien ou une dissuasion par approche rapprochée, uniquement avec autorisation humaine. Le radar n'est pas intégré au poteau. La réponse n'est pas une destruction en vol, ni un brouillage, ni une attaque autonome.
4. Gestion des urgences centrée sur le robot : remplacer le travail de patrouille routinier, pas l'autorité humaine
Le cadrage principal des KPI pour cette configuration de São Paulo est le remplacement de la main-d'œuvre dans l'inspection répétitive et l'observation de première réponse. Un robot au sol prend en charge les rondes périmétriques, le suivi des alarmes, les contrôles des conditions visibles et le retour au poteau pour la recharge sans fil. Il ne remplace pas l'autorité du responsable des urgences. Il remplace les déplacements humains lents, répétés et peu informatifs à travers un corridor bruyant et congestionné.
Pendant la coupure, le robot peut quitter la base du poteau, patrouiller un segment préautorisé, inspecter une armoire de portail, confirmer si une barrière est ouverte et retransmettre les constats locaux au poteau via la liaison locale. Le nœud périphérique fusionne ces constats avec l'état de la caméra, de l'environnement et du drone. Si le robot observe une obstruction, le COP affiche une carte d'événement désidentifiée et une tâche de maintenance. Si le robot confirme l'absence de brèche physique, l'opérateur peut rétrograder l'événement sans envoyer une équipe complète de patrouille manuelle.
Les opérations de drones complètent le robot lorsque la hauteur, la vitesse ou un champ de vision plus large comptent. Le Sky Hub prend en charge le lancement, la patrouille régionale, l'inspection, le retour et le redéploiement des tâches pour des sorties autonomes sans opérateur présent au poteau. Un magasin de batteries multi-baies réalise l'échange automatisé de batterie par service arrière pour un drone posé, permettant plusieurs sorties consécutives lorsque le stockage et la politique de cycle d'utilisation le permettent. La gestion des opérations de drones couvre la planification d'itinéraire, l'état de charge ou d'échange, les files de tâches, la santé de la flotte et les journaux de mission.
Cette structure déplace la discussion des KPI des affirmations d'effectifs vers les intrants de planification. L'acheteur peut modéliser combien de patrouilles manuelles de nuit par semaine peuvent être remplacées par des patrouilles robotisées, combien de contrôles de première observation passent des véhicules à des sorties de drones coordonnées en périphérie, et combien de minutes opérateur sont préservées parce que le dossier d'incident est créé sur le poteau. Ce sont des indicateurs d'évaluation cibles, et non des résultats obtenus.
5. Résultat de la revue : une configuration pratique pour la continuité, la confidentialité et la discipline terrain
Pour un acheteur en gestion des urgences, la valeur proposée est la continuité en connectivité dégradée. Sky Hub donne au corridor du campus portuaire un nœud physique hors réseau capable de maintenir actifs la détection, le calcul, la patrouille robotisée, l'attribution de tâches aux drones et les dossiers d'incident sans dépendre de la ville, du réseau électrique ou de l'alimentation du site. La configuration est la plus forte là où l'on ne peut pas supposer qu'une salle de contrôle normale dispose d'une bande passante parfaite pendant un pic lié à un événement sportif.
La leçon de la revue d'incident est que le nœud périphérique ne doit pas être traité comme une fiche produit. C'est un point de discipline terrain. Il crée une cellule de décision locale le long du périmètre, garde les données brutes localement, impose une réponse avec humain dans la boucle et convertit le travail de patrouille répétitif en travail planifié de robots et de drones. Le responsable des urgences continue de décider, d'autoriser et d'escalader. Le poteau fournit une perception locale, une autonomie soutenue par batterie et un dossier d'événement auditable.
L'ingénierie finale confirmerait l'espacement dans le corridor, les fondations de montage, la charge au vent, le rendement solaire, la capacité de stockage, le basculement des communications, la géométrie des itinéraires des robots, les règles d'exploitation des drones, les autorisations locales d'aviation et de sécurité publique, ainsi que la politique de traitement des données orientée LGPD. Le cas reste volontairement conservateur : aucun client nommé, aucune quantité de déploiement inventée, aucune zone de couverture revendiquée, aucune affirmation de taux de détection, aucune affirmation de certification et aucune affirmation d'économies réalisées. Il s'agit d'une configuration proposée pour São Paulo afin d'évaluer comment des poteaux à nœud périphérique d'IA physique peuvent maintenir opérationnel le périmètre d'un campus portuaire lorsque le réseau est la première chose à échouer.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Catégorie de poteau | Poteau IA urbain / nœud périphérique urbain d'IA physique ; poteau intelligent pur sans éclairage et sans système d'éclairage |
| Système énergétique | Micro-station entièrement hors réseau avec batterie de secours et réapprovisionnement par film mince CIGS flexible enveloppé à 360 degrés ; stockage d'environ 5 à 20 kWh, sous réserve de la conception du cycle d'utilisation |
| Calcul IA en périphérie | Inférence sur poteau et planificateur de charge de travail de classe Jetson, capacité de classe Orin ou Thor, traitant localement la vidéo brute et les données de capteurs |
| Caméra et détection | PTZ IA pour comptage anonyme des véhicules, densité de foule, intrusion et surveillance périmétrique ; neuf entrées environnementales incluant vent, météo, bruit, particules et éclairement |
| Opérations de drones | Lancement autonome, patrouille, inspection, retour, redéploiement de tâches, journalisation de mission et magasin de batteries multi-baies à échange à chaud par service arrière |
| Opérations de robot au sol | Patrouille par robot humanoïde ou de service, réponse aux alarmes, inspection, coordination air-sol et recharge sans fil à la base du poteau |
| Coordination C-UAS | Détection et suivi avec coordination non cinétique par drone ami autorisée par un humain ; entrée optionnelle de capteur partenaire uniquement, sans radar intégré |
Comment ça marche
- La caméra sur poteau et les capteurs environnementaux signalent une anomalie le long du corridor périmétrique du campus.
- L'IA en périphérie classe l'événement, note l'urgence et conserve localement la vidéo brute et les données de capteurs.
- Le COP présente l'état du robot, du drone, de l'énergie et des communications pour autorisation humaine.
- La réponse autorisée déploie un robot au sol, lance un drone ami ou oriente une patrouille humaine.
- Le poteau enregistre les journaux de mission et exporte uniquement les métadonnées d'événement/d'état désidentifiées lorsque la politique et la connectivité le permettent.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Main-d'œuvre d'inspection | La patrouille robotisée remplace les rondes périmétriques manuelles de routine sur certaines fenêtres de nuit et de rotation événementielle | ~10 à 20 patrouilles/semaine ciblées pour l'automatisation |
| Réponse de première observation | Le drone ou le robot vérifie les alarmes de priorité faible à moyenne avant l'envoi d'une patrouille en véhicule | ~50% des contrôles de première observation ciblés pour confirmation terrain à distance |
| Continuité opérateur | Le COP sur poteau et les journaux locaux restent disponibles pendant une coupure réseau partielle | ~4 à 8 heures d'exploitation en liaison dégradée modélisées par exercice d'incident |
| Continuité des sorties de drone | Le magasin de batteries permet des inspections courtes séquentielles lorsque les politiques de stockage et de météo le permettent | ~3 à 6 sorties courtes consécutives utilisées comme intrant de planification |
| Préparation des rapports manuels | Les métadonnées d'événement et les journaux de mission sont générés localement pour une revue ultérieure par le superviseur | ~20 à 40 minutes/rapport ciblées pour réduction |
Équipements déployés
- Poteau à nœud périphérique d'IA physique sans éclairage SOLARTODO Sentinel Sky Hub
- Armoire énergétique hors réseau avec batterie de secours et réapprovisionnement CIGS flexible enveloppé
- Module de calcul en périphérie de classe Jetson sur poteau et stockage local
- Caméra PTZ IA et ensemble de surveillance environnementale
- Baie de drone autonome avec magasin de batteries multi-baies à échange à chaud par service arrière
- Interface de recharge sans fil pour robot au sol à la base du poteau
- Logiciel de vue de commande COP exécutant la logique d'exploitation en périphérie OTATODO
Questions fréquentes
Sky Hub est-il un lampadaire intelligent ou une mise à niveau d'éclairage pour les rues de São Paulo ?
Non. Dans cette configuration, Sky Hub est un poteau intelligent pur sans éclairage et un nœud périphérique d'IA physique. Ce n'est pas un produit d'éclairage et il n'inclut aucun système d'éclairage. Le but du déploiement est la continuité de la gestion des urgences pour un corridor périmétrique de campus portuaire, avec détection, calcul en périphérie, opérations de drones, support robotique et énergie hors réseau.
Comment le système continue-t-il de fonctionner pendant une coupure réseau ?
Le poteau traite localement les entrées vidéo et de capteurs, planifie les charges de travail sur le module de calcul en périphérie, maintient les files de tâches des robots et des drones, et enregistre les journaux de mission sur le poteau. Si le backhaul est dégradé, la situation opérationnelle commune locale continue de soutenir les décisions de réponse autorisées. Lorsque la connectivité revient, seules les métadonnées d'événement et d'état désidentifiées sont exportées selon la politique.
La surface solaire enveloppée rend-elle l'énergie du poteau illimitée ?
Non. La couche CIGS enveloppée est une couche de réapprovisionnement pour une micro-station hors réseau avec batterie de secours, et non une promesse de fonctionnement solaire pur illimité. La surface cylindrique verticale présente des limites réalistes de collecte, de sorte que les tâches de drones et de robots à forte puissance doivent être tamponnées par le stockage et planifiées selon le cycle d'utilisation, la météo, la priorité de mission et la confirmation finale par l'ingénierie.
Quel rôle joue le robot au sol dans le scénario de revue d'incident ?
Le robot remplace les tâches répétitives d'inspection de première observation plutôt que l'autorité humaine. Il peut patrouiller un segment périmétrique préautorisé, inspecter un portail ou une obstruction, se coordonner avec le poteau et le drone, et retourner à la base du poteau pour une recharge sans fil. Les responsables des urgences continuent d'autoriser l'escalade, la posture de réponse et toute action réglementée.
Quelle capacité counter-UAS est incluse ?
Le poteau peut détecter et suivre un drone non autorisé via ses propres capteurs ou une entrée optionnelle de capteur partenaire, puis coordonner un drone ami pour des actions non cinétiques telles qu'une capture souple par filet aérien ou une dissuasion par approche rapprochée. Toute mesure d'atténuation est autorisée par un humain. Le système ne réalise pas de destructions en vol, de brouillage, de déni, d'action hard-kill ni d'attaque autonome.
Comment un acheteur doit-il évaluer le ROI sans résultats obtenus revendiqués ?
La bonne évaluation est un modèle de planification, pas une affirmation de succès fabriquée. Un acheteur de São Paulo peut comparer la fréquence actuelle des patrouilles manuelles, le temps de réponse aux coupures, la charge de travail des alarmes de première observation, l'effort de préparation des rapports et les cycles d'utilisation robot/drone aux hypothèses cibles d'automatisation. Les résultats finaux dépendent de la géométrie du corridor, des règles d'exploitation, du modèle de dotation et de la validation d'ingénierie.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie