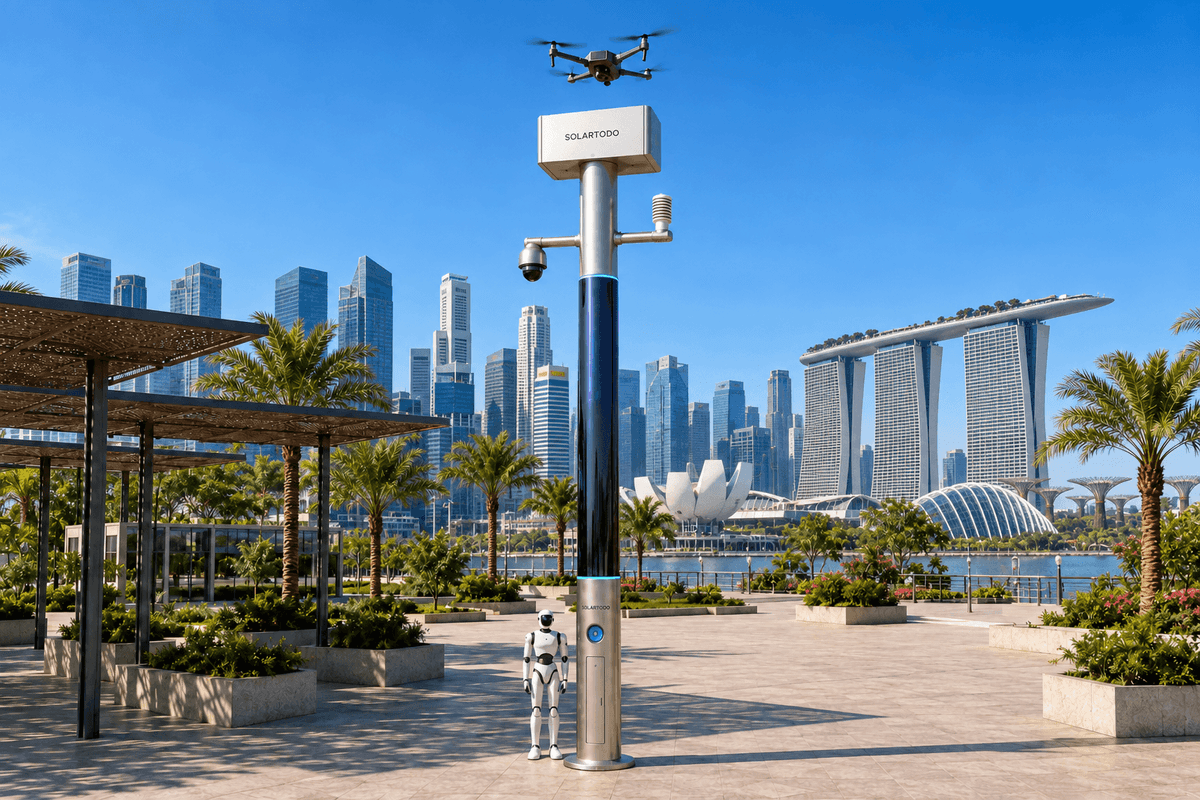
Un City AI Pole est un nœud périphérique d’IA physique sans éclairage qui combine calcul local, détection, prise en charge de drones autonomes et opérations de robots terrestres. La version Sky Hub de SOLARTODO Sentinel exécute OTATODO et fonctionne entièrement hors réseau grâce au stockage sur batteries et à un appoint solaire intégré au mât. Ce projet de déploiement dans le port de Singapour coordonne des patrouilles robotisées et des inspections autorisées à basse altitude lors d’événements temporaires liés à l’économie nocturne.
1. Incident examiné : une interruption de la couverture des patrouilles lors d’un événement temporaire en bord de mer
L’analyse commence par un incident hypothétique : lors d’un événement en soirée sur le front de mer, à proximité d’une interface de transport liée au port de Singapour, une barrière temporaire semble déplacée près d’une voie d’accès de service. La patrouille à pied se trouve ailleurs et le poste de commandement ne peut pas déterminer immédiatement si cette ouverture est sans conséquence, obstruée ou utilisée. Il s’agit d’un cas illustratif de planification, et non du compte rendu d’un événement réel, d’un déploiement chez un client ou d’un résultat obtenu.
Pour l’autorité de transport qui envisage cet achat, le problème opérationnel tient à la lenteur des patrouilles à pied sur un périmètre événementiel évolutif. Les déplacements des passagers, les accès de service et les zones opérationnelles à accès restreint exigent des réponses différentes. Envoyer du personnel pour chaque observation ambiguë peut allonger l’intervalle entre les contrôles de routine. Un robot terrestre permet des observations répétables, tandis qu’une inspection autorisée à basse altitude peut apporter une vue d’en haut inaccessible au robot depuis son itinéraire.
Singapour offre un contexte pertinent de ville portuaire, mais le lieu envisagé pour l’événement reste délibérément anonyme. Ce cas ne suppose aucun accès à un terminal, à un projet gouvernemental ou à une installation protégée. La sécurité maritime demeure une responsabilité opérationnelle distincte ; la Maritime and Port Authority publie des consignes à l’intention des embarcations portuaires et de plaisance naviguant dans le port. Circulaire de la MPA sur la sécurité portuaire.
L’intervention proposée consiste à installer temporairement une station SOLARTODO Sentinel Sky Hub prenant en charge un itinéraire de patrouille robotisée et une station d’accueil pour drone. Sentinel est présenté comme un produit en service ; cette configuration pour Singapour reste un projet soumis à une validation technique finale. L’analyse vise à déterminer si la coordination des inspections terrestres et aériennes pourrait augmenter le nombre de contrôles de patrouille achevés par heure d’exploitation, tout en explicitant les autorisations, la consommation énergétique et la gestion des éléments de preuve.
2. Reconstitution de la réponse : le robot déclenche la tâche d’inspection
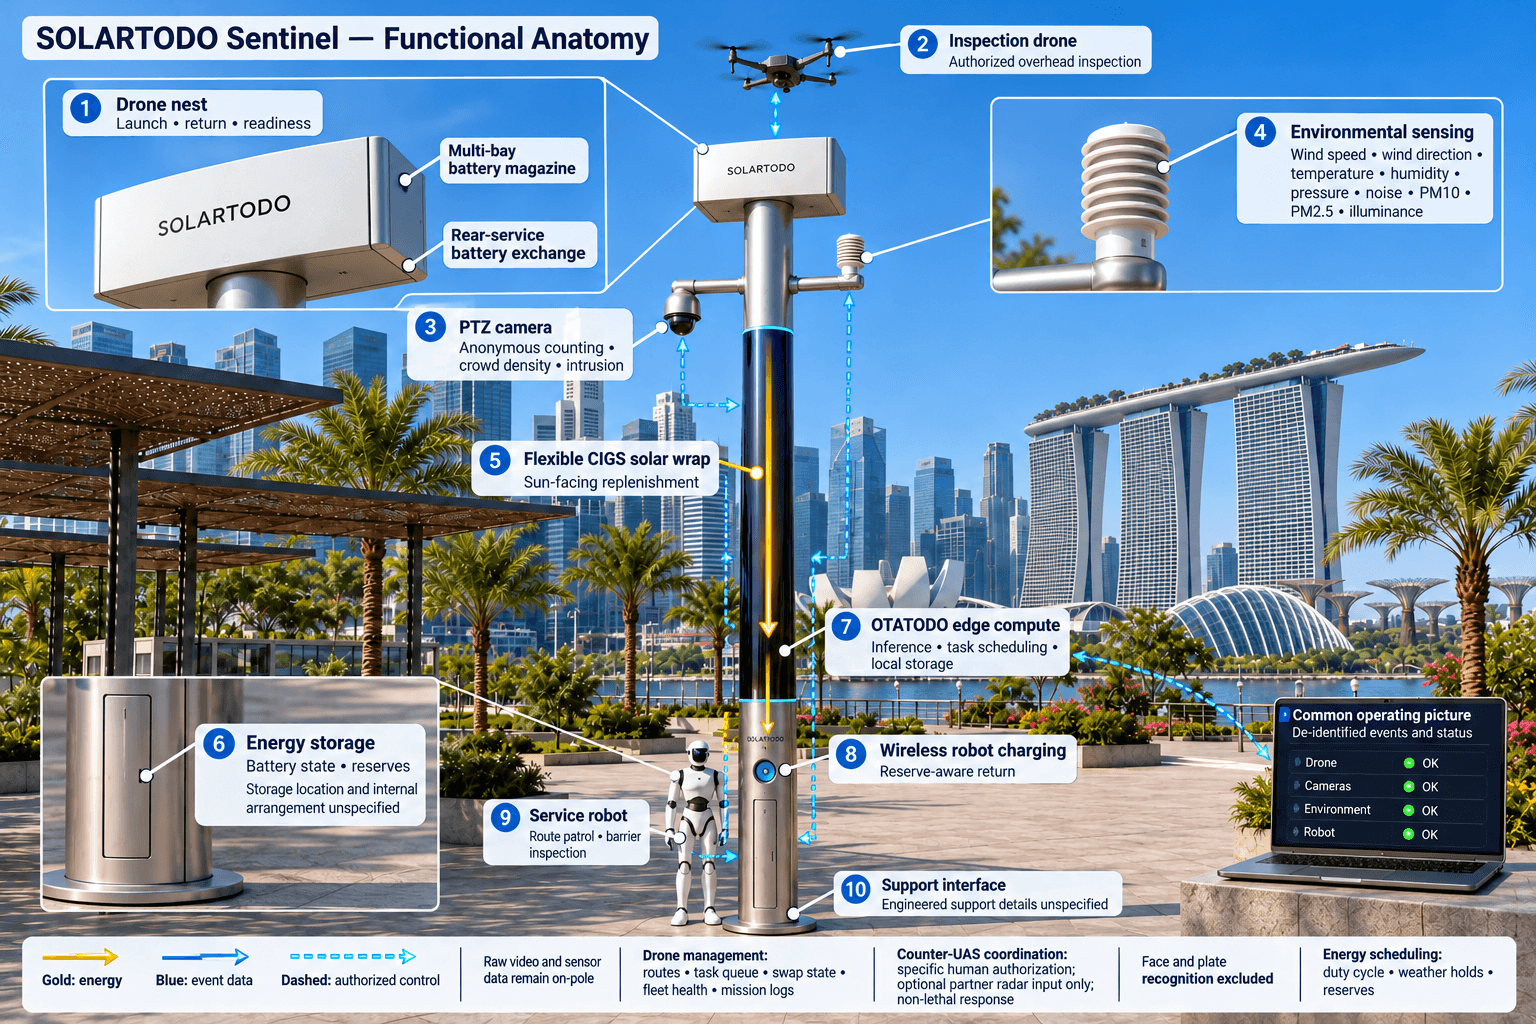
Dans la séquence illustrative, un robot de service suit un itinéraire approuvé le long de la limite terrestre de l’événement. Il détecte un obstacle ou reçoit une alerte de la caméra PTZ du mât. Cette caméra permet le comptage anonyme des véhicules, l’évaluation de la densité de foule, la détection d’intrusions et la surveillance du périmètre. L’observation devient une tâche d’inspection géolocalisée ; la reconnaissance faciale et la reconnaissance des plaques d’immatriculation sont exclues de cette configuration.
OTATODO traite l’observation sur le mât et présente un événement dé-identifié dans une vue de commandement offrant une situation opérationnelle commune. La personne chargée de l’examen voit l’emplacement de la tâche, l’état du robot, la disponibilité opérationnelle du drone, la disponibilité des batteries et les restrictions d’exploitation applicables. Les vidéos brutes et les données des capteurs restent sur le mât. La vue distante reçoit uniquement des métadonnées dé-identifiées relatives aux événements et aux états ; l’examen détaillé des données sources nécessite une procédure locale autorisée.
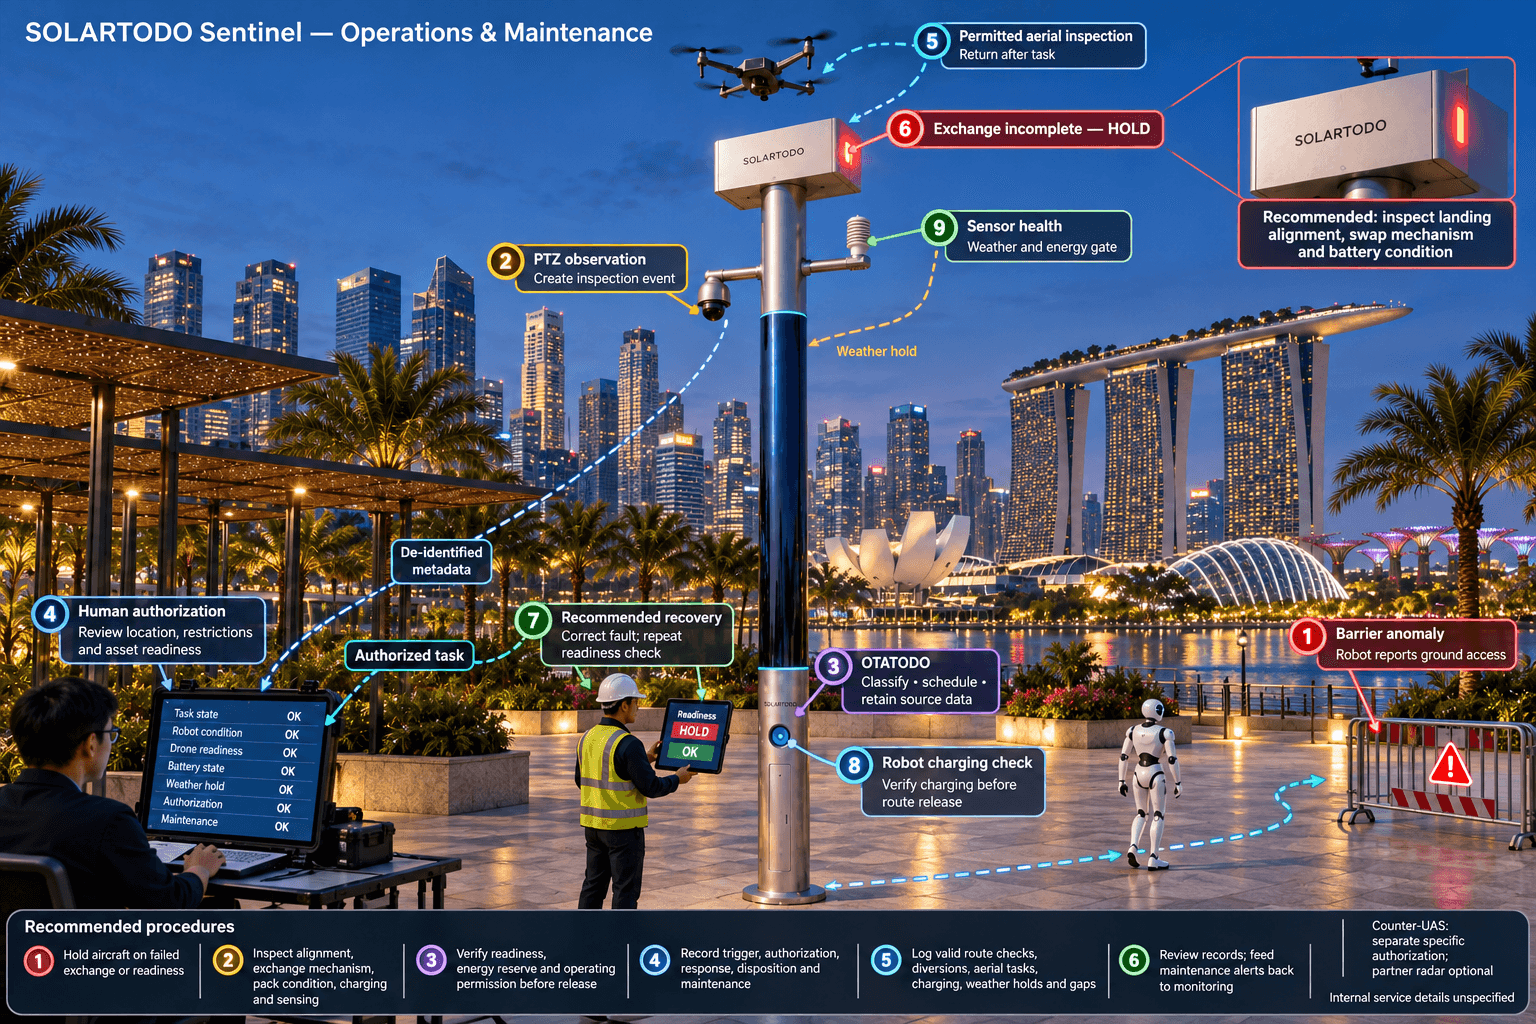
Un superviseur humain évalue l’événement et autorise une réponse adaptée. Le robot peut s’approcher en suivant son itinéraire autorisé, inspecter la barrière et indiquer si le passage reste accessible. Lorsqu’une perspective aérienne est justifiée et permise, le superviseur autorise le lancement d’une tâche d’inspection à basse altitude. Le robot demeure le principal moyen d’intervention sur le terrain : le drone fournit une vue complémentaire, puis le robot vérifie la situation au sol et contribue à la clôture de l’incident.
Les sorties autonomes ne nécessitent pas la présence d’un opérateur à la station d’accueil, mais restent soumises à une supervision autorisée et à des conditions d’exploitation approuvées. L’autorité de l’aviation de Singapour précise que les permis d’opérateur et d’activité dépendent de l’aéronef, de l’objectif et du lieu d’exploitation. L’acheteur doit déterminer les autorisations applicables avant de programmer les vols. Permis d’opérateur et d’activité de la CAAS.
La réponse relie ainsi la détection, l’évaluation autorisée, la planification par calcul en périphérie, ainsi que les opérations et la maintenance sur le terrain au sein d’un même processus de commandement. Le retour d’une mission d’inspection ne clôture pas automatiquement l’incident : le superviseur responsable consigne la suite donnée et tout suivi de maintenance.
3. L’intérêt de la station d’accueil pour drone dans une patrouille axée sur le robot
La station d’accueil pour drone réduit l’écart entre la demande d’un contrôle aérien et la préparation de la sortie suivante. Un drone décolle pour l’inspection autorisée, patrouille dans la zone qui lui est attribuée, revient et redevient disponible pour une nouvelle affectation. À l’atterrissage, un magasin de batteries à plusieurs compartiments effectue un échange automatisé de batterie par l’arrière. L’aéronef reçoit une batterie chargée au lieu d’attendre la recharge de sa batterie déchargée avant chaque nouveau décollage.
Les différents compartiments de batteries permettent plusieurs sorties consécutives, sous réserve de la disponibilité des batteries, de leur état thermique, des contrôles de l’aéronef et du budget énergétique de la station. Il s’agit d’une capacité à répéter les missions, et non d’une promesse de vol continu. La gestion des opérations tient à jour les plans d’itinéraire, la machine à états de recharge et d’échange, les files de tâches, l’état de la flotte et les journaux de mission. Un échange incomplet ou l’échec d’un contrôle de disponibilité opérationnelle maintient l’aéronef indisponible et alerte le superviseur.
Pour le robot terrestre, cette disponibilité modifie la répartition possible des tâches. Le robot poursuit ses patrouilles programmées et ses interventions sur alarme pendant que le drone inspecte un point de vue aérien autorisé. Après coordination, le robot revient au pied du mât pour une recharge sans fil lorsque son programme et sa réserve énergétique l’exigent. L’évaluation consigne si l’assistance aérienne préserve la fréquence des parcours terrestres ou déplace simplement le temps d’attente ailleurs.
Le nœud de soutien intègre neuf groupes de capacités : le mât intelligent sans éclairage, les opérations de drones, l’échange automatisé de batteries, la gestion des drones, les opérations de robots terrestres, la détection de sécurité, la surveillance environnementale, le calcul d’IA en périphérie et la coordination de la lutte anti-drones. La surveillance environnementale couvre la vitesse du vent, sa direction, la température, l’humidité, la pression atmosphérique, le bruit, les PM10, les PM2.5 et l’éclairement. Ces mesures éclairent les opérations ; la mesure de l’éclairement ne signifie pas que le mât comporte un système d’éclairage.
La coordination de la lutte anti-drones reste une procédure distincte soumise à une autorisation humaine. Sentinel détecte et suit un drone non autorisé et peut commander son propre drone ami pour une capture aérienne au filet à faible impact ou une dissuasion par approche rapprochée, uniquement sur autorisation spécifique. La réponse est non létale. Aucun radar n’est intégré au mât ; toute information radar proviendrait d’une entrée optionnelle issue d’un capteur partenaire. L’autorisation de l’événement ne vaut pas, à elle seule, autorisation d’interception.
4. Contraintes de déploiement mises en évidence par le service de nuit
Une station destinée à un événement temporaire doit être conçue en fonction de son emplacement réel et de son cycle de fonctionnement. Le Sky Hub proposé est un mât intelligent PURE sans système d’éclairage. Il fonctionne entièrement hors réseau grâce à un appoint solaire intégré au mât et au stockage sur batteries, sans alimentation du réseau électrique, de la ville ou du site. Le caractère temporaire du déploiement décrit la durée d’installation ; une structure d’environ huit mètres nécessite néanmoins un support dimensionné par étude technique, un accès pour le levage, des distances de sécurité et un plan de dépose convenu.
La conception énergétique utilise environ 15 m² de film mince CIGS souple enveloppant à 360 degrés un corps cylindrique d’environ huit mètres de haut et 0.6 mètre de large. La puissance nominale installée est d’environ 2.4–2.7 kWp. Toutefois, le rayonnement solaire direct atteint la surface projetée du cylindre exposée au soleil, et non toute la surface enveloppée simultanément. La puissance nominale ne peut donc pas être considérée comme une puissance de recharge disponible en permanence.
À titre de référence, une région à fort ensoleillement comme l’Arabie saoudite peut fournir, avec cette géométrie, une puissance de pointe d’environ 0.8–1.1 kW DC par ciel dégagé et environ 6–9 kWh par jour, avec des pics en milieu de matinée ou dans l’après-midi plutôt que nécessairement à midi. Ces chiffres ne constituent pas une prévision de production pour Singapour. L’ombrage local, la couverture nuageuse, les conditions météorologiques et la géométrie d’installation nécessitent une évaluation énergétique distincte.
Les activités de l’économie nocturne utilisent l’énergie stockée au préalable. Le stockage proposé, de l’ordre de 5–20 kWh, sert de tampon pour les charges liées au calcul, à la détection, à l’échange de batteries et à la recharge des robots. OTATODO programme les tâches de forte puissance selon leur cycle de fonctionnement et préserve des réserves définies. Le plan énergétique de l’événement doit intégrer les journées nuageuses consécutives, les pertes des batteries et l’indisponibilité de créneaux de vol. L’enveloppe solaire apporte un complément de recharge, et non une autonomie solaire illimitée.
Un module de calcul en périphérie installé sur le mât exécute l’inférence et planifie les charges de travail. Les vidéos brutes et les données des capteurs restent sur le mât ; seules des métadonnées dé-identifiées relatives aux événements et aux états peuvent en sortir. L’architecture est conçue pour un traitement local et s’inscrit dans une démarche orientée PDPL/LGPD, sans revendiquer de certification ni de conformité établie à Singapour. L’autorité de transport doit examiner séparément ses obligations applicables en matière de protection des données, les paramètres de conservation et les contrôles d’accès.
5. Conclusion de l’analyse : évaluer la fréquence des patrouilles avant l’achat
L’analyse de l’incident aboutit à une question d’évaluation plutôt qu’à un résultat obtenu : le robot peut-il achever davantage de contrôles programmés lorsque la station d’accueil du drone prend en charge les inspections aériennes autorisées et le renouvellement des batteries ? La fréquence des patrouilles doit être définie comme le nombre de contrôles valides et achevés d’un itinéraire ou d’un point de contrôle convenu, par heure d’exploitation. Un décollage, un acquittement d’alarme ou un parcours inachevé ne compte pas comme une patrouille achevée.
Avant l’événement temporaire, l’acheteur doit documenter la situation de référence des patrouilles à pied en utilisant les mêmes limites, la même plage d’exploitation et les mêmes définitions des points de contrôle. Pendant l’évaluation, les journaux doivent distinguer les rondes programmées du robot, les détournements pour intervention sur alarme, les inspections aériennes, les périodes de recharge et les suspensions liées à la météo. Des observations répétées d’un même point de contrôle facile d’accès ne doivent pas gonfler artificiellement la fréquence apparente sur l’ensemble du parcours. Les longs intervalles entre contrôles doivent rester visibles, même lorsque la moyenne globale s’améliore.
Les calculs de planification ci-dessous reposent uniquement sur des données hypothétiques. Par exemple, une plage de huit heures avec un contrôle achevé par heure donne huit contrôles ; un intervalle cible de trente minutes en donne seize. Le doublement visé constitue une comparaison à tester, et non une revendication de performance mesurée de Sentinel. La longueur du parcours, les interactions avec les piétons, le délai d’autorisation et la disponibilité énergétique déterminent la faisabilité de cet objectif.
À la fin de chaque service, le superviseur examine le dossier de situation opérationnelle commune : ce qui a déclenché l’inspection, qui a autorisé l’action, quels moyens sont intervenus, si le contrôle a été achevé et pourquoi certaines tâches ont été reportées. Le personnel de maintenance vérifie ensuite l’alignement à l’atterrissage, les mécanismes d’échange, l’état des batteries, la recharge du robot et l’état des capteurs. Cette démarche boucle le processus allant de la détection à la maintenance, au lieu de considérer l’achèvement de la mission comme la fin de la responsabilité.
La décision d’achat doit s’appuyer sur des éléments opérationnels vérifiés et une validation technique finale. La configuration proposée ne constitue une évaluation réussie que si elle met en évidence à la fois une capacité de patrouille utile et ses contraintes. Pour les activités nocturnes temporaires à l’interface du port de Singapour, l’objectif pratique est un rythme fiable de contrôles robotisés, soutenu par des inspections aériennes autorisées, avec des décisions traçables et un budget énergétique hors réseau démontrable.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Mât et installation temporaire | Mât PURE sans éclairage ; environ 8 m de haut et 0.6 m de diamètre du corps ; support temporaire dimensionné par étude technique, sous réserve d’une évaluation du site |
| Énergie hors réseau | Environ 15 m² d’enveloppe CIGS souple à 360°, puissance nominale de 2.4–2.7 kWp ; stockage sur batteries de l’ordre de 5–20 kWh ; aucun raccordement électrique externe |
| Station d’accueil pour drone | Interface de décollage et de retour autonomes avec magasin à plusieurs compartiments et échange automatisé de batterie par l’arrière |
| Interface du robot terrestre | Patrouille, intervention sur alarme et inspection par robot de service, avec recharge sans fil au pied du mât |
| Calcul en périphérie et commandement | Module d’inférence installé sur le mât exécutant OTATODO ; planification des charges de travail, journaux de mission et autorisation humaine via une vue de situation opérationnelle commune |
| Détection de sécurité et mesures environnementales | Caméra PTZ et mesure de la vitesse du vent, de sa direction, de la température, de l’humidité, de la pression, du bruit, des PM10, des PM2.5 et de l’éclairement |
| Périmètre des données | Vidéos brutes et données des capteurs conservées et traitées sur le mât ; communications sortantes limitées aux métadonnées dé-identifiées relatives aux événements et aux états |
Comment ça marche
- Le robot ou la caméra du mât signale une éventuelle anomalie concernant une barrière ou une voie d’accès.
- L’IA embarquée sur le mât classe l’observation et crée un événement d’inspection dé-identifié.
- Un superviseur humain évalue l’événement et autorise une réponse permise.
- OTATODO programme l’inspection robotisée et, lorsqu’elle est autorisée, une sortie de drone en soutien.
- Le drone revient pour un échange automatisé de batterie pendant que le robot rend compte de la situation au sol.
- Le superviseur consigne la suite donnée, l’achèvement de la patrouille et le suivi de maintenance.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Contrôles de référence effectués à pied | À TITRE ILLUSTRATIF UNIQUEMENT : supposer une plage événementielle de 8 heures et 1 contrôle de parcours achevé par heure ; remplacer ces données par les valeurs de référence observées. | 8 heures × 1 contrôle/heure = 8 contrôles par plage événementielle |
| Fréquence cible des patrouilles | À TITRE ILLUSTRATIF UNIQUEMENT : viser 1 contrôle de parcours achevé toutes les 30 minutes pendant la même plage de 8 heures ; la faisabilité doit être évaluée. | 8 × 60 ÷ 30 = 16 contrôles visés ; 16 ÷ 8 = 2 fois la référence supposée |
| Durée des tâches d’inspection aérienne | À TITRE ILLUSTRATIF UNIQUEMENT : prévoir 4 inspections aériennes autorisées de 10 minutes chacune ; il s’agit d’une donnée de charge de travail, et non de l’autonomie de l’aéronef. | 4 inspections × 10 minutes = 40 minutes de tâches aériennes prévues |
| Planification énergétique nocturne | À TITRE ILLUSTRATIF UNIQUEMENT : supposer une charge de base moyenne de 0.25 kW pendant 8 heures, plus 2 kWh pour les opérations sur le terrain ; exclure les pertes et la réserve de ce sous-total. | (0.25 kW × 8 heures) + 2 kWh = 4 kWh de sous-total préliminaire de consommation |
| Temps consacré à l’examen | À TITRE ILLUSTRATIF UNIQUEMENT : prévoir 2 séances d’examen par semaine pendant 4 semaines, d’une durée de 30 minutes chacune. | 2 × 4 × 30 minutes = 240 minutes d’examen prévues |
Équipements déployés
- Mât sans éclairage SOLARTODO Sentinel Sky Hub avec support temporaire dimensionné par étude technique
- Enveloppe solaire à 360° en film mince CIGS souple
- Armoire de stockage sur batteries avec suivi énergétique
- Station d’accueil pour drone avec magasin de batteries à plusieurs compartiments et mécanisme d’échange par l’arrière
- Drone d’inspection
- Robot de service et interface de recharge sans fil montée au pied du mât
- Caméra PTZ et ensemble de capteurs environnementaux à neuf paramètres
- Armoire de calcul installée sur le mât exécutant OTATODO, avec stockage local des données
Questions fréquentes
S’agit-il d’un déploiement réel à Singapour avec des résultats vérifiés ?
Cet article présente une configuration proposée pour Singapour à travers l’analyse d’un incident hypothétique. Il ne mentionne aucun client, aucune quantité installée ni aucun résultat obtenu. Sentinel est présenté comme un produit en service, tandis que la conception du site local, les autorisations d’exploitation, le budget énergétique et les objectifs de fréquence des patrouilles nécessitent une confirmation et une évaluation propres au projet.
Pourquoi utiliser une station d’accueil pour drone lorsque le principal moyen de patrouille est un robot terrestre ?
Le robot assure des inspections au sol répétables et des interventions sur alarme. Le drone apporte une perspective aérienne autorisée lorsqu’un parcours terrestre ne permet pas de clarifier une observation. L’échange automatisé de batterie par l’arrière permet une nouvelle affectation après l’atterrissage et aide l’acheteur à évaluer si l’assistance aérienne préserve la fréquence des patrouilles robotisées sans délais de préparation excessifs.
La station peut-elle fonctionner pendant toute la durée d’un événement nocturne à Singapour sans alimentation externe ?
La station est conçue pour fonctionner entièrement hors réseau, grâce au stockage sur batteries et à un appoint solaire intégré au mât. La durée de l’événement doit respecter un budget énergétique confirmé incluant les charges de base, la recharge du robot, les tâches du drone, les pertes et les réserves. La production de référence en région à fort ensoleillement ne constitue pas une prévision pour Singapour, et la seule capacité de stockage ne permet pas de déterminer la durée de fonctionnement.
Le fonctionnement autonome dispense-t-il d’une autorisation de vol ?
Le décollage, la patrouille et le retour autonomes décrivent une capacité opérationnelle, et non une permission de voler. Le déploiement proposé nécessite de confirmer les autorisations aéronautiques applicables à Singapour, les restrictions géographiques, les conditions d’exploitation et les modalités de supervision. Un superviseur humain à distance autorise les réponses dans ce cadre ; l’absence d’opérateur à la station d’accueil ne supprime pas la responsabilité.
Quelles données l’autorité de transport peut-elle recevoir à distance ?
La vue de commandement distante peut recevoir des métadonnées dé-identifiées relatives aux événements et aux états, notamment l’état des tâches, les enregistrements d’autorisation, la disponibilité opérationnelle des équipements et les alertes de maintenance. Les vidéos brutes et les données des capteurs restent sur le mât pour un traitement local. La conservation, l’accès local et les responsabilités en matière de protection des données nécessitent un examen du projet ; l’architecture ne garantit pas une conformité réglementaire certifiée ou automatique.
La réponse anti-drones peut-elle fonctionner automatiquement pendant l’événement ?
La détection et le suivi peuvent étayer l’évaluation, mais les mesures de neutralisation nécessitent une autorisation humaine spécifique et les permissions applicables. Le nœud peut coordonner son drone ami pour une capture aérienne au filet à faible impact ou une dissuasion par approche rapprochée dans les conditions approuvées. Aucun radar n’est intégré au mât, et toute information radar nécessiterait une entrée optionnelle issue d’un capteur partenaire.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie