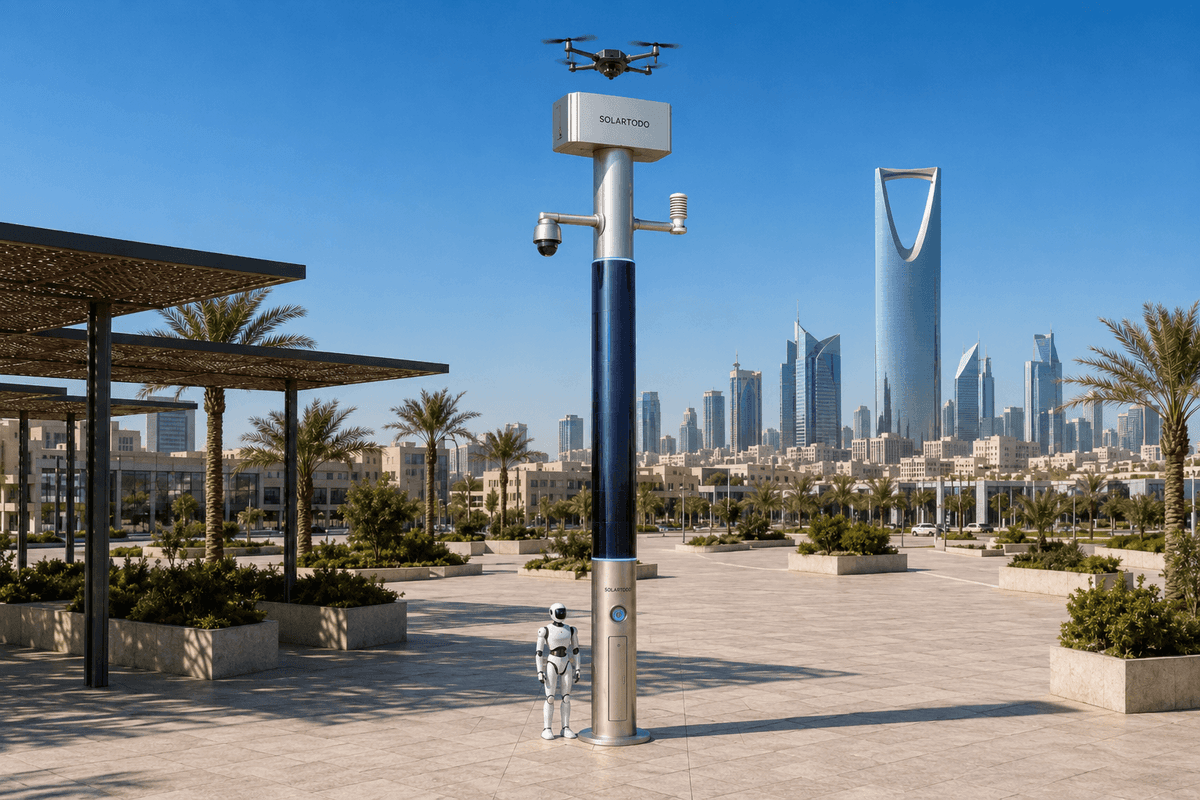
Un mât d’IA urbain est un nœud edge d’IA physique sans éclairage qui combine énergie hors réseau, calcul local, détection, opérations de drones et support robotique dans une micro-station au format mât. À Varsovie, SOLARTODO Sentinel Sky Hub est proposé pour la patrouille nocturne de corridor portuaire, en conservant les données brutes sur le mât tout en coordonnant les sorties de drones avec échange de batteries et la réponse au sol.
1. Mission du corridor portuaire de Varsovie
Ce déploiement proposé à Varsovie s’articule autour d’une mission pratique de gestion des urgences : maintenir une couverture de patrouille nocturne dans un corridor fluvial-portuaire et logistique lorsque la connectivité fixe est dégradée, intermittente ou volontairement indisponible. Varsovie est une capitale intérieure structurée par la Vistule, les accès aux ponts, les franges industrielles, les voies de service, les zones de triage proches du rail et les corridors d’utilités. Ces conditions rendent l’archétype portuaire pertinent même sans supposer un projet de port maritime nommé : le problème opérationnel n’est pas le tourisme ni le mobilier urbain décoratif, mais un corridor actif où l’accès, l’inspection et l’intervention d’urgence doivent se poursuivre après la tombée de la nuit.
Le déclencheur saisonnier est une fenêtre de préparation de type saison des typhons : le type de préparation aux intempéries utilisé par les villes côtières, adapté ici comme discipline de planification pour les vents forts, la pluie, le risque d’inondation, le déplacement de débris et les perturbations nocturnes. Pour les équipes de gestion des urgences, le point de douleur central est une panne réseau précisément pendant les heures où la demande de patrouille augmente. Un réseau de caméras conventionnel peut devenir aveugle si le backhaul est instable. Les patrouilles manuelles peuvent devenir plus lentes, plus exposées et plus difficiles à coordonner lorsque les routes sont mouillées, les portails d’accès fermés, ou que le personnel doit couvrir plusieurs sites à la fois.
Le modèle de corridor Sentinel Sky Hub traite chaque mât comme une station locale d’IA physique. Ce n’est pas un lampadaire intelligent et il n’inclut pas de système d’éclairage. C’est un pur mât intelligent : détection, calcul, stockage d’énergie, échange à chaud de batteries de drones, gestion des opérations de drones, recharge de robots et métadonnées de vue de commandement sont intégrés dans un nœud entièrement hors réseau. Le cas de Varsovie ne consiste donc pas à remplacer des lampes. Il consiste à remplacer les boucles répétitives d’inspection manuelle par une couche de patrouille résiliente, traitée en edge, qui continue de fonctionner lorsque l’alimentation urbaine, de site ou du réseau électrique est indisponible.
2. Configuration autour d’une patrouille nocturne pilotée par PTZ
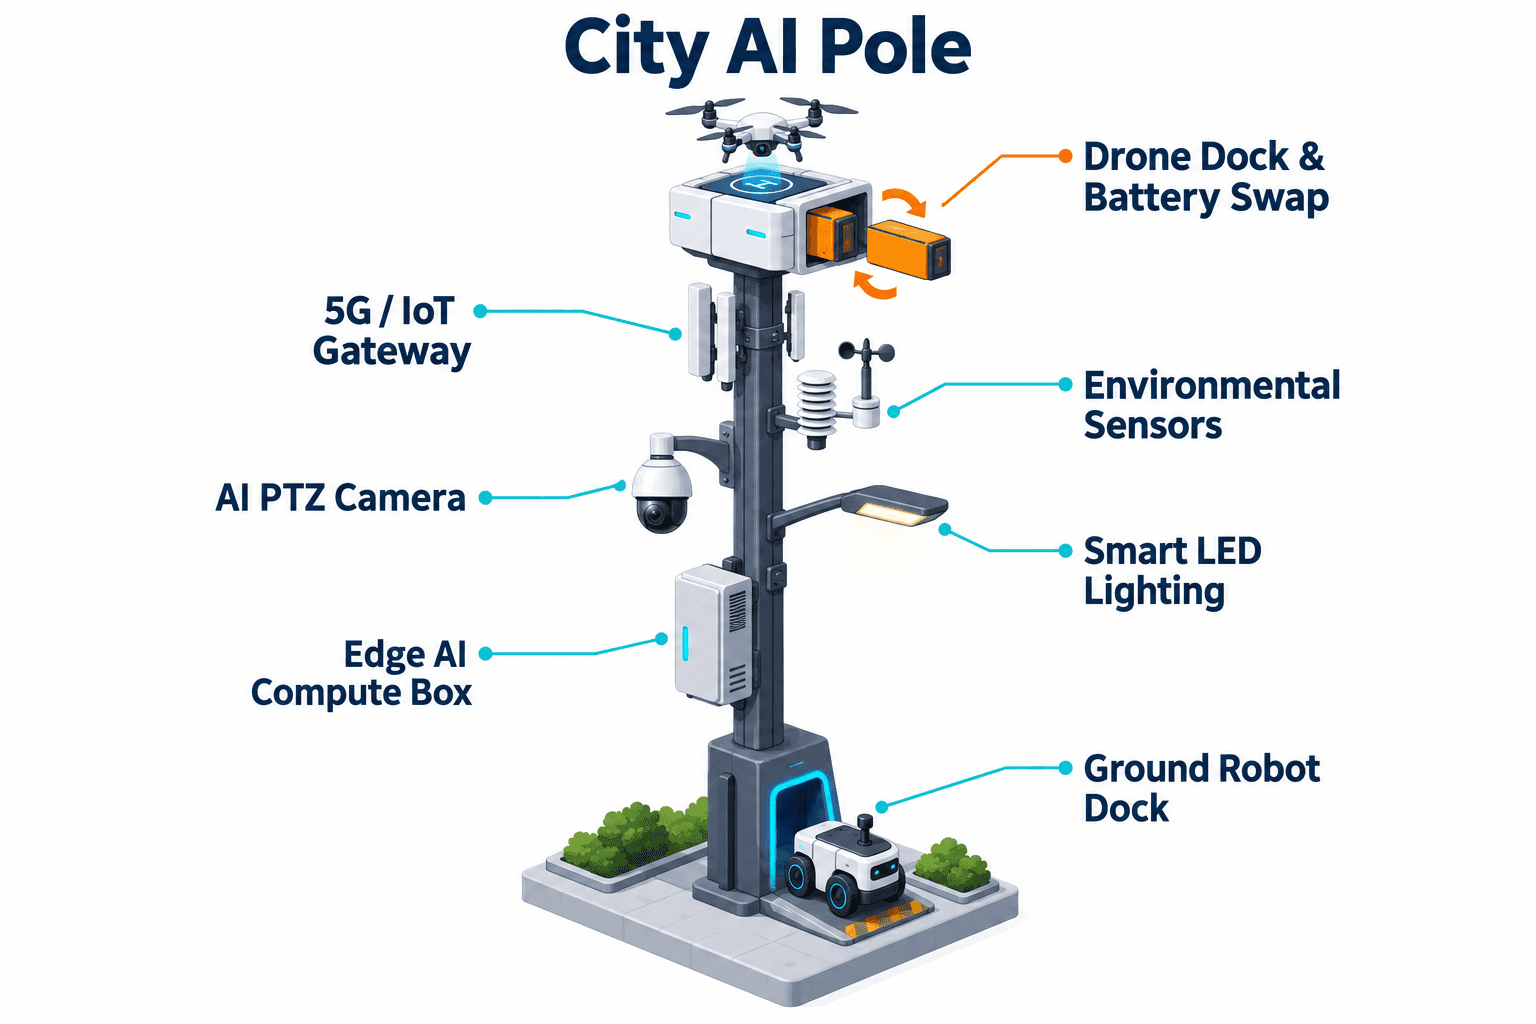
Le module central de cette configuration pour Varsovie est la caméra PTZ, car les décisions de patrouille nocturne commencent par une observation locale fiable. La caméra PTZ montée sur le mât effectue des balayages programmés des portails, voies de service côté quai, clôtures périmétriques, abords de stockage et points d’accès proches des ponts. La perception locale prend en charge le comptage anonyme de véhicules, l’estimation de densité de foule, la conscience des intrusions et les alertes périmétriques. Elle ne revendique pas la reconnaissance faciale ni la reconnaissance de plaques d’immatriculation comme capacité déployée active. L’objectif de conception est de réduire les dispatchs inutiles tout en escaladant les anomalies réelles vers la vue de commandement de gestion des urgences.
Chaque Sky Hub est proposé comme élément d’un déploiement de corridor plutôt que comme actif isolé unique. Les nœuds seraient placés à des intervalles de patrouille pratiques, sous réserve de confirmation technique finale, avec des champs de vision, une géométrie d’approche sûre pour les drones, des trajectoires de retour des robots et une exposition solaire évalués sur site. La caméra PTZ fournit le premier signal d’événement ; l’armoire de calcul edge classe et note l’événement ; le gestionnaire des opérations décide si une sortie de drone, une réponse par robot au sol ou une inspection humaine est nécessaire.
Les opérations de drones sont conçues pour le lancement autonome, la patrouille régionale, l’inspection, le retour et le redéploiement de tâches sans opérateur posté au niveau du mât. Le magasin d’échange à chaud de batteries est central dans ce cas d’usage : un drone posé reçoit un échange automatisé de batterie par service arrière depuis un magasin multi-baies, puis redécolle pour le segment d’itinéraire suivant. Plusieurs baies chargées permettent plusieurs sorties consécutives comme objectif de planification, sous réserve de l’état de batterie, de la météo, de la charge utile et des règles de sécurité.
Les opérations de robot au sol complètent la couche air-sol. Un robot humanoïde ou de service peut patrouiller des trajets au sol définis, inspecter les alarmes à proximité de la base, se coordonner avec l’observation aérienne et revenir à la base du mât pour la recharge sans fil. Le résultat est une image opérationnelle commune, pas une démonstration produit : le personnel de gestion des urgences voit les métadonnées d’événements, l’état des itinéraires, l’état des batteries et des échanges, la santé de la flotte et les journaux de mission dans une seule vue de commandement.
3. Énergie hors réseau et résilience en cas de panne réseau
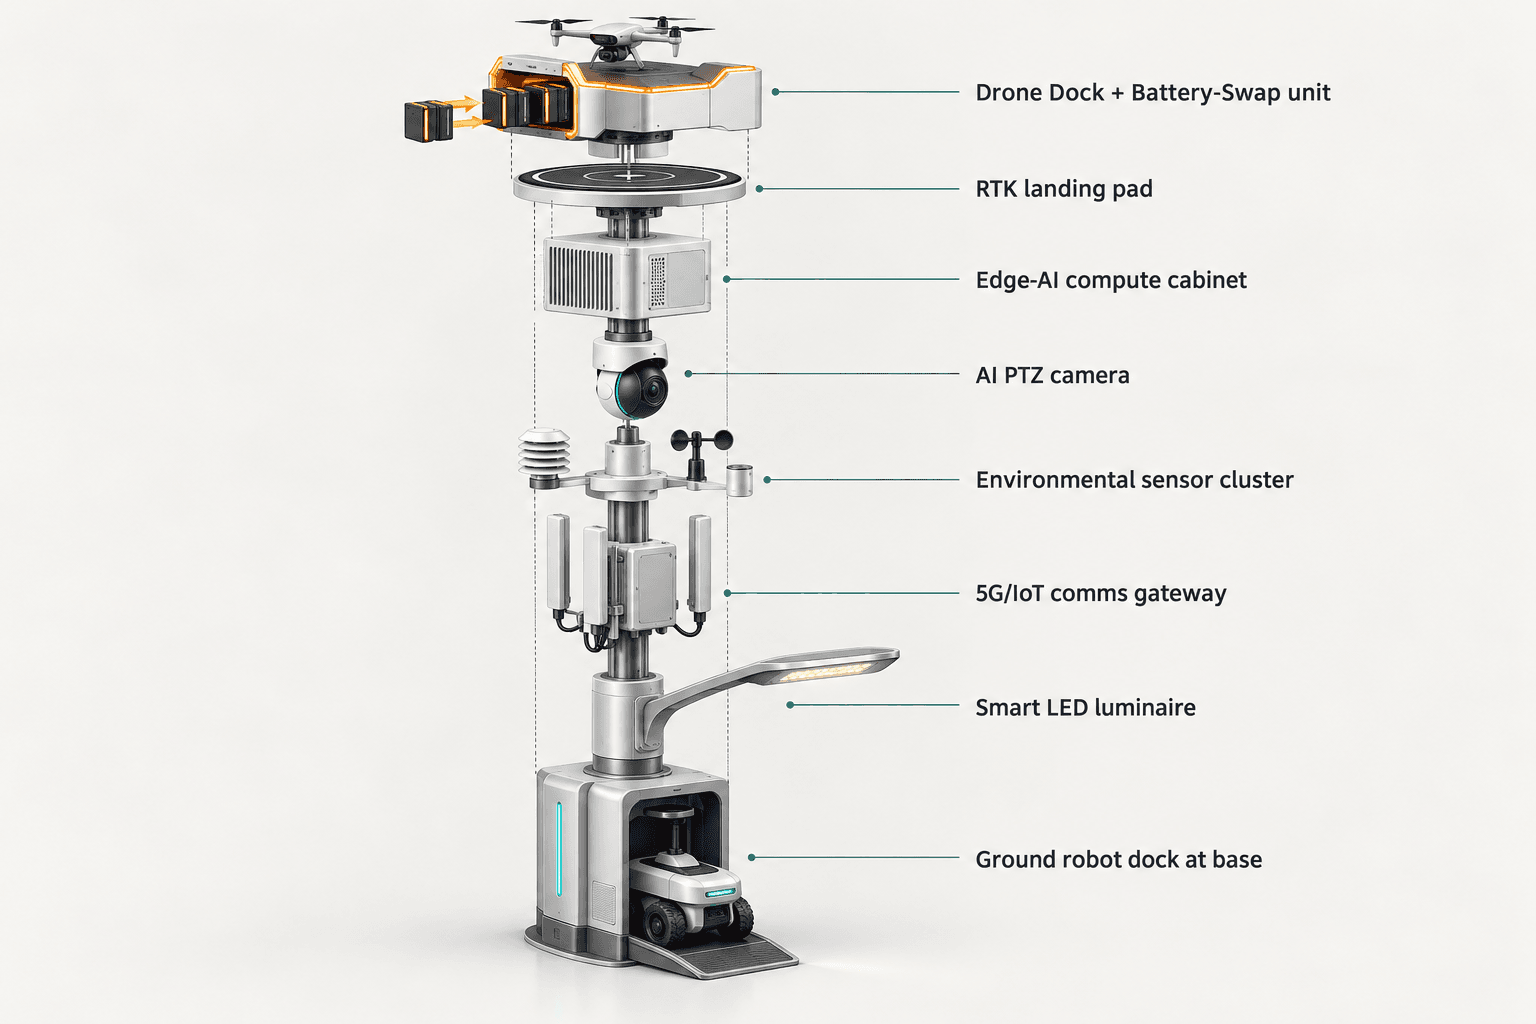
La proposition de corridor pour Varsovie suppose que le mât doit fonctionner comme une micro-station entièrement hors réseau et soutenue par batterie. Il ne dépend pas de l’alimentation du réseau, de la ville ou du site. Le corps cylindrique du Sky Hub porte environ 15 mètres carrés de solaire flexible CIGS en film mince enveloppé à 360 degrés sur un corps vertical d’environ 8 mètres de haut et environ 0,6 mètre de large, avec une puissance nominale d’environ 2,4 à 2,7 kWp. Le point de fonctionnement réaliste est volontairement énoncé de manière conservatrice : parce qu’un cylindre vertical collecte le soleil direct sur sa projection exposée au soleil plutôt que sur l’ensemble de l’enveloppe simultanément, la production par ciel clair dans une région à fort ensoleillement comme l’Arabie saoudite est d’environ 0,8 à 1,1 kW DC en pic, avec des pics souvent en milieu de matinée ou en milieu d’après-midi plutôt qu’à midi, et environ 6 à 9 kWh par jour.
Pour la planification à Varsovie, cette référence de fort ensoleillement ne doit pas être copiée comme rendement local garanti. C’est un point d’ancrage de dimensionnement qui montre que la couche solaire est un réapprovisionnement complémentaire, et non une autonomie illimitée en pur solaire. La patrouille nocturne, les redécollages de drones, les balayages PTZ, l’inférence edge et la recharge des robots sont tamponnés par un stockage de batterie de classe 5 à 20 kWh et planifiés par cycle de service. Le KPI de gestion des urgences n’est donc pas l’autonomie énergétique théorique ; c’est le nombre de boucles de patrouille manuelle pouvant être remplacées tout en préservant une capacité de réserve pendant une période de préparation aux tempêtes.
La résilience en cas de panne réseau provient du traitement local. Les données vidéo et capteurs brutes restent sur le mât et sont traitées localement. Seules des métadonnées d’événement et d’état dé-identifiées peuvent quitter le mât lorsque les communications sont disponibles. Si le backhaul est dégradé, le mât continue de détecter, noter, journaliser et exécuter les tâches autorisées. Lorsque la connectivité revient, les journaux de mission et les métadonnées peuvent se synchroniser avec la vue de commandement COP. Cette conception orientée PDPL-LGPD soutient les discussions d’achat privacy-by-design sans revendiquer de certification ni de conformité achevée.
4. Boucle opérationnelle autorisée par l’humain
La boucle opérationnelle suit le modèle détection, réponse autorisée, planification par calcul edge, opérations terrain et maintenance. Concrètement, pour la patrouille nocturne à Varsovie, la caméra PTZ signale une anomalie près d’un portail fermé ou d’un bord de voie de service. Le module edge classe la scène localement et attribue un score de confiance. Le COP présente l’événement, l’emplacement, l’état actuel de la batterie, les données météo et les actifs disponibles à un opérateur autorisé de gestion des urgences. L’opérateur peut approuver un itinéraire de drone, envoyer le robot au sol, demander une patrouille humaine ou rejeter l’événement comme non exploitable.
C’est également là que la coordination counter-UAS s’intègre au flux de travail. Le mât peut détecter et suivre un drone non autorisé via ses propres capteurs et, lorsqu’ils sont intégrés, des flux optionnels de capteurs partenaires. Le radar n’est pas intégré au mât ; si des données radar sont utilisées, il s’agit d’une entrée externe ou partenaire. La mitigation est non létale et uniquement autorisée par un humain. Le nœud peut commander à son propre drone ami d’effectuer une capture douce par filet aérien ou une dissuasion par approche rapprochée lorsque les règles locales l’autorisent, mais le déploiement n’implique pas d’abattage, de brouillage, de déni, d’armes ni de workflows d’attaque autonome.
Le package de surveillance environnementale ajoute du contexte à chaque décision. La vitesse du vent, la direction du vent, la température, l’humidité, la pression atmosphérique, le bruit, les PM10, les PM2.5 et l’éclairement aident à déterminer si une sortie est appropriée, si un robot au sol est plus sûr, ou si la tâche doit attendre. Pour une fenêtre de préparation de type saison des typhons, cela compte car le remplacement de main-d’œuvre à plus forte valeur provient de l’évitement des expositions évitables : moins de personnel marchant sur des routes périmétriques sombres par mauvais temps, moins de déplacements répétés pour confirmer de fausses alarmes, et une meilleure utilisation du personnel limité de gestion des urgences.
La structure de ROI est volontairement fondée sur la planification. Aucun résultat atteint n’est revendiqué. L’acheteur peut recalculer les hypothèses à partir de ses propres itinéraires de patrouille, calendriers d’équipes, modèle de main-d’œuvre, politiques de météo sévère et marges de réserve acceptables.
5. Analyse du ROI pour le remplacement de main-d’œuvre
Le cas d’affaires le plus solide est le remplacement de main-d’œuvre dans les inspections répétitives, et non la promesse de supprimer l’autorité humaine. Un acheteur de gestion des urgences à Varsovie peut modéliser le corridor comme un ensemble d’obligations de patrouille nocturne : balayages périmétriques, contrôles de portails, inspections des berges, tri des intrusions, contrôles environnementaux et vérification post-alarme. Sky Hub remplace une partie de ces boucles par une détection locale pilotée par PTZ, des sorties de drones avec échange de batteries et une réponse par robot au sol, tandis que les humains restent responsables de l’autorisation, de l’escalade et de l’intervention finale.
Une évaluation pratique pourrait comparer trois états opérationnels. Premièrement, la référence : des patrouilles manuelles effectuées par du personnel ou des prestataires, avec coordination radio ou mobile et visibilité limitée pendant les pannes. Deuxièmement, l’état assisté : la détection fixe déclenche des alertes, mais le personnel se déplace encore pour confirmer la plupart des événements. Troisièmement, l’état Sentinel : l’IA edge locale filtre les événements, la caméra PTZ confirme le contexte de scène, un drone effectue un passage aérien régional après échange de batterie, et un robot au sol gère l’inspection de courte distance près de la base du mât. La cible mesurable est la réduction des boucles de patrouille nocturne de routine et des déplacements répétés de confirmation, et non une zone de couverture ou un taux de détection fabriqués.
La même analyse doit inclure la planification énergétique. Les tâches à forte puissance ne sont pas continues ; elles sont attribuées par cycle de service. Le magasin de batteries soutient les sorties de drones consécutives lorsque la file de missions l’exige, mais le COP doit exposer l’état de batterie, la disponibilité d’échange, les contraintes météo et la politique de réserve avant chaque approbation. Les patrouilles de robots peuvent être planifiées autour des périodes de charge plus faible, tandis que les balayages PTZ et l’inférence locale continuent comme couche de veille de base.
Sous réserve de confirmation technique finale, cette configuration donne aux équipes de gestion des urgences de Varsovie une méthode prête pour l’achat afin d’évaluer l’infrastructure d’IA physique : corridor par corridor, équipe par équipe et tâche par tâche. Elle reste honnête sur les limites énergétiques, de confidentialité et de mitigation tout en offrant à l’acheteur une voie concrète pour quantifier le remplacement de main-d’œuvre dans des conditions de patrouille nocturne avec panne réseau.
Configuration du système
| Paramètre | Configuration |
|---|---|
| Type de mât | SOLARTODO Sentinel Sky Hub pur mât intelligent ; nœud edge urbain d’IA physique sans éclairage |
| Système énergétique | Micro-station entièrement hors réseau avec batterie de secours, réapprovisionnement CIGS flexible enveloppé à 360 degrés et stockage de classe 5 à 20 kWh |
| Caméra | Caméra PTZ IA pour patrouille programmée, comptage anonyme de véhicules, densité de foule, intrusion et conscience périmétrique |
| Calcul IA edge | Armoire d’inférence sur mât de classe Jetson pour traitement local, planification des charges de travail et notation des événements |
| Opérations de drones | Lancement autonome, patrouille, inspection, retour, mise en file de tâches, journaux de mission et échange à chaud automatisé de batteries multi-baies |
| Support robot au sol | Support de patrouille par robot de service ou humanoïde avec recharge sans fil à la base du mât et coordination air-sol |
| Package environnemental | Vitesse du vent, direction du vent, température, humidité, pression atmosphérique, bruit, PM10, PM2.5 et éclairement |
Comment ça marche
- La caméra PTZ sur mât signale une anomalie périmétrique nocturne dans le corridor portuaire de Varsovie.
- L’IA edge classe l’événement localement et envoie uniquement des métadonnées d’événement dé-identifiées au COP.
- Un opérateur autorisé de gestion des urgences approuve l’inspection par drone, la réponse par robot ou le dispatch manuel.
- Le drone décolle, inspecte l’itinéraire, revient et reçoit un échange à chaud automatisé de batterie si une autre sortie est en file.
- Le robot au sol effectue une inspection rapprochée lorsque la vue aérienne est insuffisante et revient à la base du mât pour la recharge sans fil.
- Les journaux de mission, l’état de batterie, les relevés environnementaux et les décisions de l’opérateur sont enregistrés pour évaluation et audit.
Hypothèses de planification (indicatives)
Données de planification illustratives que l’acheteur peut recalculer : indicateurs cibles, pas des résultats obtenus. Sous réserve de confirmation finale d’ingénierie.
| Indicateur | Hypothèse de planification | Valeur indicative |
|---|---|---|
| Main-d’œuvre d’inspection | La patrouille par drone et PTZ remplace les rondes nocturnes manuelles de routine sur des segments de corridor définis | ~10 à 20 boucles de patrouille par semaine automatisées comme objectif de planification |
| Confirmation d’alarme | L’examen PTZ plus le suivi par drone ou robot réduit les déplacements du personnel pour les alarmes nocturnes à faible confiance | ~30 à 50 pour cent de dispatchs de confirmation en moins ciblés |
| Continuité par échange de batteries | Le magasin de batteries multi-baies prend en charge plusieurs sorties consécutives avant réapprovisionnement manuel | ~3 à 6 sorties par nœud par fenêtre nocturne ciblées |
| Charge de travail opérateur | Un opérateur de gestion des urgences supervise plusieurs nœuds de corridor via les métadonnées d’événements et l’état des missions | ~4 à 8 nœuds par opérateur de vue de commandement pour l’évaluation |
| Politique de réserve | Les tâches de drones et robots à forte puissance sont cyclées pour protéger la réserve d’urgence en météo sévère | ~30 pour cent de réserve batterie maintenue comme seuil de planification |
Équipements déployés
- Corps de mât SOLARTODO Sentinel Sky Hub avec boîtier d’équipements intégré sans éclairage
- Couche de réapprovisionnement solaire flexible CIGS enveloppée à 360 degrés
- Système de stockage de batterie sur mât de classe 5 à 20 kWh
- Ensemble caméra PTZ IA
- Armoire de calcul IA edge de classe Jetson
- Magasin multi-baies d’échange à chaud de batteries de drones
- Baie d’opérations de drones autonomes et interface d’atterrissage
- Base de recharge sans fil pour robot au sol
Questions fréquentes
La proposition Warsaw Sky Hub est-elle un remplacement de lampadaire intelligent ?
Non. La configuration proposée à Varsovie est un pur mât intelligent et un nœud edge d’IA physique, pas un remplacement de lampadaire. Elle n’inclut aucun système d’éclairage et n’est pas positionnée comme infrastructure d’éclairage public. Son objectif est la détection pour la gestion des urgences, le traitement edge local, les opérations de drones, le support robotique et la résilience de corridor hors réseau.
Comment l’échange à chaud de batteries change-t-il les opérations de patrouille nocturne ?
L’échange à chaud de batteries permet à un drone revenu de recevoir un pack chargé depuis un magasin multi-baies à service arrière et de redécoller pour la prochaine sortie assignée. Pour la patrouille nocturne, cela réduit le besoin d’un opérateur sur site et soutient les tâches d’inspection consécutives, sous réserve de la météo, des limites de sécurité, de la réserve de batterie et de l’autorisation de commandement.
Que se passe-t-il si le réseau est indisponible pendant une fenêtre de préparation aux tempêtes ?
Le nœud est conçu pour poursuivre la détection locale, la classification, la planification des tâches et la journalisation lorsque le backhaul est indisponible ou dégradé. Les données vidéo et capteurs brutes restent sur le mât. Seules des métadonnées d’événement ou d’état dé-identifiées peuvent quitter le mât lorsque les communications sont disponibles, et les journaux synchronisés peuvent soutenir une revue ultérieure.
Le mât utilise-t-il la reconnaissance faciale ou la reconnaissance de plaques d’immatriculation ?
Aucune capacité de déploiement active n’est revendiquée pour la reconnaissance faciale ou la reconnaissance de plaques d’immatriculation. Les fonctions PTZ et IA edge sont cadrées autour du comptage anonyme de véhicules, de l’estimation de densité de foule, de la conscience des intrusions et de la surveillance périmétrique. Cela maintient la proposition de Varsovie centrée sur la sécurité opérationnelle et le traitement local orienté PDPL-LGPD.
Le système est-il alimenté uniquement par l’énergie solaire ?
Le système est entièrement hors réseau, mais il ne doit pas être décrit comme une autosuffisance illimitée en pur solaire. L’enveloppe CIGS est une couche de réapprovisionnement complémentaire, tandis que les tâches de drones et robots à forte puissance sont tamponnées par le stockage batterie et contrôlées par cycle de service. Le rendement énergétique local final nécessite une confirmation technique sur site.
Comment le counter-UAS est-il géré dans cette configuration ?
La coordination counter-UAS est non létale et uniquement autorisée par un humain. Le nœud peut détecter et suivre un drone non autorisé, puis commander un drone ami pour une capture douce par filet aérien ou une dissuasion par approche rapprochée lorsque cela est permis. Il n’utilise pas d’abattage, de brouillage, de méthodes de déni, d’armes ni de workflows d’attaque autonome.
Pourquoi est-ce présenté comme une analyse de ROI plutôt que comme des résultats atteints ?
Il s’agit d’une configuration de Varsovie proposée et illustrative, donc le modèle de ROI utilise des hypothèses cibles de planification au lieu de résultats revendiqués. Un acheteur doit recalculer les valeurs selon sa propre longueur de corridor, son rythme d’équipes, son modèle de main-d’œuvre, sa politique météo, son seuil de réserve, sa fréquence de patrouille et les résultats de l’étude technique.
Pour aller plus loin
- Gamme de mâts City AI / éclairage public intelligent
- Plus de cas de déploiement de ville intelligente
- Parlez à notre équipe d’ingénierie
Vous planifiez un déploiement d’IA physique similaire pour rues, campus ou espaces publics ? Demander une consultation d’ingénierie