何が含まれますか?
STT 1S MAX を1機、STT-HUB1101 を1台、航空機バッテリーを4個、STTBOT-S1 または STTBOT-T1 を1台。
SKYHUB
カタログ仕様 Rev 1.3、2026-09-27。
英語版製品マニュアルをダウンロード、Rev 1.3 (PDF)英語の顧客版、Rev 1.3、2026年9月27日。
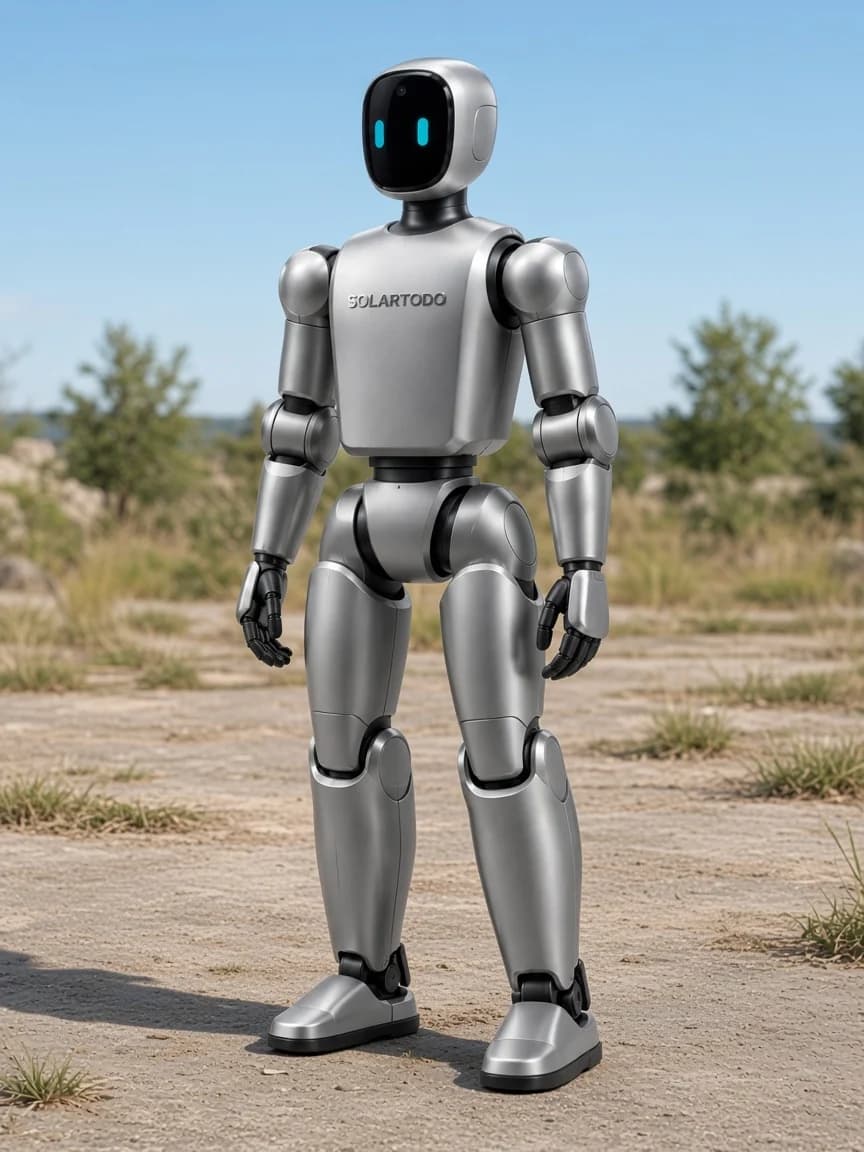
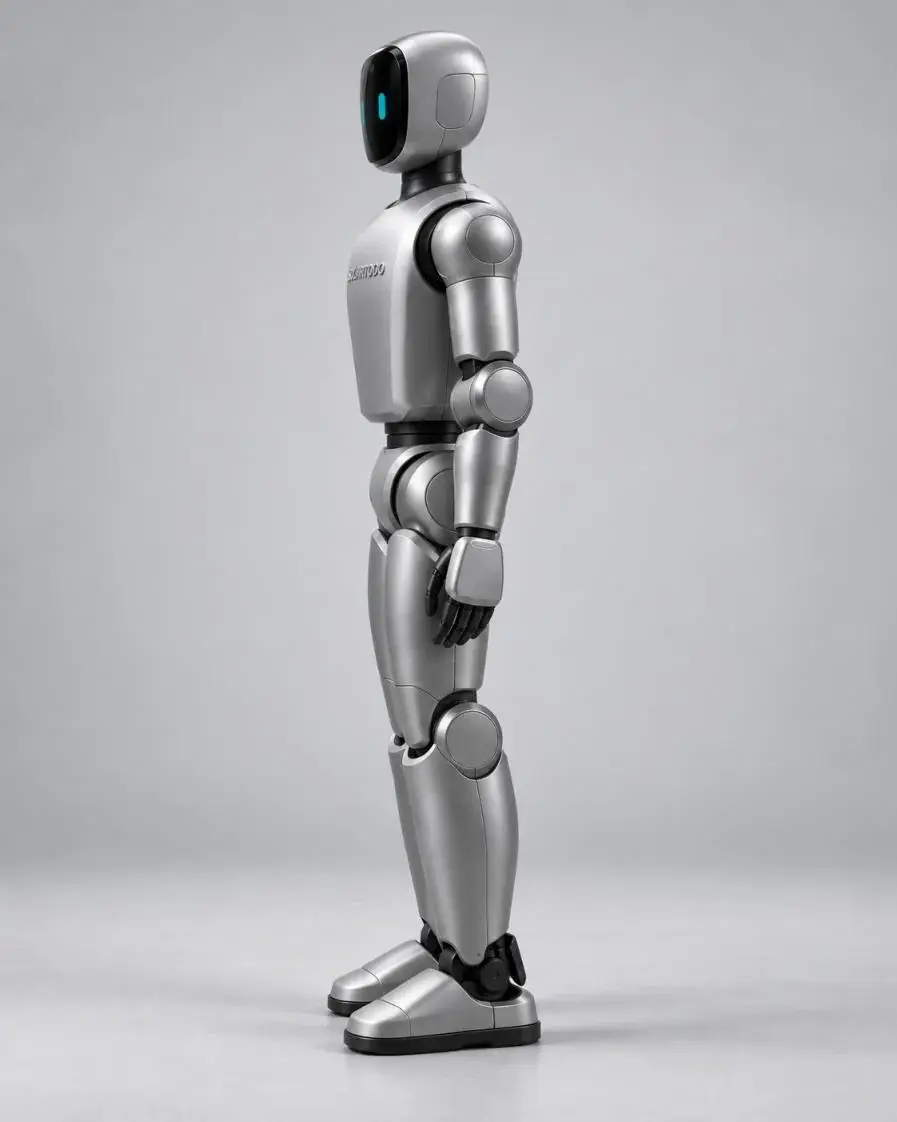
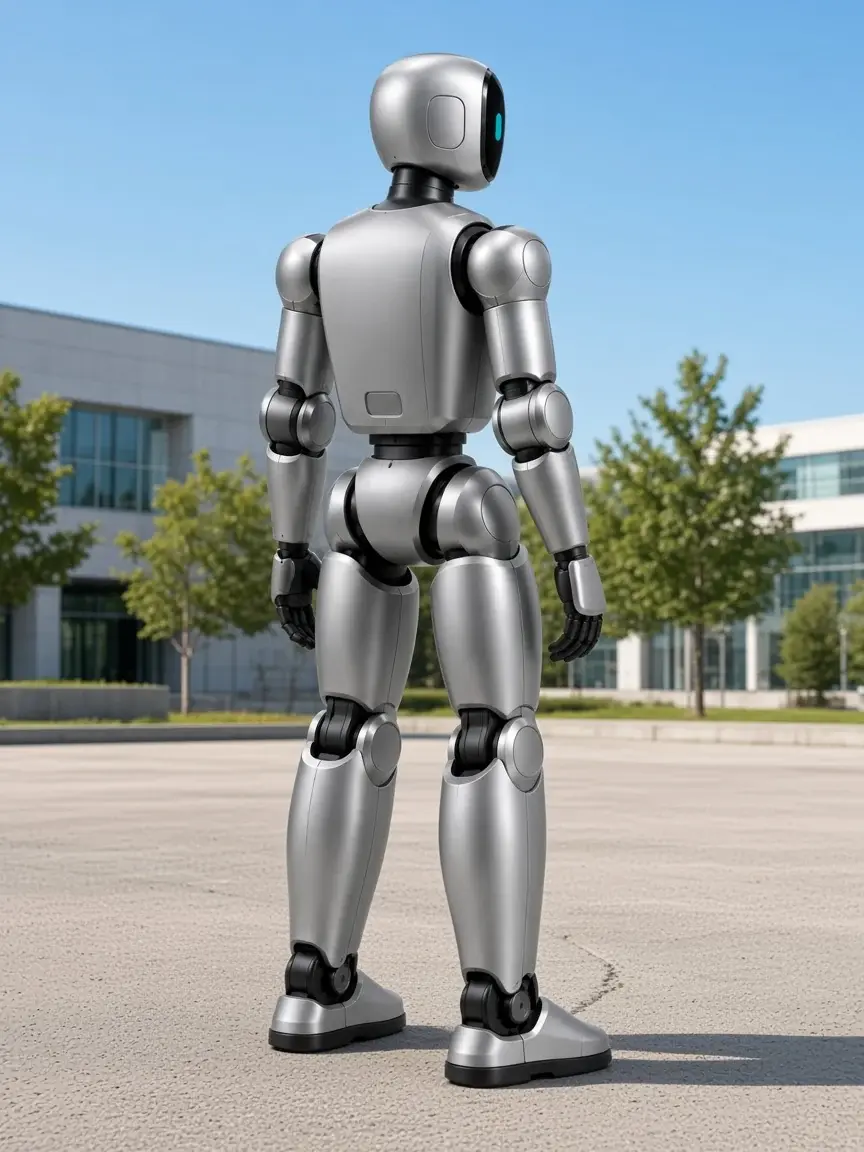
直立高さ: 1320 mm
条件は Rev 1.3 のカタログ条件です。
| 仕様 | 値 | 条件 |
|---|---|---|
| 直立高さ | 1320 mm | |
| 質量 | 約 35 kg | |
| 自由度 | 23 | 脚 12、腕 10、腰 1 |
| 直立基準 | 450 × 200 mm | |
| 片腕可搬 | 約 3 kg | 片腕可搬、腕のリーチ、肩幅は S1 と T1 で同じ定義ではなく、直接比較してはなりません。 |
| 腕のリーチ | 約 450 mm | 片腕可搬、腕のリーチ、肩幅は S1 と T1 で同じ定義ではなく、直接比較してはなりません。 |
| バッテリーパック | 13 直列 9000 mAh | |
| バッテリーエネルギー推定 | 432.9 Wh | セルあたり 3.7 V での推定 |
| 典型作動時間 | 約 2 h | 典型作動時間。1.52 h のワイヤレスエネルギー区間ではない |
| 折りたたみ搬送寸法 | 690 × 450 × 300 mm | 搬送のために折りたたみ |
| 有線充電器 | 54 V / 5 A | |
| ワイヤレス充電電力 | 200 W | 非接触モジュール。200 W は伝送定格 |
| ワイヤレスエネルギー区間 | 1.52 h | 303.03 Wh ÷ 200 W にのみ等しい。バッテリー側が区間全体で 200 W を保つ前提。区間は 20% から 90% SOC。満充電時間ではなく、約 2 h の作動時間でもない |
| 脚の自由度 | 片脚 6 | |
| 腕の自由度 | 片腕 5 | |
| 腰の自由度 | 1 | |
| 標準エンドエフェクタ | 標準構成に独立した巧緻手の自由度はない | |
| 移動 | 二足歩行 | |
| オーディオ | 四つのマイクロホン配列と 5 W スピーカー | |
| 機上AI演算 | 16 GB エッジ AI 演算基盤。モジュールのピーク能力は、疎 INT8 TOPS 最大 157 / 密 INT8 TOPS 最大 78 | 演算値は処理能力を示すものであり、現地で測定した認識精度や応答遅延ではありません。 |
| ステレオ深度検知 | 能動赤外ステレオ深度。モジュール範囲は 0.10 m から 20 m 超、推奨作動範囲は約 0.26–3 m | センサーの極端な範囲は、ロボットの障害物認識または物体識別の約束距離ではありません。 |
| 深度画像 | 最大 1280 × 800、30 フレーム/秒 | |
| RGB画像 | 最大 1920 × 1080、30 フレーム/秒 | |
| 深度の視野 | 約 90° 水平 × 65° 垂直 | |
| RGBの視野 | 16:9 で約 86° 水平 × 55° 垂直 | |
| 慣性センシング | 深度部内の六軸 IMU。ロボットの運動状態は関節と平衡のフィードバックも用いる | |
| 3D測距 | 水平視野 360°、垂直視野は約 −7° から +52° | |
| 3D距離 | 反射率 10% の対象で約 40 m、モジュール最大範囲は 100 m | 100 m の遮断は保証された検知距離ではありません。 |
| 点群出力 | 第一反射で最大 200,000 点/秒、通常の点群フレームレートは 10 Hz | |
| レーザー製品分類 | 指定した測距部について 905 nm で Class 1 | |
| 無線リンク | Wi-Fi 6 および Bluetooth 5.2 | |
| 有線/サービスリンク | Ethernet および USB、制御器別の拡張 | |
| ベースの動作 | 二足歩行、起立、しゃがみ、全身動作 | |
| 結合 | 近傍磁界の誘導 / 共振伝送 | |
| 推奨動作ギャップ | 5–15 mm、推奨 8–10 mm | |
| 横方向の位置合わせ | 約 ±10 mm | ドッキング形状による |
| 伝送効率 | 指定の位置合わせで 85% 以上、良好な位置合わせでは通常 88–90% | |
| レシーバー出力 | 設定可能 48–54.6 V DC、最大 200 W | 200 W は非接触伝送の定格であり、満充電時間ではなく、約 2 h の稼働時間でもありません。 |
| 充電制御 | BMS 連動の開始/停止、および監視された定電流/定電圧プロファイル | |
| 保護機能 | 入出力電圧、過電流、短絡、過温度、不足電圧、異物検知 | |
| 標準的な運用の参照 | 216.45 W | 3.7 V/cell の計画条件で計算したエネルギー収支の平均。200 W の伝送定格ではなく、約 2 h の稼働時間でもない |
| 20% から 90% SOC までのエネルギー | 303.03 Wh | バッテリー健全性と温度の影響の前の 432.9 Wh × 70% |
片腕可搬、腕のリーチ、肩幅は S1 と T1 で同じ定義ではなく、直接比較してはなりません。 S1 の関節角度を T1 からコピーしてはなりません。
STT 1S MAX を1機、STT-HUB1101 を1台、航空機バッテリーを4個、STTBOT-S1 または STTBOT-T1 を1台。
STTBOT-S1 は約 880 mm、約 13 kg。STTBOT-T1 は 1,320 mm、約 35 kg。別売りです。
専用の 200 W ワイヤレス位置です。格納庫のバッテリー倉には入りません。200 W は満充電時間ではありません。
いいえ。54 min は 12 m/s、無風、撮影モード、障害物動作オフ、100% から 0% SOC の最大前進飛行時間です。最大飛行時間は保証された経路時間ではありません。
いいえ。街路灯ポールではなく、ポールに取り付けません。八角シリコンポールと円筒 CIGS ポールは同じカタログの別製品です。