무엇이 포함됩니까?
STT 1S MAX 항공기 1대, STT-HUB1101 캐비닛 1대, 항공기 배터리 4개, 그리고 STTBOT-S1 또는 STTBOT-T1 1대입니다.
SKYHUB
카탈로그 사양 Rev 1.3, 2026-09-27.
영어판 제품 매뉴얼 다운로드, Rev 1.3 (PDF)영어 고객용 판, Rev 1.3, 2026년 9월 27일.
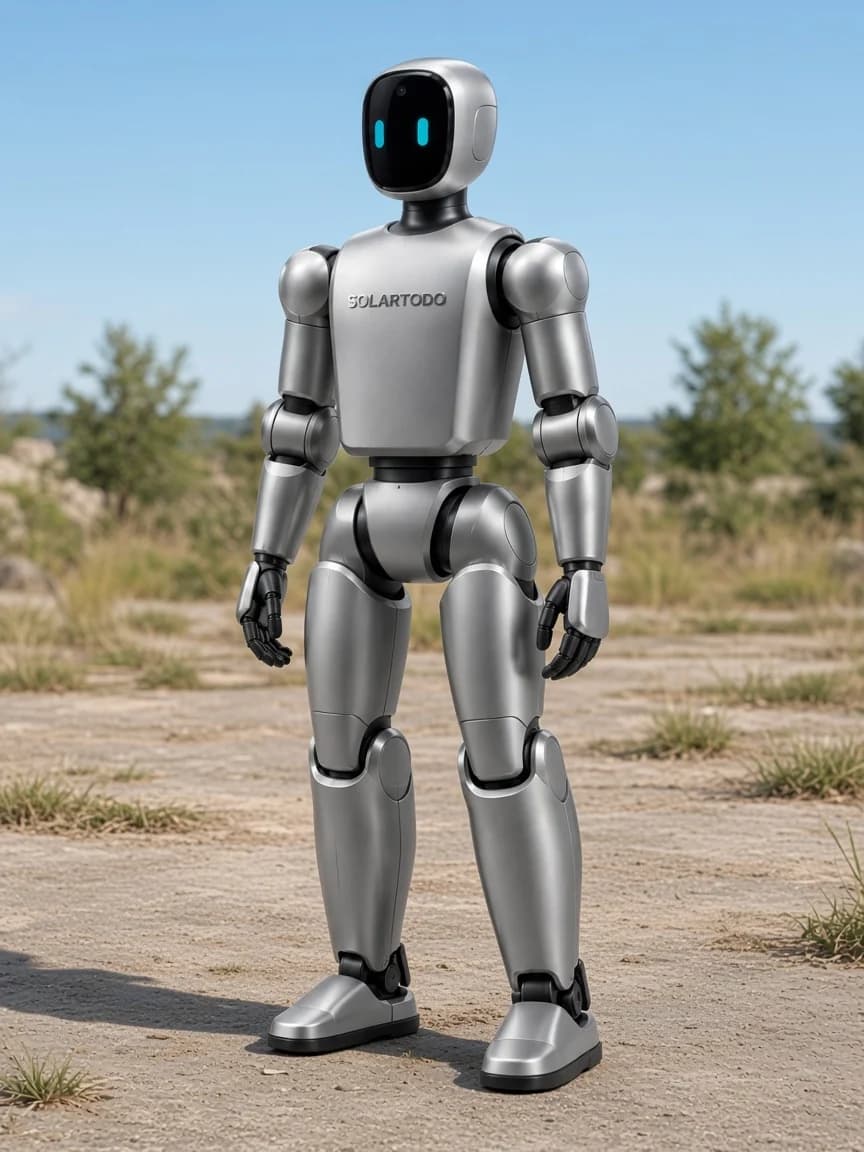
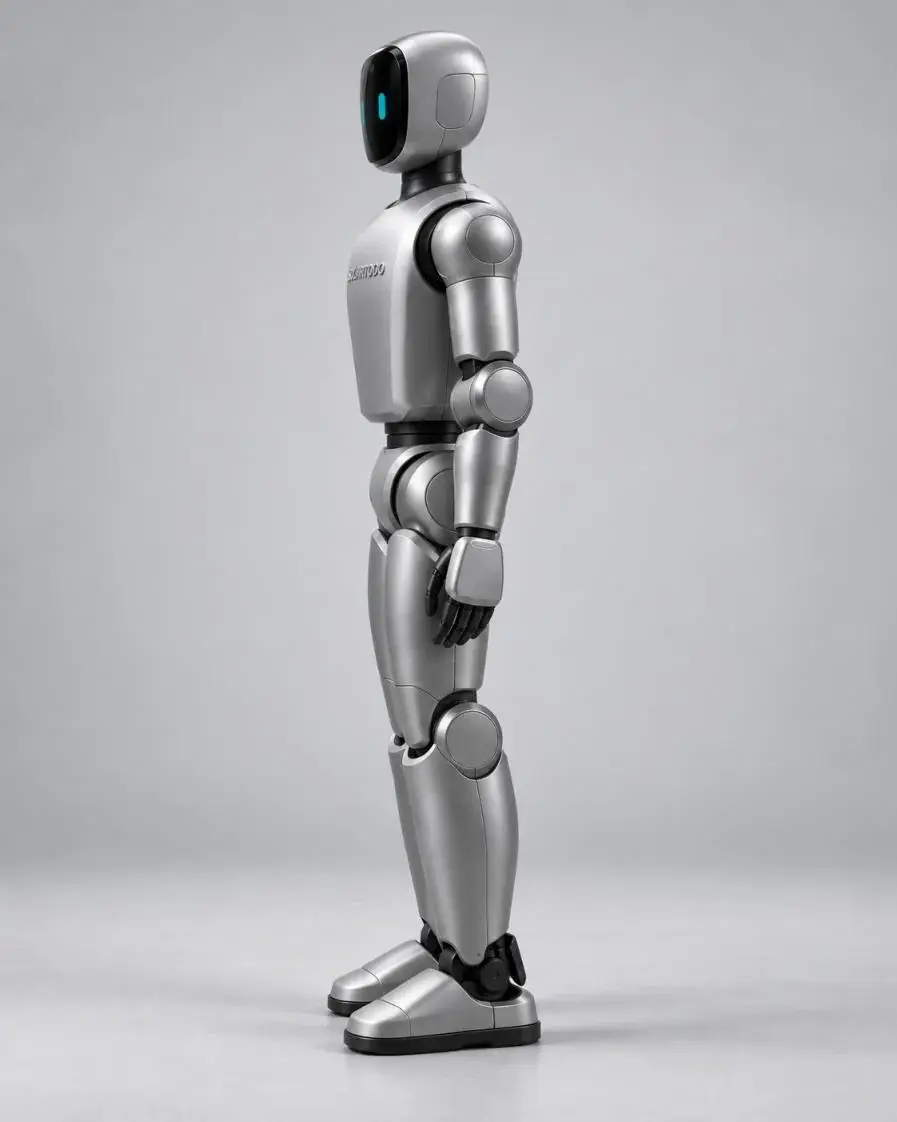
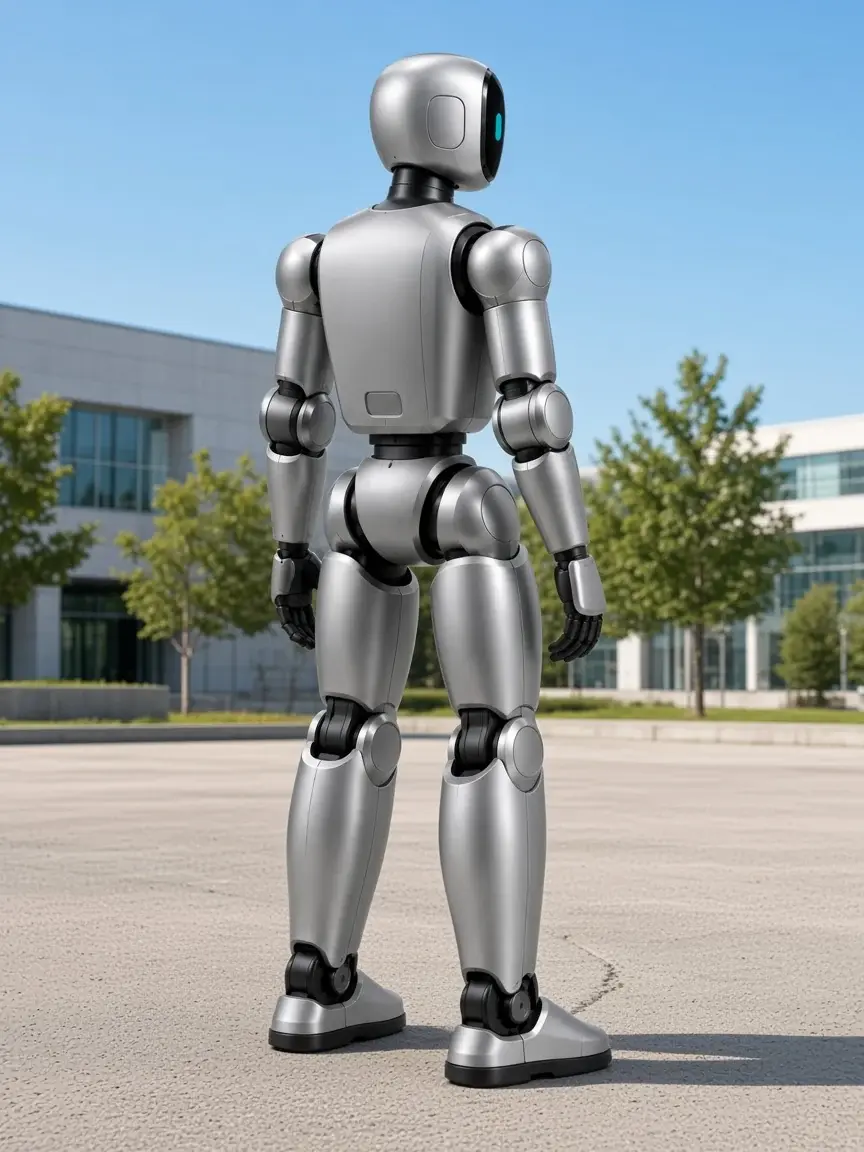
직립 높이: 1320 mm
조건은 Rev 1.3 카탈로그 조건입니다.
| 사양 | 값 | 조건 |
|---|---|---|
| 직립 높이 | 1320 mm | |
| 질량 | 약 35 kg | |
| 자유도 | 23 | 다리 12, 팔 10, 허리 1 |
| 직립 기준 | 450 × 200 mm | |
| 편팔 가반하중 | 약 3 kg | 팔 가반하중, 팔 길이, 어깨 폭은 S1과 T1에서 같은 정의가 아니며 직접 비교하면 안 됩니다. |
| 팔 길이 | 약 450 mm | 팔 가반하중, 팔 길이, 어깨 폭은 S1과 T1에서 같은 정의가 아니며 직접 비교하면 안 됩니다. |
| 배터리 팩 | 13직렬 9000 mAh | |
| 배터리 에너지 추정치 | 432.9 Wh | 셀당 3.7 V로 추정 |
| 일반 작동 시간 | 약 2 h | 일반 작동 시간. 1.52 h 무선 에너지 구간이 아님 |
| 접은 운반 크기 | 690 × 450 × 300 mm | 운반용으로 접음 |
| 유선 충전기 | 54 V / 5 A | |
| 무선 충전 전력 | 200 W | 비접촉 모듈. 200 W는 전송 정격 |
| 무선 에너지 구간 | 1.52 h | 303.03 Wh ÷ 200 W 와만 같음. 배터리 측이 구간 내내 200 W를 유지한다고 가정. 구간은 20%에서 90% SOC. 충전 완료 시간이 아니며 약 2 h 작동 시간이 아님 |
| 다리 자유도 | 다리당 6 | |
| 팔 자유도 | 팔당 5 | |
| 허리 자유도 | 1 | |
| 표준 엔드이펙터 | 표준 구성에는 독립된 정교한 손의 자유도가 없다 | |
| 이동 | 이족 보행 | |
| 오디오 | 네 개의 마이크로폰 배열과 5 W 스피커 | |
| 온보드 AI 연산 | 16 GB 엣지 AI 연산 기반. 모듈 최고 능력은 희소 INT8 TOPS 최대 157 / 밀집 INT8 TOPS 최대 78 | 연산 수치는 처리 용량을 나타내며, 현장에서 측정한 인식 정확도나 응답 지연이 아닙니다. |
| 스테레오 깊이 감지 | 능동 적외선 스테레오 깊이. 모듈 범위는 0.10 m에서 20 m 초과, 권장 작동 범위는 약 0.26–3 m | 센서의 극단 범위는 로봇의 장애물 인식 또는 물체 식별 거리로 약속된 값이 아닙니다. |
| 깊이 영상 | 최대 1280 × 800, 30 프레임/초 | |
| RGB 영상 | 최대 1920 × 1080, 30 프레임/초 | |
| 깊이 화각 | 약 90° 수평 × 65° 수직 | |
| RGB 화각 | 16:9에서 약 86° 수평 × 55° 수직 | |
| 관성 감지 | 깊이 조립체 안의 육축 IMU, 로봇의 운동 상태는 관절과 균형 피드백도 사용한다 | |
| 3D 거리 감지 | 수평 시야 360°, 수직 시야는 약 −7°에서 +52° | |
| 3D 거리 | 반사율 10% 대상에서 약 40 m, 모듈 최대 범위는 100 m | 100 m 차단은 보장된 감지 거리가 아닙니다. |
| 포인트 출력 | 첫 반사에서 최대 200,000 점/초, 통상 점군 프레임 속도는 10 Hz | |
| 레이저 제품 등급 | 지정한 측거부에 대해 905 nm에서 Class 1 | |
| 무선 링크 | Wi-Fi 6 및 Bluetooth 5.2 | |
| 유선/서비스 링크 | Ethernet 및 USB, 제어기별 확장 | |
| 베이스 동작 | 이족 보행, 기립, 웅크림, 전신 동작 | |
| 결합 | 근거리 자기장의 유도 / 공진 전송 | |
| 권장 작동 간격 | 5–15 mm, 권장 8–10 mm | |
| 측면 정렬 | 약 ±10 mm | 도킹 형상에 따름 |
| 전송 효율 | 지정 정렬에서 85% 이상, 양호한 정렬에서는 통상 88–90% | |
| 수신기 출력 | 설정 가능 48–54.6 V DC, 최대 200 W | 200 W는 비접촉 전송 정격이며, 완충 시간도 아니고 약 2 h 작업 시간도 아닙니다. |
| 충전 제어 | BMS 연동 시작/정지, 그리고 감시되는 정전류/정전압 프로파일 | |
| 보호 기능 | 입출력 전압, 과전류, 단락, 과온도, 부족전압, 이물 감지 | |
| 일반 운용 기준 | 216.45 W | 3.7 V/cell 계획 조건의 계산된 에너지 균형 평균. 200 W 전송 정격이 아니고 약 2 h 작업 시간도 아님 |
| 20%에서 90% SOC까지의 에너지 | 303.03 Wh | 배터리 상태와 온도의 영향 전 432.9 Wh × 70% |
팔 가반하중, 팔 길이, 어깨 폭은 S1과 T1에서 같은 정의가 아니며 직접 비교하면 안 됩니다. S1 관절 각도를 T1에서 복사하면 안 됩니다.
STT 1S MAX 항공기 1대, STT-HUB1101 캐비닛 1대, 항공기 배터리 4개, 그리고 STTBOT-S1 또는 STTBOT-T1 1대입니다.
STTBOT-S1은 약 880 mm, 약 13 kg입니다. STTBOT-T1은 1,320 mm, 약 35 kg입니다. 따로 판매합니다.
자체 200 W 무선 위치에서 충전합니다. 격납고 배터리 칸에 들어가지 않습니다. 200 W는 충전 완료 시간이 아닙니다.
아닙니다. 54 min은 12 m/s, 무풍, 사진 모드, 장애물 동작 꺼짐, 100%에서 0% SOC까지의 최대 전진 비행 시간입니다. 최대 비행 시간은 보장된 경로 시간이 아닙니다.
아닙니다. 가로등 기둥이 아니며 기둥에 장착하지 않습니다. 팔각 실리콘 폴과 원통 CIGS 폴은 이 카탈로그의 다른 두 제품입니다.