ماذا يتضمن؟
طائرة STT 1S MAX واحدة، وخزانة STT-HUB1101 واحدة، وأربع بطاريات للطائرة، وروبوت STTBOT-S1 أو STTBOT-T1 واحد.
SKYHUB
مواصفة الكتالوج Rev 1.3، 2026-09-27.
تنزيل دليل المنتج الإنجليزي، Rev 1.3 (PDF)نسخة العميل الإنجليزية، Rev 1.3، 27 سبتمبر 2026.
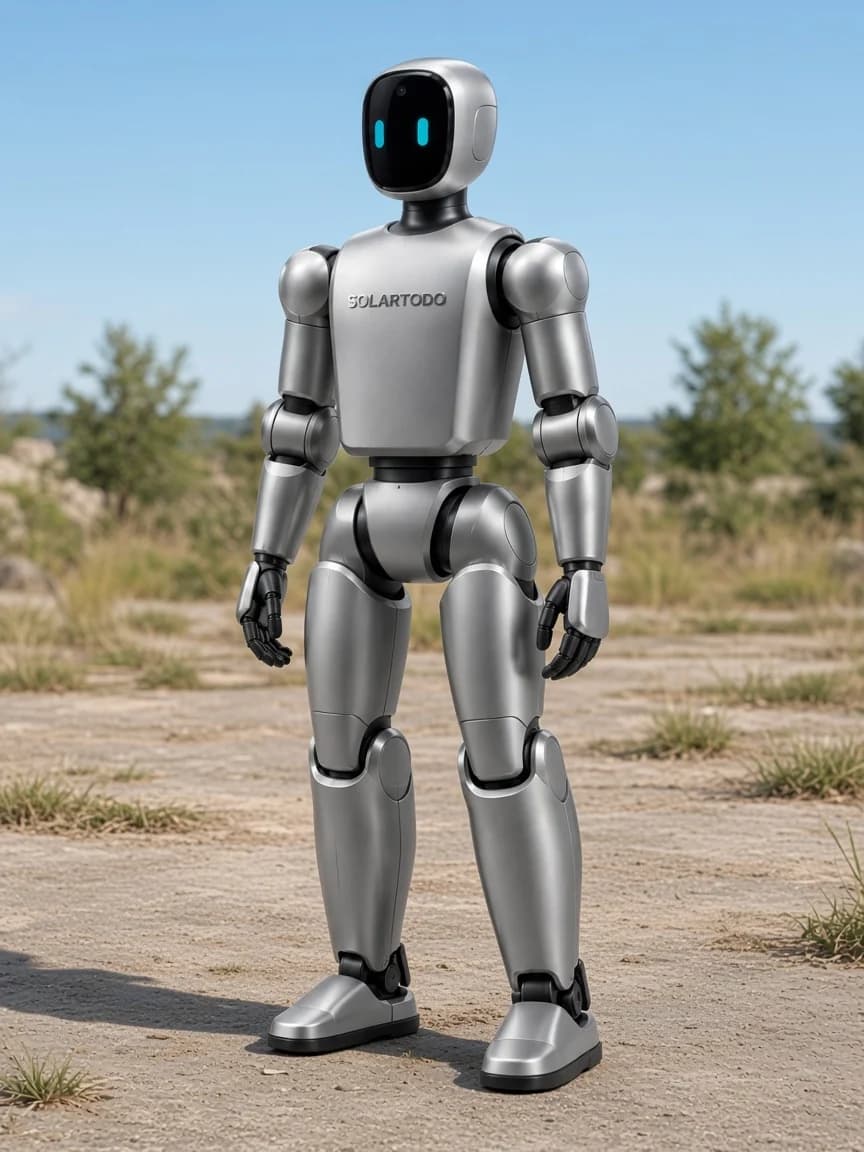
نفس شكل STTBOT-T1. S1 أصغر: حوالي 880 mm، حوالي 13 kg.
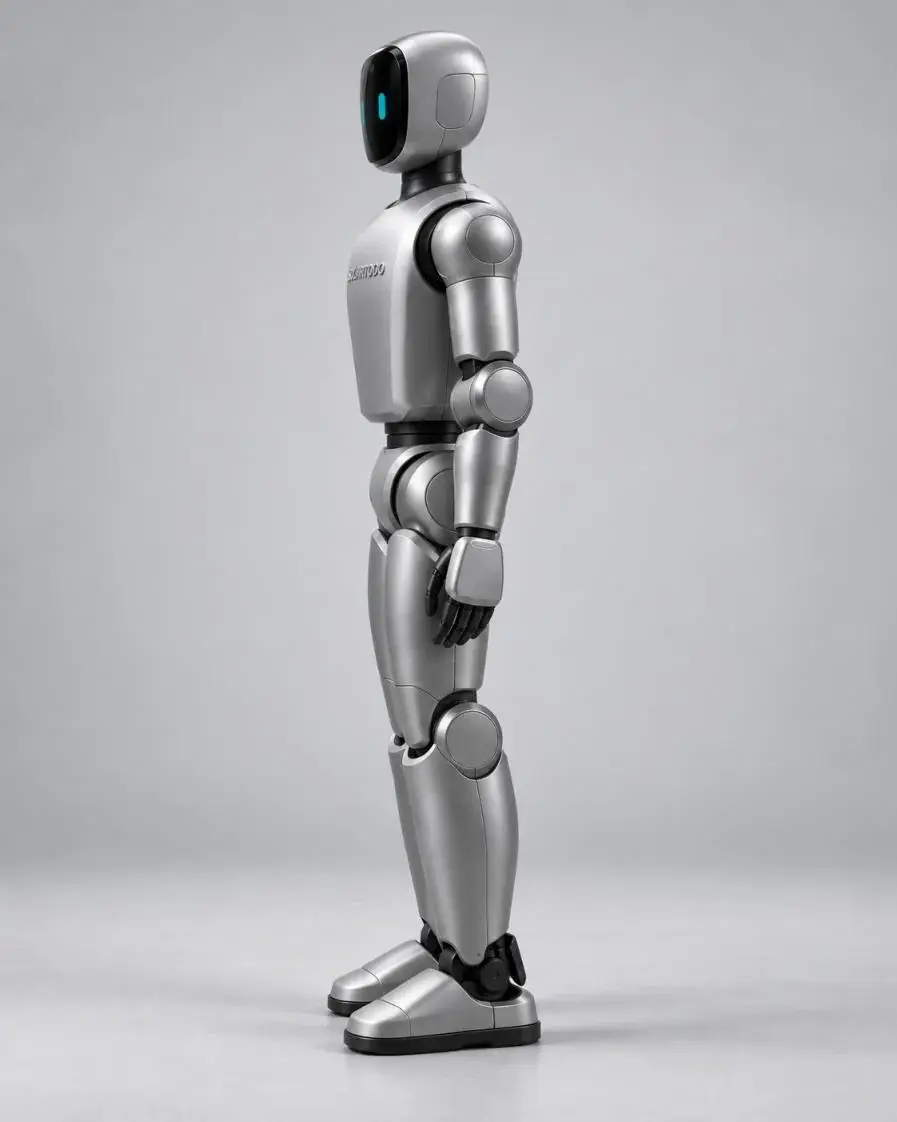
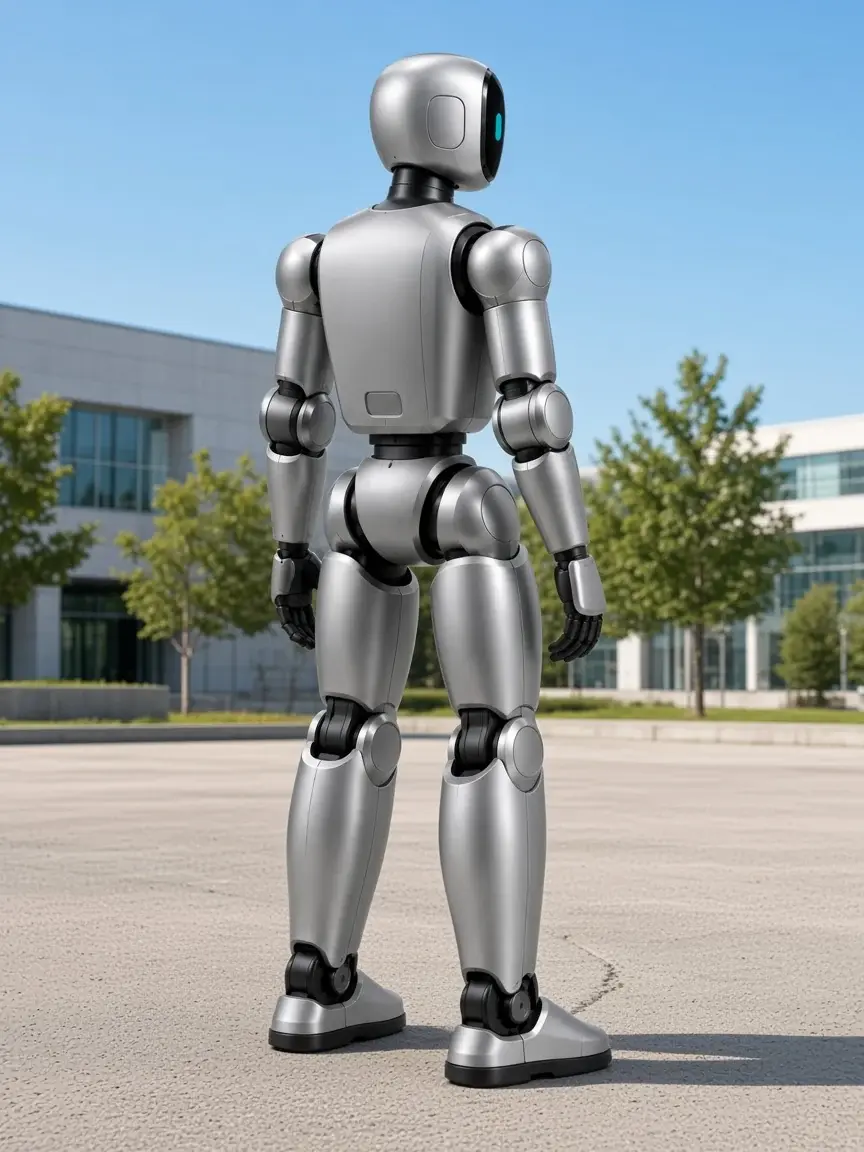
ارتفاع الوقوف: حوالي 880 mm
الشرط هو شرط الكتالوج Rev 1.3.
| المواصفة | القيمة | الشرط |
|---|---|---|
| ارتفاع الوقوف | حوالي 880 mm | |
| الكتلة | حوالي 13 kg | |
| درجات الحرية | 21 | أرجل 12، أذرع 8، خصر 1 |
| حمولة ذراع واحدة | حوالي 2 kg | حمولة الذراع وامتداد الذراع وعرض الكتف ليست التعريف نفسه على S1 و T1 ويجب ألا تُقارن مباشرة. |
| المؤثر النهائي | إصبعان | |
| جهد البطارية | 48 V | |
| المسافة الداخلية لإطار الكتف | 130 mm | المسافة الداخلية لإطار الكتف فقط؛ وليست عرض الوقوف أو عمقه |
| قدرة الشحن اللاسلكي | 200 W | وحدة لا تلامسية؛ 200 W هي قدرة النقل |
| درجات حرية الساق | 6 لكل ساق | |
| درجات حرية الذراع | 4 لكل ذراع | |
| درجات حرية الخصر | 1 انعراج | |
| وصف وصول الذراع | وصول فعال 300–400 mm، بما في ذلك مؤثر نهائي بإصبعين | ليس تعريف القياس نفسه لامتداد ذراع T1 |
| الحركة | مشي على قدمين | |
| حوسبة الذكاء الاصطناعي على المتن | منصة حوسبة طرفية للذكاء الاصطناعي بسعة 16 GB؛ حتى 157 INT8 TOPS متناثرة / 78 INT8 TOPS كثيفة لقدرة ذروة الوحدة | أرقام الحوسبة تبيّن سعة المعالجة، وليست دقة تعرّف موقعية مقاسة ولا زمن استجابة مقاساً. |
| استشعار العمق المجسم | عمق مجسم بالأشعة تحت الحمراء النشطة، ومدى الوحدة من 0.10 m إلى ما بعد 20 m؛ المدى التشغيلي الموصى به حوالي 0.26–3 m | المدى الأقصى للمستشعر ليس مسافة موعودة لتعرّف الروبوت على العوائق أو لتحديد الأجسام. |
| صورة العمق | حتى 1280 × 800 بمعدل 30 إطار/ثانية | |
| صورة RGB | حتى 1920 × 1080 بمعدل 30 إطار/ثانية | |
| مجال رؤية العمق | حوالي 90° أفقي × 65° رأسي | |
| مجال رؤية RGB | حوالي 86° أفقي × 55° رأسي عند 16:9 | |
| الاستشعار بالقصور | IMU سداسي المحاور داخل مجموعة العمق؛ وتستخدم حالة حركة الروبوت أيضاً تغذية المفاصل والاتزان | |
| استشعار المدى 3D | رؤية أفقية 360°؛ حوالي −7° إلى +52° للرؤية الرأسية | |
| المدى 3D | حوالي 40 m على هدف ذي انعكاسية 10%؛ أقصى مدى للوحدة 100 m | حد القطع 100 m ليس مسافة كشف مضمونة. |
| خرج النقاط | حتى 200,000 نقطة/ثانية للعودة الأولى؛ معدل إطارات سحابة النقاط النموذجي 10 Hz | |
| تصنيف منتج الليزر | Class 1 عند 905 nm لمجموعة قياس المدى المحددة | |
| وصلة لاسلكية | Wi-Fi 6 وBluetooth 5.2 | |
| وصلة سلكية/خدمة | Ethernet وUSB مع توسعة خاصة بالمتحكم | |
| وصف عمل ذراع واحدة | امتداد فعال حوالي 300–400 mm، بما في ذلك المؤثر النهائي بإصبعين | ليست مقارنة وصول مكافئة مع امتداد ذراع T1 |
| حركة القاعدة | مشي على قدمين، ووقوف، وقرفصاء، وحركات ديناميكية مُهيّأة | |
| الاقتران | نقل مغناطيسي حثي / رنيني في المجال القريب | |
| فجوة التشغيل المقترحة | 5–15 mm؛ والمفضّل 8–10 mm | |
| المحاذاة الجانبية | حوالي ±10 mm | وفقاً لهندسة قاعدة الإرساء |
| كفاءة النقل | لا يقل عن 85% عند المحاذاة المحددة؛ ونموذجياً 88–90% عند محاذاة ملائمة | |
| خرج المستقبل | قابل للضبط 48–54.6 V DC، والحد الأقصى 200 W | 200 W هي قدرة النقل اللاتلامسي، وليست زمن شحن كامل وليست زمن العمل البالغ حوالي 2 h. |
| التحكم في الشحن | بدء وإيقاف مرتبطان بـ BMS، وملف مراقب بتيار ثابت وجهد ثابت | |
| وظائف الحماية | كشف جهد الدخل والخرج، والتيار الزائد، والقصر، وفرط الحرارة، وانخفاض الجهد، والجسم الغريب |
حمولة الذراع وامتداد الذراع وعرض الكتف ليست التعريف نفسه على S1 و T1 ويجب ألا تُقارن مباشرة. يجب ألا تُنسخ زوايا مفاصل S1 من T1.
طائرة STT 1S MAX واحدة، وخزانة STT-HUB1101 واحدة، وأربع بطاريات للطائرة، وروبوت STTBOT-S1 أو STTBOT-T1 واحد.
يبلغ STTBOT-S1 حوالي 880 mm وحوالي 13 kg. يبلغ STTBOT-T1 1,320 mm وحوالي 35 kg. يُباعان منفصلين.
في موضعه اللاسلكي الخاص بقدرة 200 W. لا يدخل مخزن بطاريات الحظيرة. 200 W ليس زمن شحن كامل.
لا. 54 min هو أقصى زمن طيران أمامي عند 12 m/s، بلا رياح، وضع التصوير، إيقاف فعل العوائق، ومن 100% إلى 0% SOC. زمن الطيران الأقصى ليس مدة مسار مضمونة.
لا. ليس عمود إنارة ولا يُركَّب على عمود. عمود السيليكون الثماني وعمود CIGS الأسطواني منتجان آخران في هذا الكتالوج.