O que está incluído?
Uma aeronave STT 1S MAX, um gabinete STT-HUB1101, quatro baterias de aeronave e um STTBOT-S1 ou STTBOT-T1.
SKYHUB
Especificação de catálogo Rev 1.3, 2026-09-27.
Baixar o manual do produto em inglês, Rev 1.3 (PDF)Edição do cliente em inglês, Rev 1.3, 27 de setembro de 2026.
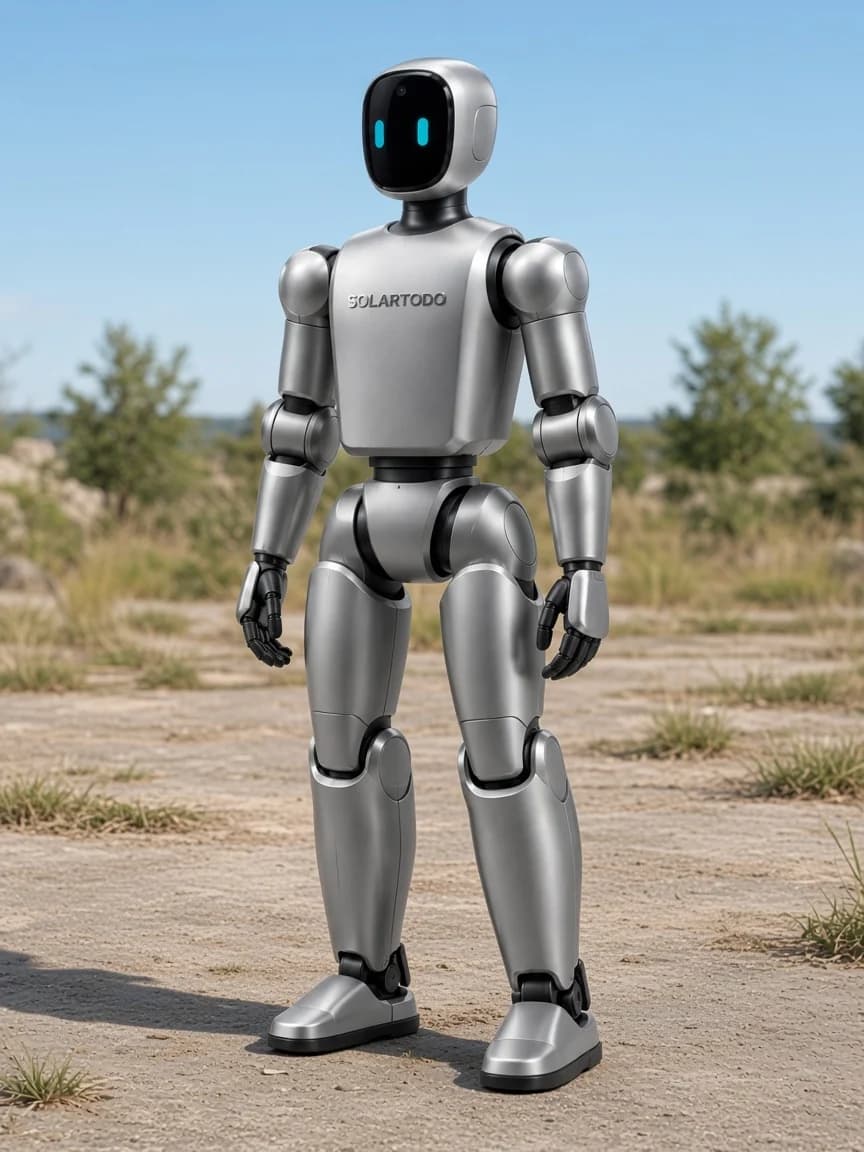
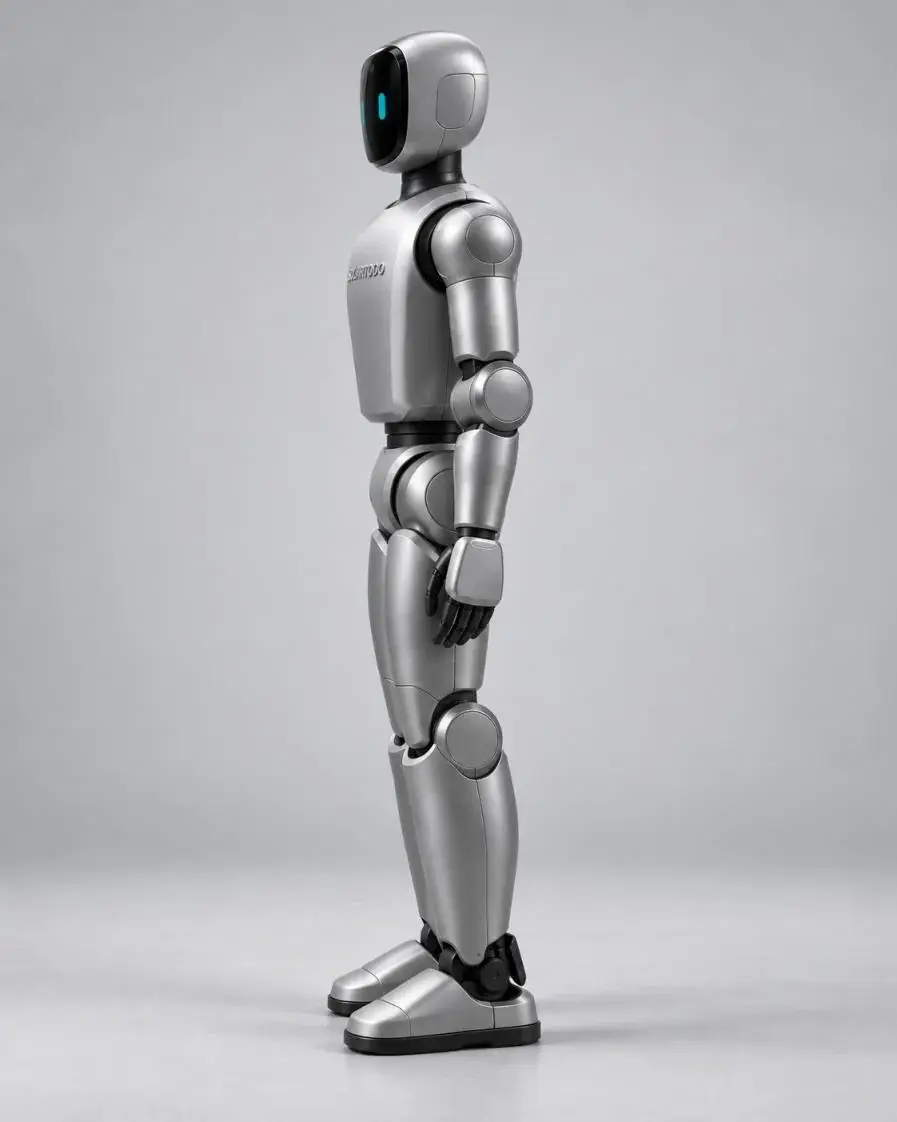
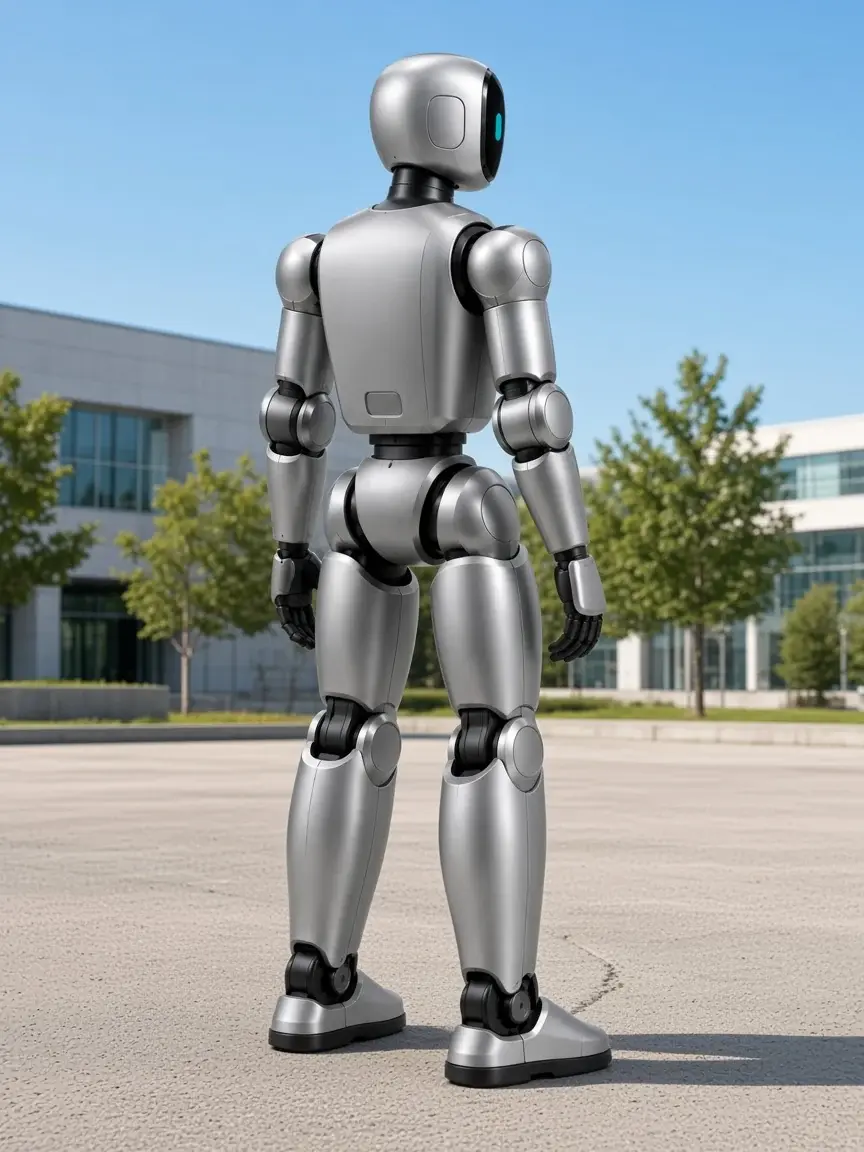
Altura em pé: 1320 mm
A condição é a condição do catálogo Rev 1.3.
| Especificação | Valor | Condição |
|---|---|---|
| Altura em pé | 1320 mm | |
| Massa | aproximadamente 35 kg | |
| Graus de liberdade | 23 | pernas 12, braços 10, cintura 1 |
| Referência em pé | 450 × 200 mm | |
| Carga de um braço | aproximadamente 3 kg | A carga do braço, a envergadura do braço e a largura dos ombros não têm a mesma definição em S1 e T1 e não devem ser comparadas diretamente. |
| Envergadura do braço | aproximadamente 450 mm | A carga do braço, a envergadura do braço e a largura dos ombros não têm a mesma definição em S1 e T1 e não devem ser comparadas diretamente. |
| Pacote de bateria | 13 em série, 9000 mAh | |
| Estimativa de energia da bateria | 432.9 Wh | estimado a 3.7 V por célula |
| Tempo de trabalho típico | aproximadamente 2 h | tempo de trabalho típico; não a janela de energia sem fio de 1.52 h |
| Tamanho dobrado para transporte | 690 × 450 × 300 mm | dobrado para transporte |
| Carregador com fio | 54 V / 5 A | |
| Potência de carga sem fio | 200 W | módulo sem contacto; 200 W é a potência de transferência |
| Janela de energia sem fio | 1.52 h | equivale apenas a 303.03 Wh ÷ 200 W; assume que o lado da bateria permanece em 200 W durante todo o intervalo; a janela é de 20% a 90% SOC; não é um tempo de carga completa; não é o tempo de trabalho de aproximadamente 2 h |
| Graus de liberdade da perna | 6 por perna | |
| Graus de liberdade do braço | 5 por braço | |
| Graus de liberdade da cintura | 1 | |
| Efetor final padrão | A configuração padrão não tem graus de liberdade independentes de mão destra | |
| Locomoção | Marcha bípede | |
| Áudio | conjunto de quatro microfones e altifalante de 5 W | |
| Computação de IA de bordo | plataforma de computação de IA de borda de 16 GB; até 157 TOPS INT8 esparsos / 78 TOPS INT8 densos de capacidade de pico do módulo | Os valores de computação indicam a capacidade de processamento, não uma precisão de reconhecimento no local nem uma latência de resposta medidas. |
| Deteção de profundidade estéreo | profundidade estéreo por infravermelho ativo com alcance do módulo de 0.10 m até além de 20 m; alcance de trabalho recomendado aproximadamente 0.26–3 m | O alcance extremo do sensor não é uma distância prometida de reconhecimento de obstáculos ou de identificação de objetos pelo robô. |
| Imagem de profundidade | Até 1280 × 800 a 30 fotogramas/s | |
| Imagem RGB | Até 1920 × 1080 a 30 fotogramas/s | |
| Campo de visão de profundidade | aproximadamente 90° na horizontal × 65° na vertical | |
| Campo de visão RGB | aproximadamente 86° na horizontal × 55° na vertical a 16:9 | |
| Deteção inercial | IMU de seis eixos dentro do conjunto de profundidade; o estado de movimento do robô também usa o retorno das articulações e do equilíbrio | |
| Deteção de alcance 3D | vista horizontal de 360°; vista vertical aproximadamente de −7° a +52° | |
| Alcance 3D | aproximadamente 40 m num alvo de refletividade de 10%; alcance máximo do módulo de 100 m | O corte de 100 m não é uma distância de deteção garantida. |
| Saída de pontos | Até 200,000 pontos/s no primeiro retorno; taxa típica de fotogramas da nuvem de pontos de 10 Hz | |
| Classificação do produto laser | Class 1 a 905 nm para o conjunto de deteção de alcance especificado | |
| Enlace sem fio | Wi-Fi 6 e Bluetooth 5.2 | |
| Enlace com fio/de serviço | Ethernet e USB com expansão específica do controlador | |
| Movimento da base | Marcha bípede, em pé, agachamento e movimentos de corpo inteiro | |
| Acoplamento | transferência indutiva magnética / ressonante em campo próximo | |
| Folga de operação sugerida | 5–15 mm; preferido 8–10 mm | |
| Alinhamento lateral | aproximadamente ±10 mm | sujeito à geometria da doca |
| Eficiência de transferência | Pelo menos 85% no alinhamento especificado; típico 88–90% em alinhamento favorável | |
| Saída do receptor | 48–54.6 V DC configurável, máximo 200 W | 200 W é a potência de transferência sem contacto, não um tempo de carga completa e não o tempo de trabalho de aproximadamente 2 h. |
| Controle de carga | arranque/paragem ligado ao BMS e perfil monitorizado de corrente constante/tensão constante | |
| Funções de proteção | Tensão de entrada/saída, sobrecorrente, curto-circuito, sobretemperatura, subtensão e deteção de objeto estranho | |
| Referência de operação típica | 216.45 W | média calculada do balanço de energia na condição de planeamento de 3.7 V/cell; não é a potência de transferência de 200 W nem o tempo de trabalho de aproximadamente 2 h |
| Energia de 20% a 90% SOC | 303.03 Wh | 432.9 Wh × 70% antes dos efeitos da saúde da bateria e da temperatura |
A carga do braço, a envergadura do braço e a largura dos ombros não têm a mesma definição em S1 e T1 e não devem ser comparadas diretamente. Os ângulos das articulações de S1 não devem ser copiados de T1.
Uma aeronave STT 1S MAX, um gabinete STT-HUB1101, quatro baterias de aeronave e um STTBOT-S1 ou STTBOT-T1.
O STTBOT-S1 tem aproximadamente 880 mm e aproximadamente 13 kg. O STTBOT-T1 tem 1,320 mm e aproximadamente 35 kg. São vendidos separadamente.
Na própria posição sem fio de 200 W. Não entra no compartimento de baterias do hangar. 200 W não é um tempo de carga completa.
Não. 54 min é o tempo máximo de voo à frente a 12 m/s, sem vento, modo foto, ação de obstáculo desligada, de 100% a 0% SOC. O tempo máximo de voo não é uma duração de rota garantida.
Não. Não é um poste de iluminação e não se monta num poste. O poste octogonal de silício e o poste cilíndrico CIGS são dois outros produtos deste catálogo.