¿Qué incluye?
Una aeronave STT 1S MAX, un gabinete STT-HUB1101, cuatro baterías de aeronave y un STTBOT-S1 o STTBOT-T1.
SKYHUB
Especificación de catálogo Rev 1.3, 2026-09-27.
Descargar el manual de producto en inglés, Rev 1.3 (PDF)Edición para el cliente en inglés, Rev 1.3, 27 de septiembre de 2026.
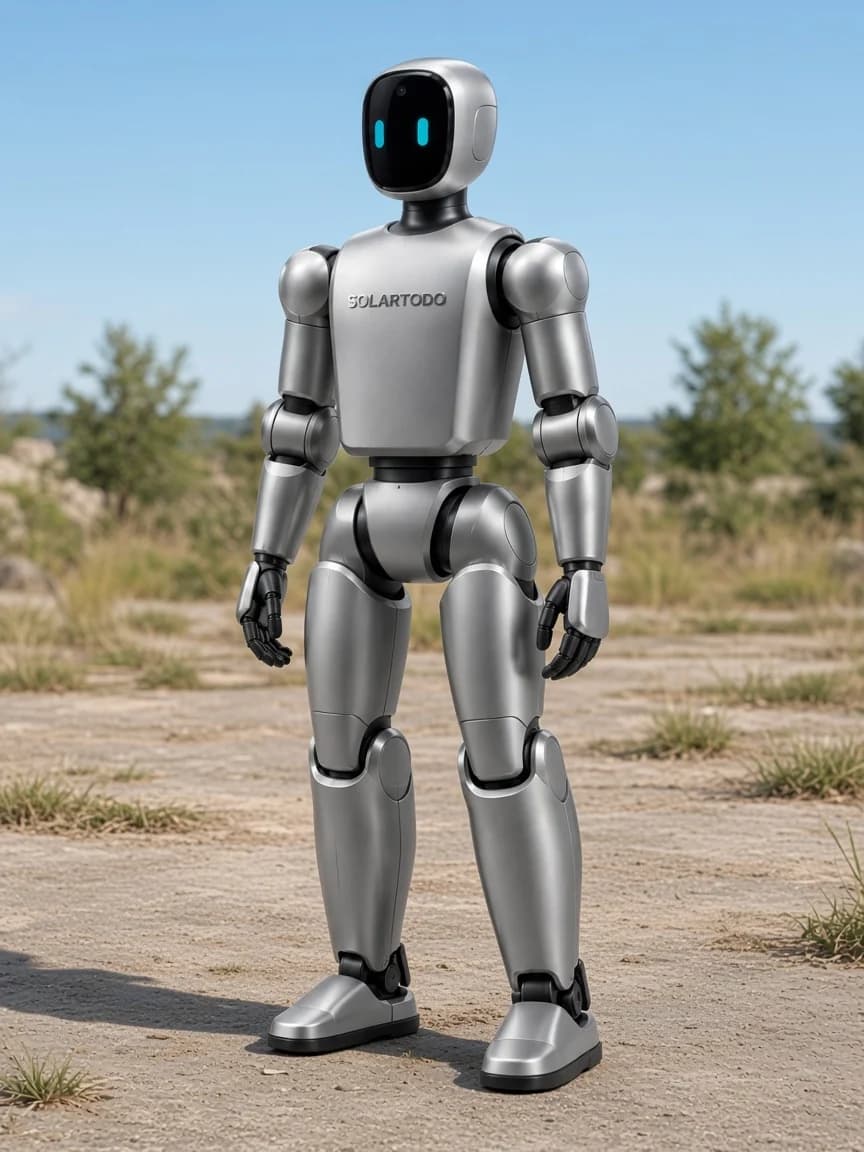
Misma forma que STTBOT-T1. S1 es el tamaño menor: aproximadamente 880 mm, aproximadamente 13 kg.
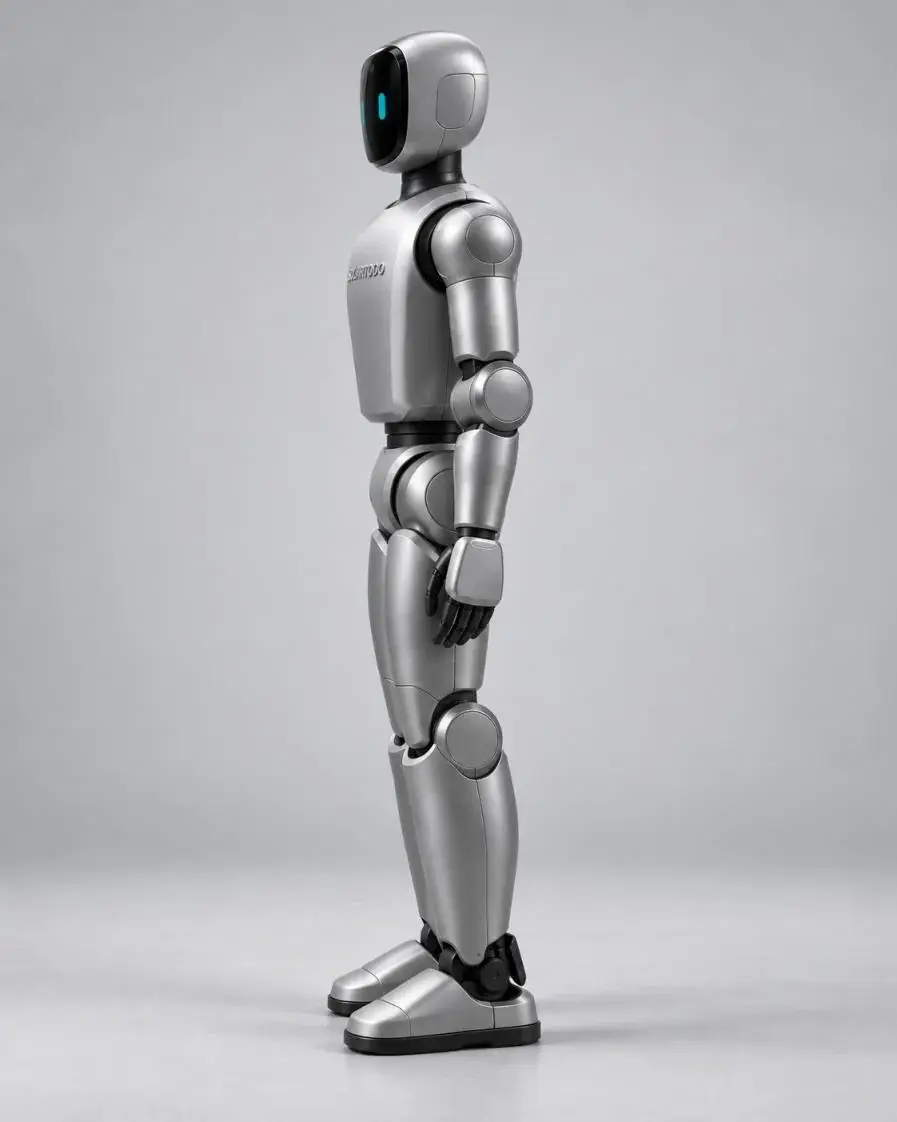
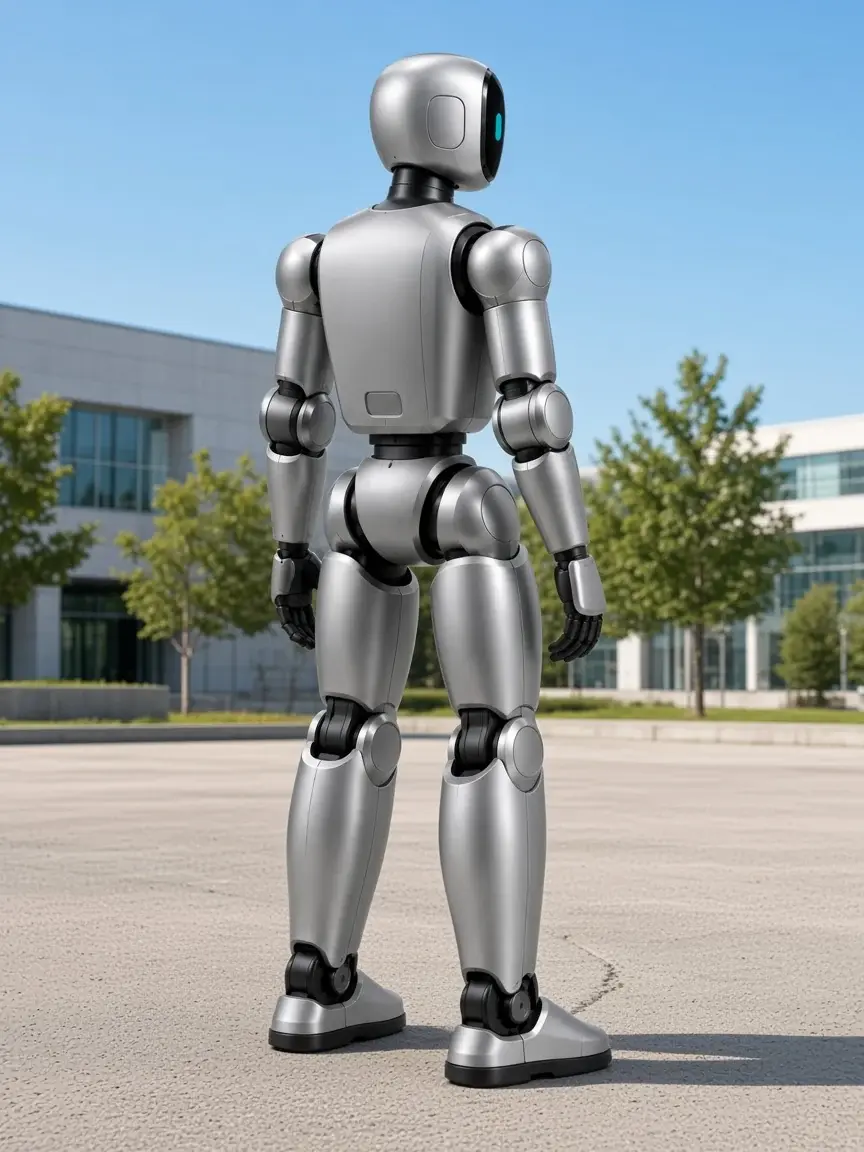
Altura de pie: aproximadamente 880 mm
La condición es la condición del catálogo Rev 1.3.
| Especificación | Valor | Condición |
|---|---|---|
| Altura de pie | aproximadamente 880 mm | |
| Masa | aproximadamente 13 kg | |
| Grados de libertad | 21 | piernas 12, brazos 8, cintura 1 |
| Carga de un brazo | aproximadamente 2 kg | La carga del brazo, la envergadura del brazo y el ancho de hombros no tienen la misma definición en S1 y T1 y no deben compararse directamente. |
| Efector final | de dos dedos | |
| Tensión de la batería | 48 V | |
| Distancia interior del marco de hombros | 130 mm | solo la distancia interior del marco de hombros; no el ancho ni la profundidad de pie |
| Potencia de carga inalámbrica | 200 W | módulo sin contacto; 200 W es la potencia de transferencia |
| Grados de libertad de la pierna | 6 por pata | |
| Grados de libertad del brazo | 4 por brazo | |
| Grados de libertad de la cintura | 1 en guiñada | |
| Descripción del alcance del brazo | alcance efectivo de 300–400 mm, incluido el efector final de dos dedos | no es la misma definición de medida que la envergadura del brazo de T1 |
| Locomoción | Marcha bípeda | |
| Cómputo de IA a bordo | plataforma de cómputo de IA de borde de 16 GB; hasta 157 TOPS INT8 dispersos / 78 TOPS INT8 densos de capacidad máxima del módulo | Las cifras de cómputo indican la capacidad de procesamiento, no una precisión de reconocimiento en el sitio ni una latencia de respuesta medidas. |
| Detección de profundidad estéreo | profundidad estéreo de infrarrojo activo con alcance del módulo de 0.10 m hasta más allá de 20 m; alcance de trabajo recomendado aproximadamente 0.26–3 m | El alcance extremo del sensor no es una distancia prometida de reconocimiento de obstáculos o de identificación de objetos del robot. |
| Imagen de profundidad | Hasta 1280 × 800 a 30 fotogramas/s | |
| Imagen RGB | Hasta 1920 × 1080 a 30 fotogramas/s | |
| Campo de visión de profundidad | aproximadamente 90° en horizontal × 65° en vertical | |
| Campo de visión RGB | aproximadamente 86° en horizontal × 55° en vertical a 16:9 | |
| Detección inercial | IMU de seis ejes dentro del conjunto de profundidad; el estado de movimiento del robot también usa la realimentación de sus articulaciones y del equilibrio | |
| Detección de alcance 3D | vista horizontal de 360°; vista vertical aproximadamente de −7° a +52° | |
| Alcance 3D | aproximadamente 40 m sobre un objetivo de reflectividad del 10%; alcance máximo del módulo de 100 m | El corte de 100 m no es una distancia de detección garantizada. |
| Salida de puntos | Hasta 200,000 puntos/s en el primer retorno; tasa típica de fotogramas de la nube de puntos de 10 Hz | |
| Clasificación del producto láser | Class 1 a 905 nm para el conjunto de detección de alcance especificado | |
| Enlace inalámbrico | Wi-Fi 6 y Bluetooth 5.2 | |
| Enlace cableado/de servicio | Ethernet y USB con expansión específica del controlador | |
| Descripción de trabajo de un brazo | extensión efectiva de aproximadamente 300–400 mm, incluido el efector final de dos dedos | no es una comparación equivalente de alcance con la envergadura del brazo de T1 |
| Movimiento de la base | Marcha bípeda, de pie, en cuclillas y movimientos dinámicos configurados | |
| Acoplamiento | transferencia inductiva magnética / resonante de campo cercano | |
| Holgura de operación sugerida | 5–15 mm; preferido 8–10 mm | |
| Alineación lateral | aproximadamente ±10 mm | sujeto a la geometría de la base de acoplamiento |
| Eficiencia de transferencia | Al menos 85% en la alineación especificada; típico 88–90% en alineación favorable | |
| Salida del receptor | 48–54.6 V DC configurable, máximo 200 W | 200 W es la potencia de transferencia sin contacto, no un tiempo de carga completa y no el tiempo de trabajo de aproximadamente 2 h. |
| Control de carga | arranque/parada enlazado al BMS y perfil supervisado de corriente constante/tensión constante | |
| Funciones de protección | Tensión de entrada/salida, sobrecorriente, cortocircuito, sobretemperatura, subtensión y detección de objeto extraño |
La carga del brazo, la envergadura del brazo y el ancho de hombros no tienen la misma definición en S1 y T1 y no deben compararse directamente. Los ángulos de las articulaciones de S1 no deben copiarse de T1.
Una aeronave STT 1S MAX, un gabinete STT-HUB1101, cuatro baterías de aeronave y un STTBOT-S1 o STTBOT-T1.
STTBOT-S1 mide aproximadamente 880 mm y pesa aproximadamente 13 kg. STTBOT-T1 mide 1,320 mm y pesa aproximadamente 35 kg. Se venden por separado.
En su propia posición inalámbrica de 200 W. No entra en el compartimento de baterías del hangar. 200 W no es un tiempo de carga completa.
No. 54 min es el tiempo máximo de vuelo hacia adelante a 12 m/s, sin viento, modo foto, acción de obstáculos desactivada, de 100% a 0% SOC. El tiempo máximo de vuelo no es una duración de ruta garantizada.
No. No es un poste de alumbrado y no se monta en un poste. El poste octogonal de silicio y el poste cilíndrico CIGS son otros dos productos de este catálogo.