Qu’est-ce qui est inclus ?
Un aéronef STT 1S MAX, une armoire STT-HUB1101, quatre batteries d’aéronef et un STTBOT-S1 ou STTBOT-T1.
SKYHUB
Spécification de catalogue Rev 1.3, 2026-09-27.
Télécharger le manuel produit en anglais, Rev 1.3 (PDF)Édition client en anglais, Rev 1.3, 27 septembre 2026.
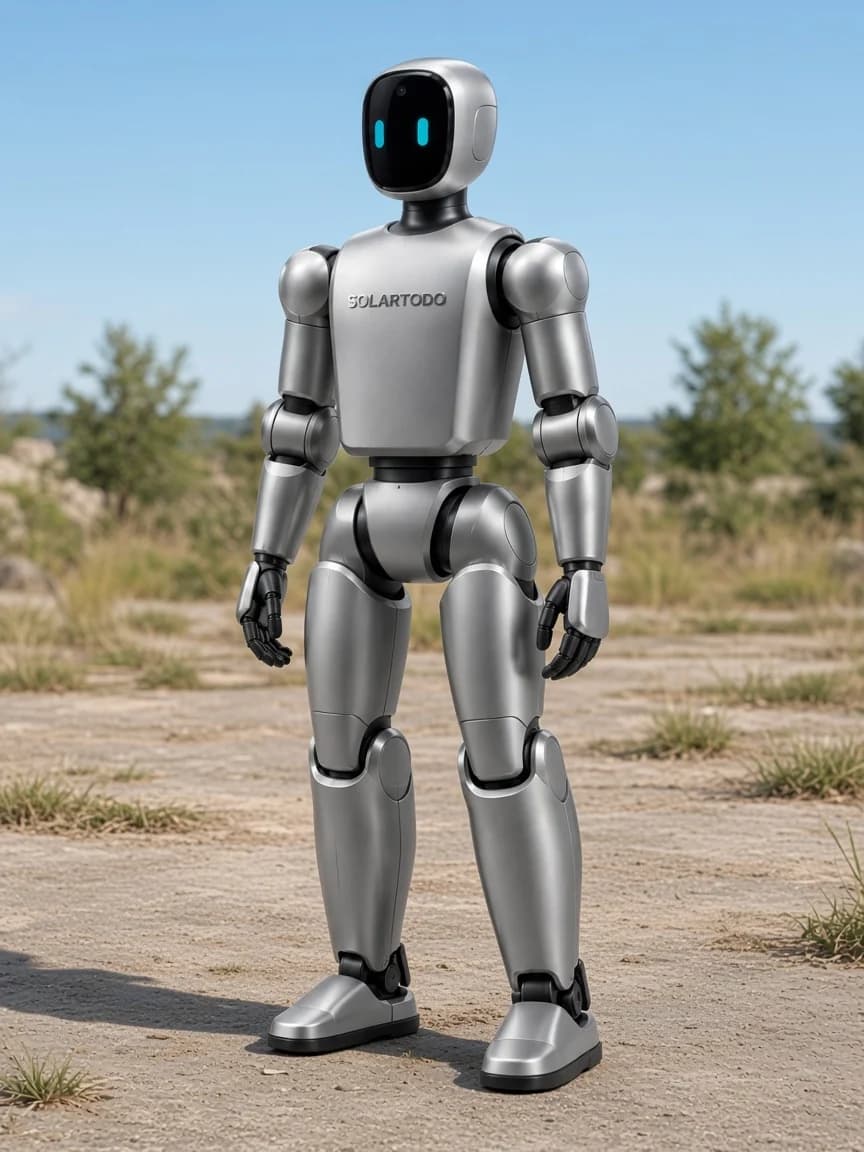
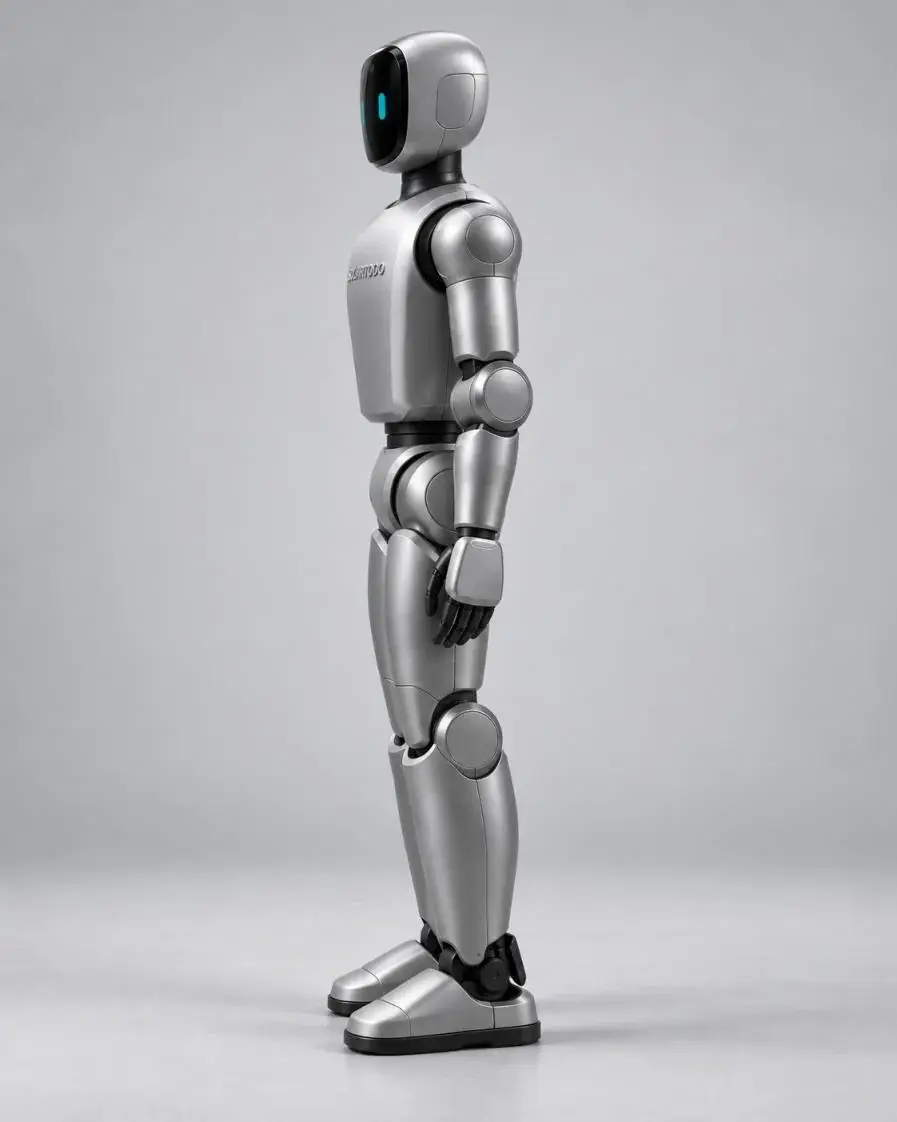
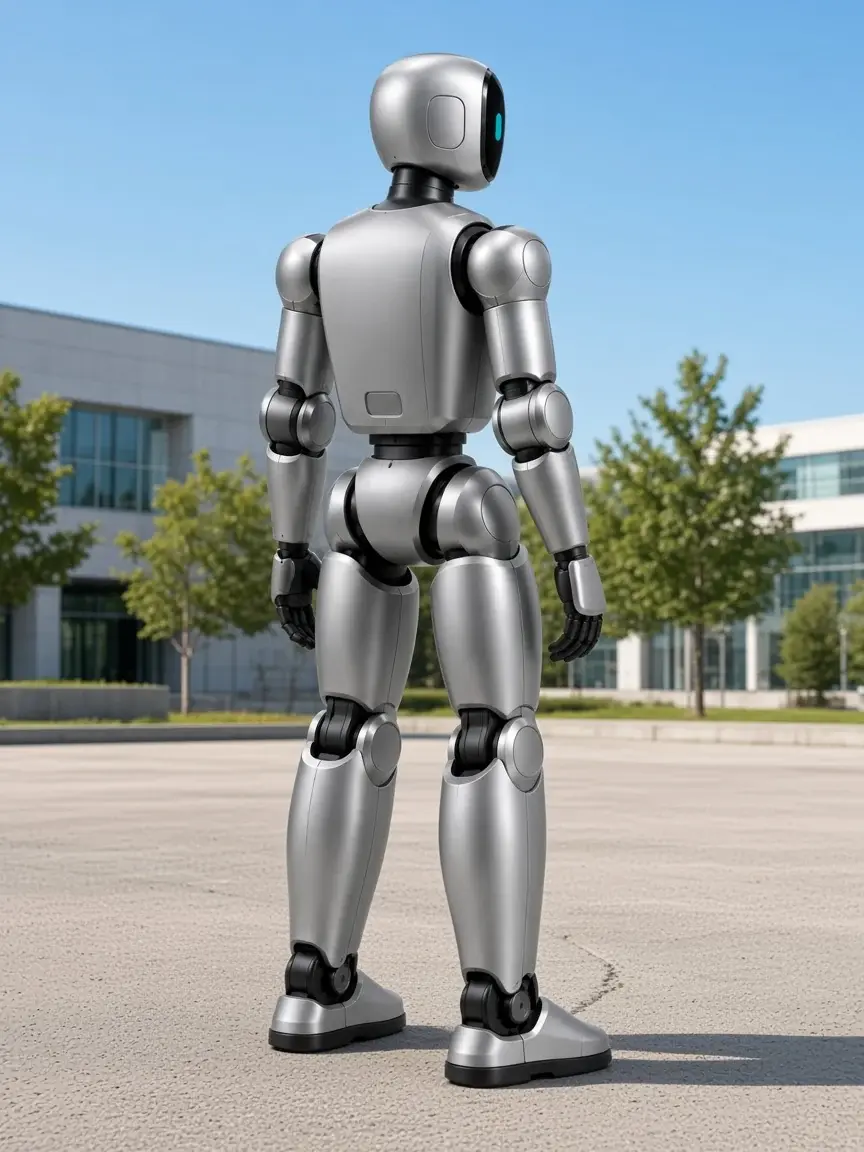
Hauteur debout: 1320 mm
La condition est la condition du catalogue Rev 1.3.
| Spécification | Valeur | Condition |
|---|---|---|
| Hauteur debout | 1320 mm | |
| Masse | environ 35 kg | |
| Degrés de liberté | 23 | jambes 12, bras 10, taille 1 |
| Référence debout | 450 × 200 mm | |
| Charge d’un bras | environ 3 kg | La charge du bras, l’envergure du bras et la largeur d’épaules n’ont pas la même définition sur S1 et T1 et ne doivent pas être comparées directement. |
| Envergure du bras | environ 450 mm | La charge du bras, l’envergure du bras et la largeur d’épaules n’ont pas la même définition sur S1 et T1 et ne doivent pas être comparées directement. |
| Pack batterie | 13 en série, 9000 mAh | |
| Énergie estimée de la batterie | 432.9 Wh | estimé à 3.7 V par cellule |
| Temps de travail typique | environ 2 h | temps de travail typique ; pas la fenêtre d’énergie sans fil de 1.52 h |
| Taille pliée pour le transport | 690 × 450 × 300 mm | plié pour le transport |
| Chargeur filaire | 54 V / 5 A | |
| Puissance de charge sans fil | 200 W | module sans contact ; 200 W est la puissance de transfert |
| Fenêtre d’énergie sans fil | 1.52 h | égale seulement 303.03 Wh ÷ 200 W ; suppose que le côté batterie reste à 200 W pendant tout l’intervalle ; la fenêtre est de 20% à 90% SOC ; pas un temps de charge complète ; pas le temps de travail d’environ 2 h |
| Degrés de liberté de la jambe | 6 par jambe | |
| Degrés de liberté du bras | 5 par bras | |
| Degrés de liberté de la taille | 1 | |
| Effecteur terminal standard | La configuration standard n’a pas de degrés de liberté indépendants de main dextre | |
| Locomotion | Marche bipède | |
| Audio | réseau de quatre microphones et haut-parleur de 5 W | |
| Calcul d’IA embarqué | plateforme de calcul d’IA en périphérie de 16 GB; jusqu’à 157 TOPS INT8 clairsemés / 78 TOPS INT8 denses de capacité de crête du module | Les chiffres de calcul indiquent la capacité de traitement, et non une précision de reconnaissance sur site ni une latence de réponse mesurées. |
| Détection de profondeur stéréo | profondeur stéréo par infrarouge actif avec portée du module de 0.10 m jusqu’au-delà de 20 m; portée de travail recommandée environ 0.26–3 m | La portée extrême du capteur n’est pas une distance promise de reconnaissance d’obstacles ou d’identification d’objets par le robot. |
| Image de profondeur | Jusqu’à 1280 × 800 à 30 images/s | |
| Image RGB | Jusqu’à 1920 × 1080 à 30 images/s | |
| Champ de vision de profondeur | environ 90° à l’horizontale × 65° à la verticale | |
| Champ de vision RGB | environ 86° à l’horizontale × 55° à la verticale en 16:9 | |
| Détection inertielle | IMU à six axes dans l’ensemble de profondeur; l’état de mouvement du robot utilise aussi le retour de ses articulations et de l’équilibre | |
| Détection de portée 3D | vue horizontale de 360°; vue verticale environ de −7° à +52° | |
| Portée 3D | environ 40 m sur une cible de réflectivité de 10%; portée maximale du module de 100 m | La coupure à 100 m n’est pas une distance de détection garantie. |
| Sortie de points | Jusqu’à 200,000 points/s au premier retour; cadence typique du nuage de points de 10 Hz | |
| Classification du produit laser | Class 1 à 905 nm pour l’ensemble de détection de distance spécifié | |
| Liaison sans fil | Wi-Fi 6 et Bluetooth 5.2 | |
| Liaison filaire/de service | Ethernet et USB avec extension spécifique au contrôleur | |
| Mouvement de la base | Marche bipède, station debout, accroupissement et mouvements du corps entier | |
| Couplage | transfert inductif magnétique / résonant en champ proche | |
| Entrefer de fonctionnement suggéré | 5–15 mm; préféré 8–10 mm | |
| Alignement latéral | environ ±10 mm | selon la géométrie de la station d’accueil |
| Rendement de transfert | Au moins 85% à l’alignement spécifié; typique 88–90% en alignement favorable | |
| Sortie du récepteur | 48–54.6 V DC réglable, maximum 200 W | 200 W est la puissance de transfert sans contact, pas un temps de charge complète et pas le temps de travail d’environ 2 h. |
| Commande de charge | marche/arrêt lié au BMS et profil surveillé en courant constant/tension constante | |
| Fonctions de protection | Tension d’entrée/sortie, surintensité, court-circuit, surtempérature, sous-tension et détection de corps étranger | |
| Référence de fonctionnement typique | 216.45 W | moyenne calculée du bilan d’énergie sous la condition de planification 3.7 V/cell ; ni la puissance de transfert 200 W, ni le temps de travail d’environ 2 h |
| Énergie de 20% à 90% SOC | 303.03 Wh | 432.9 Wh × 70% avant les effets de l’état de la batterie et de la température |
La charge du bras, l’envergure du bras et la largeur d’épaules n’ont pas la même définition sur S1 et T1 et ne doivent pas être comparées directement. Les angles d’articulation de S1 ne doivent pas être copiés depuis T1.
Un aéronef STT 1S MAX, une armoire STT-HUB1101, quatre batteries d’aéronef et un STTBOT-S1 ou STTBOT-T1.
STTBOT-S1 mesure environ 880 mm et pèse environ 13 kg. STTBOT-T1 mesure 1,320 mm et pèse environ 35 kg. Ils sont vendus séparément.
Sur sa propre position sans fil de 200 W. Il n’entre pas dans le compartiment de batteries du hangar. 200 W n’est pas un temps de charge complète.
Non. 54 min est le temps maximal de vol avant à 12 m/s, sans vent, mode photo, action d’obstacle désactivée, de 100% à 0% SOC. Le temps de vol maximal n’est pas une durée de route garantie.
Non. Ce n’est pas un mât d’éclairage public et il ne se monte pas sur un mât. Le mât octogonal au silicium et le mât cylindrique CIGS sont deux autres produits de ce catalogue.